
Robótica e IA física
Pesquisadores Desenvolvem Inseto Robótico Macio com Músculos Artificiais

 Adicione Unite.AI às suas fontes preferidas no Google
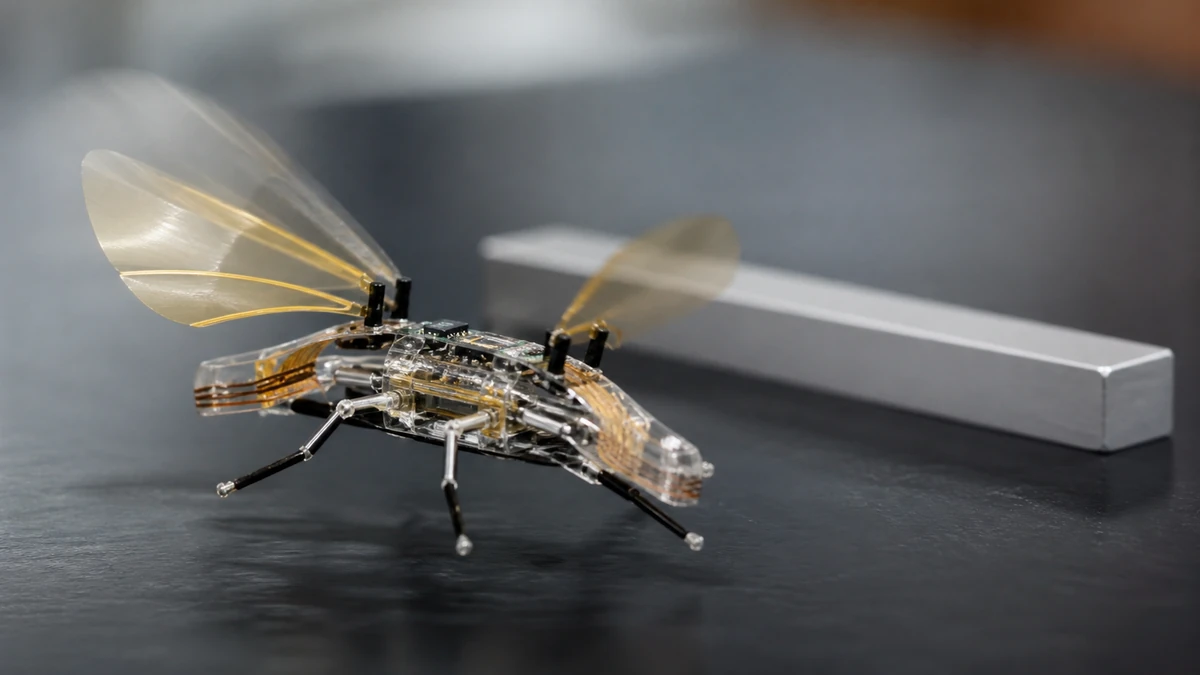
Pesquisadores da Escola de Engenharia da EPFL desenvolveram um tipo de inseto robótico macio que possui músculos artificiais e pode ser propelido a 3 cm por segundo.
Os recentes avanços em inteligência artificial (IA) e robótica estão nos aproximando de um mundo que não poderia ter sido previsto. É um mundo que contém coisas como enxames de insetos robóticos.
Foram desenvolvidas duas versões diferentes do inseto robótico macio, chamado DEAnsect, pela equipe. A primeira foi acoplada usando fios ultrafinos e é extremamente robusta. É capaz de ser dobrada e pode continuar se movendo após ser atingida por um mata-moscas ou esmagada por um sapato.
O segundo modelo desenvolvido pelos pesquisadores é um modelo sem fios. É totalmente sem fio e autônomo, e pesa menos de 1 grama, mesmo carregando uma bateria e todos os componentes eletrônicos em seu dorso. Para o cérebro do inseto robótico inteligente, há um microcontrolador, e os olhos são fotodiodos. Isso permite que ele identifique padrões preto e branco, e o DEAnsect é capaz de seguir qualquer linha desenhada no chão.
O DEAnsect foi resultado do trabalho realizado por uma equipe no Laboratório de Transdutores Macios (LMTS) da EPFL. Eles trabalharam com o Laboratório de Atuadores Integrados (LAI) e colegas da Universidade de Cergy-Pontoise, França. A pesquisa foi recentemente publicada em Science Robotics.
O DEAnsect possui atuadores de elastômero dielétrico, ou DEAs. São um tipo de músculo artificial que é tão fino quanto um cabelo humano, e propõe o inseto para a frente por meio de vibrações. Os DEAs são o que tornam o inseto robótico macio tão leve e capaz de se mover rapidamente. Os DEAs também ajudam o inseto robótico macio a manobrar diferentes ambientes, incluindo superfícies onduladas.
Os músculos artificiais contêm uma membrana de elastômero colocada entre dois eletrodos macios. Quando uma voltagem é aplicada, os eletrodos são fixados um ao outro, e a membrana é comprimida. A membrana então retorna à sua forma inicial quando a voltagem é desligada.
Cada uma das três pernas do inseto robótico macio tem esses músculos acoplados a elas. O movimento é gerado ligando e desligando a voltagem, mas isso deve ser feito muito rapidamente. A taxa real é de 400 vezes por segundo para propelir o inseto robótico macio.
A equipe de pesquisa dependeu de técnicas de nanofabricação para permitir que os músculos artificiais funcionem em voltagens mais baixas. Especificamente, eles reduziram a espessura da membrana de elastômero. Eles também desenvolveram eletrodos macios e altamente condutores que têm apenas algumas moléculas de espessura. Devido a esse design, os pesquisadores foram capazes de reduzir significativamente o tamanho da fonte de alimentação.
Herbert Shea é o diretor do LMTS.
“Os DEAs geralmente operam em vários quilovolts, o que exige uma unidade de fonte de alimentação grande”, explica Shea. “Nosso design permitiu que o robô, que pesa apenas 0,2 grama, carregasse tudo o que precisa em seu dorso. Essa técnica abre novas possibilidades para o uso amplo de DEAs em robótica, para enxames de insetos robóticos inteligentes, para inspeção ou reparos remotos, ou até mesmo para obter uma compreensão mais profunda de colônias de insetos enviando um robô para viver entre eles”.
“Atualmente estamos trabalhando em uma versão sem fios e totalmente macia com a Universidade de Stanford”, diz Shea. “Em longo prazo, planejamos equipar novos sensores e emissores nos insetos para que eles possam se comunicar diretamente entre si”.


