Robótica e IA física
ReMotion: O Novo Robô de Telepresença dos Pesquisadores da Cornell

 Adicione Unite.AI às suas fontes preferidas no Google
Pontos-chaveO robô ReMotion espelha os movimentos do usuário remoto para restaurar sinais não…
Ver mais
- O robô ReMotion espelha os movimentos do usuário remoto para restaurar sinais não verbais perdidos.
- Diferente de outros robôs de telepresença, o ReMotion automatiza a operação para preservar o foco do usuário.
- Pesquisadores da Cornell planejam expandir o ReMotion além do uso individual para ambientes de sala de aula.
Não é segredo que as sinais não verbais desempenham um papel essencial em nossas interações diárias, muitas vezes oferecendo um senso de engajamento que as palavras simplesmente não podem. E se pudéssemos recriar isso em ambientes remotos?
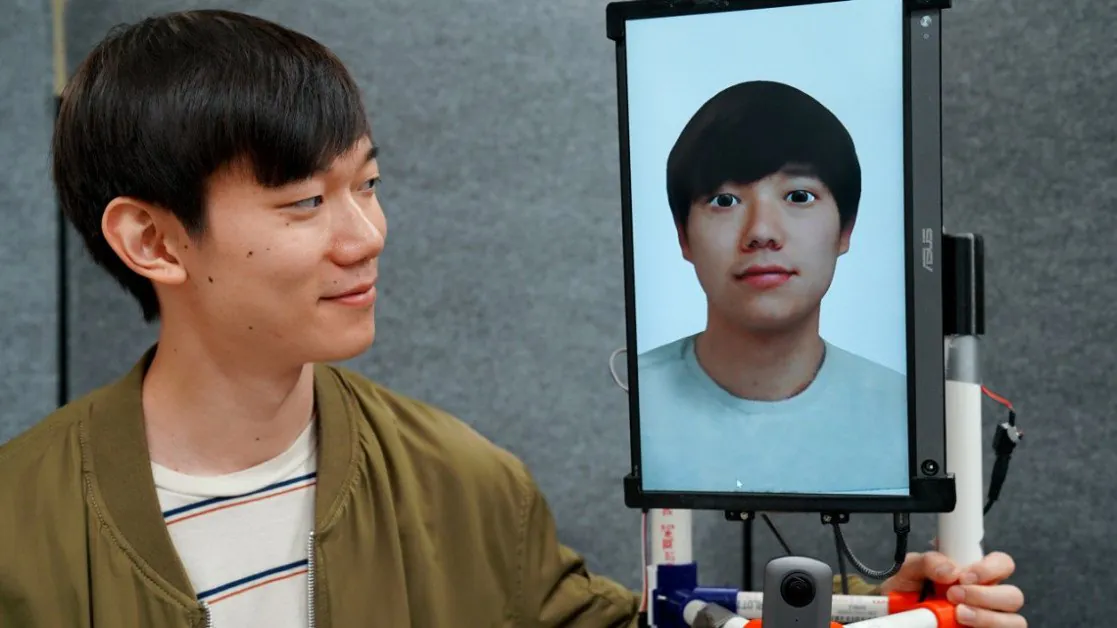
Essa pergunta foi a força motriz por trás de um novo projeto da Universidade Cornell, que levou à criação de um robô, apropriadamente chamado de ReMotion, que representa um usuário remoto em um espaço físico, replicando seus movimentos em tempo real e transmitindo comunicação não verbal crítica.
Pontes na Comunicação Não Verbal
Em nossa era digital, a necessidade de promover uma comunicação eficaz apesar das distâncias físicas cresceu substancialmente. Mose Sakashita, um estudante de doutorado em ciência da informação da Cornell, que também é o autor principal de “ReMotion: Suportando Colaboração Remota em Espaço Aberto com Encarnação Robótica Automática,” expressou essa preocupação:
“Gestos de apontar, a percepção do olhar de outra pessoa, saber intuitivamente onde a atenção de alguém está — em ambientes remotos, perdemos essas sinais não verbais, implícitas, que são cruciais para realizar atividades de design.”
ReMotion oferece uma solução para essa preocupação, funcionando como uma representação física esguia, com quase seis pés de altura, de um usuário remoto. O dispositivo tem um monitor como cabeça, rodas omnidirecionais para pés e um software de engine de jogo sofisticado para cérebro. Ao incorporar outro dispositivo da Cornell, NeckFace, que o usuário remoto usa, ReMotion pode espelhar os movimentos de cabeça e corpo do usuário com precisão.
Um Passo à Frente na Colaboração Remota
Embora os robôs de telepresença não sejam inteiramente novos no mundo da tecnologia, a maioria requer operação manual de usuários remotos, muitas vezes desviando sua atenção das tarefas principais. No entanto, ReMotion muda o jogo, oferecendo uma experiência suave e automatizada que preserva o foco do usuário. Ele também supera outros sistemas existentes, como realidade virtual e colaboração de realidade mista, que normalmente exigem participação ativa do usuário e podem dificultar a consciência periférica.
Em um estudo preliminar, a maioria dos participantes relatou sentir um senso de conexão mais alto com seus colegas remotos ao utilizar ReMotion em comparação com outros sistemas de telerobótica. Essa característica é fundamental, pois a atenção compartilhada entre colaboradores foi relatada como aprimorada ao usar ReMotion.
Horizontes Futuros
O protótipo atual do ReMotion suporta principalmente interações um-para-um em espaços físicos idênticos. No entanto, os desenvolvedores planejam explorar cenários mais diversificados e assimétricos em iterações futuras. Sakashita vislumbra uma aplicação mais ampla para o ReMotion, potencialmente revolucionando ambientes colaborativos virtuais, salas de aula e outros ambientes educacionais.
O projeto, um passo substancial à frente na colaboração remota alimentada por IA, é um testemunho da determinação dos pesquisadores para melhorar a interação humano-robô e a colaboração remota. Essa inovação promete um futuro onde a distância não é mais uma barreira para uma comunicação eficiente e eficaz.