
Entrevistas
Brian Hartzband, Presidente de Operações dos EUA, GMEX Robotics – Série de Entrevistas

 Adicione Unite.AI às suas fontes preferidas no Google
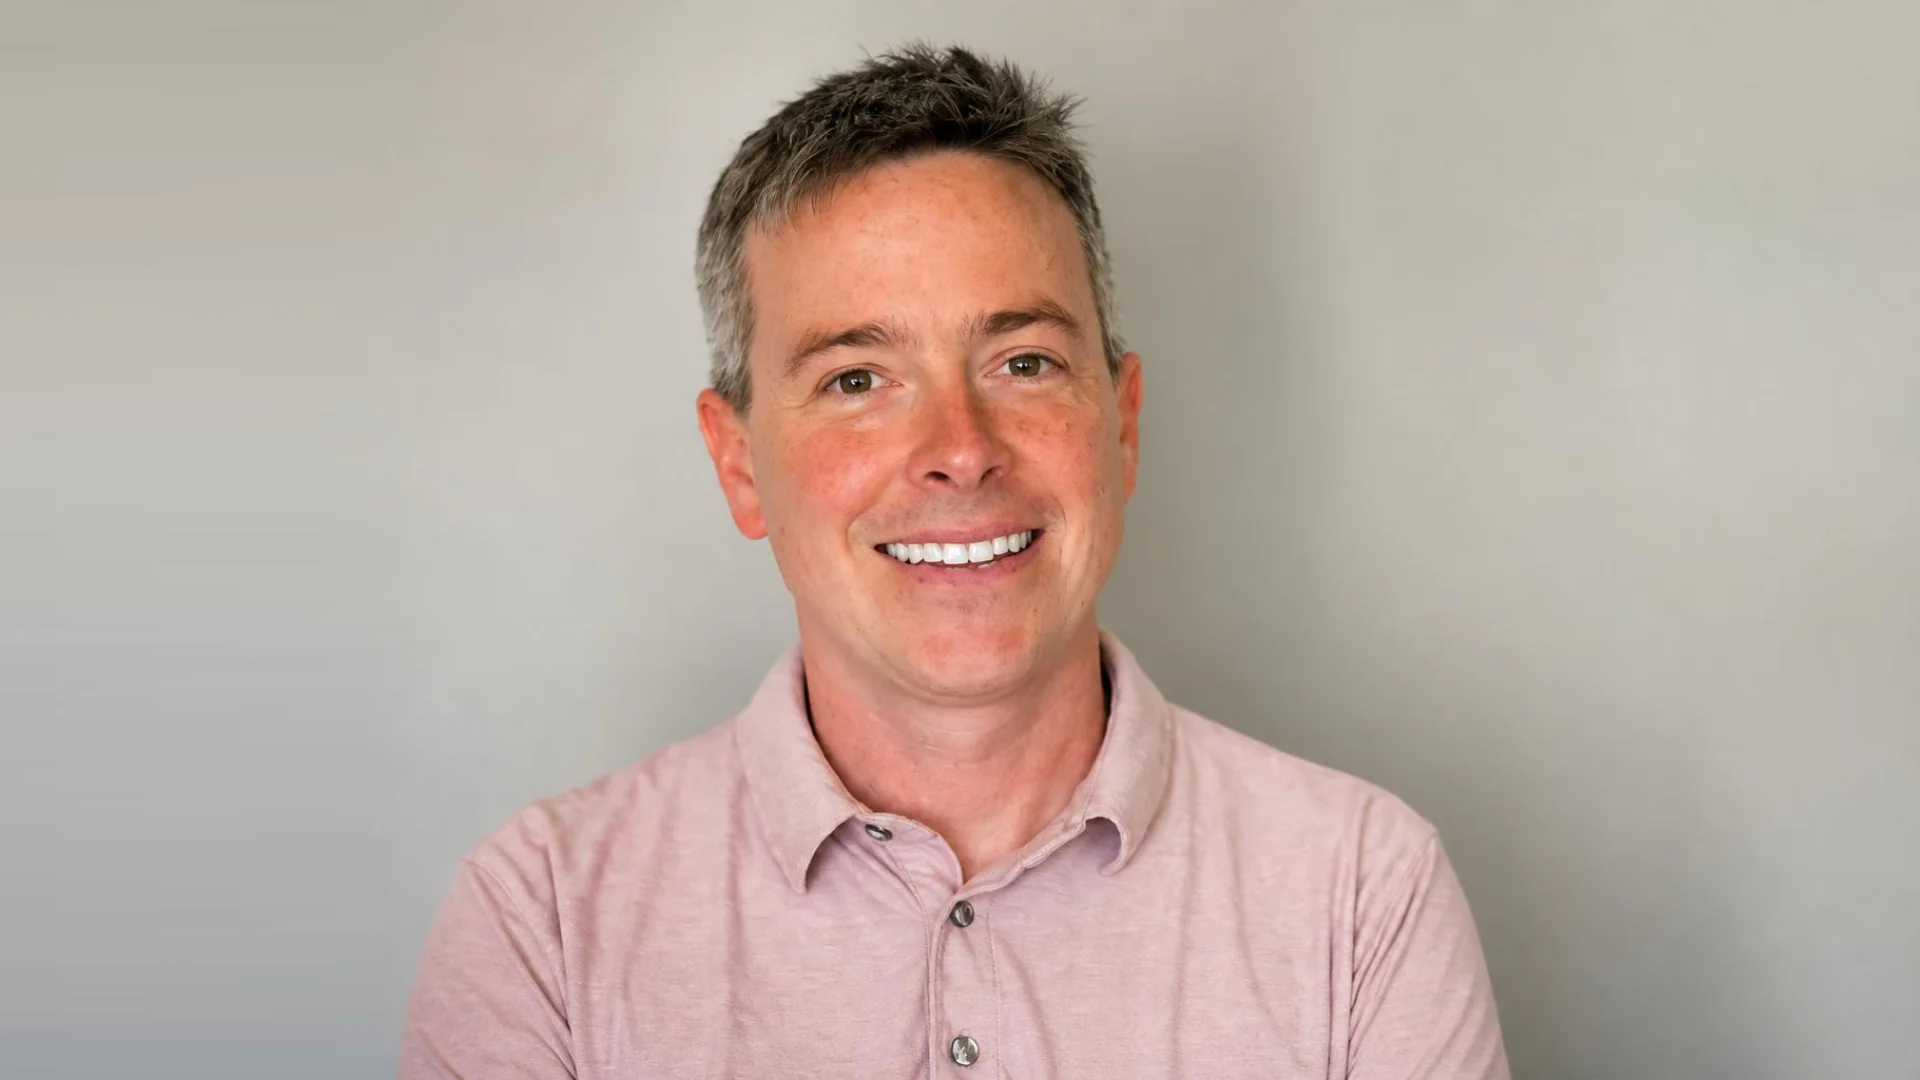
Brian Hartzband, Presidente de Operações dos EUA, GMEX Robotics, lidera a expansão da empresa nos EUA, com foco em construir sua presença comercial, desenvolver parcerias estratégicas e levar suas plataformas de IA física e robótica a implantações no mundo real. Antes de ingressar na GMEX Robotics, Hartzband passou quase quatro anos na TEKsystems em funções de recrutamento técnico e gestão de contas atendendo clientes governamentais e de ensino superior. Ele co‑fundou e ajudou a liderar a Handcrafted 4 Home, onde impulsionou a expansão do mercado dos EUA e parcerias com grandes varejistas e plataformas de comércio eletrônico. No início de sua carreira, Hartzband trabalhou em gestão de patrimônio na Merrill Lynch e na UBS, onde assessorou clientes de alta e ultra‑alta renda e ajudou a construir um portfólio internacional substancial de clientes.
GMEX Robotics é uma empresa de IA física e robótica listada na Nasdaq que desenvolve máquinas inteligentes para ambientes comerciais. Anteriormente conhecida como Fitell Corporation, a empresa segue o que descreve como uma abordagem “Terminal + Brain”, combinando hardware robótico projetado especificamente com capacidades de IA adaptáveis em vez de depender de uma pilha tecnológica totalmente verticalmente integrada. Seu primeiro grande foco de comercialização é o 2F Culinary AI, uma plataforma de robótica de cozinha comercial que inclui os sistemas Bon Vivant 3.0 e Max, que utilizam sensores, controles impulsionados por IA e fluxos de trabalho programáveis para automatizar a preparação de alimentos. A GMEX também identificou transporte e logística, automação industrial e exploração de recursos como áreas de expansão a longo prazo. Em março de 2026, a empresa anunciou um acordo de AU$4,2 milhões cobrindo pelo menos 50 sistemas inteligentes de robótica de cozinha para um grupo de hospitalidade australiano, seguido de seu primeiro pedido de implantação em maio.
Você se juntou recentemente à GMEX Robotics como Presidente de Operações dos EUA após uma carreira que abrange serviços financeiros, empreendedorismo, recrutamento tecnológico e relacionamentos corporativos. O que o convenceu de que IA física e robótica representavam o próximo capítulo certo, e quais são suas prioridades ao construir a presença da GMEX nos EUA?
Eu vi o valor da IA e dos robôs, particularmente em torno da inteligência social, que está acontecendo agora. Eu queria contribuir para isso. O que me entusiasma na GMEX é o modelo Terminal + Brain. Não estamos tentando fazer tudo nós mesmos. Construímos hardware que é confiável e prático, e o conectamos a IA de classe mundial. Essa é uma abordagem completamente diferente de como a maioria das empresas de robótica opera. No momento, estou conversando com investidores sobre o que realmente estamos construindo e estabelecendo parcerias estratégicas nos EUA. Este é o momento certo para isso.
A GMEX descreve sua estratégia como um ecossistema “Terminal + Brain” em que o hardware robótico conecta o mundo físico a uma camada de inteligência de IA. Você pode explicar como essa arquitetura funciona e o que você acredita que a diferencia de abordagens mais verticalmente integradas na robótica?
A maioria das empresas de robótica tenta construir tudo por conta própria; o hardware, o software, a IA. Isso é caro e lento. Nós fazemos diferente. O Terminal é o nosso hardware. O Brain é a nossa camada de orquestração de IA, que construímos com parcerias como a 247meta. A vantagem é flexibilidade. Se uma IA melhor se tornar disponível, a integramos sem reconstruir o robô. Não estamos presos a uma única aposta. Nos concentramos no que fazemos de melhor; hardware confiável e prático, e fazemos parceria com IA de classe mundial em vez de tentar superar todos no lado tecnológico sozinhos. Isso significa iteração mais rápida, menor capital, e nos movemos na velocidade da inovação em IA, não nos cronogramas de engenharia mecânica.
A GMEX firmou um acordo para adquirir uma participação inicial na MediaMeta.ai, cuja tecnologia se concentra em inteligência social e modelagem comportamental humana. O que significa “inteligência social” no contexto de um robô, e quais novas capacidades isso poderia desbloquear que os modelos de IA multimodais atuais não conseguem fornecer de forma confiável?
Inteligência social significa robôs que pensam nas pessoas, não apenas nas tarefas. A IA atual é excelente em visão, linguagem e raciocínio. Mas é fraca em ler uma pessoa, seu estado emocional, o que ela realmente precisa, como trabalhar com ela em um ambiente real. Firmamos um acordo definitivo com a MediaMeta porque o foco dela em modelagem comportamental humana aborda exatamente essa lacuna. É para onde o roadmap de longo prazo da MediaMeta está direcionado, desenvolvendo IA de inteligência social e modelagem comportamental como uma camada de compreensão contextual que eventualmente poderia complementar nosso ecossistema “Terminal + Brain”. Sujeito a desenvolvimento, integração e testes, essas capacidades poderiam ajudar os robôs a interpretar contexto, padrões de comunicação e intenção humana, o que faz a diferença entre um robô que apenas executa uma tarefa e um que é genuinamente útil.
Onde os robôs mais avançados de hoje ainda têm dificuldades ao interpretar as pessoas? As maiores limitações estão em reconhecer emoções e intenções, entender o contexto social, adaptar-se a diferenças culturais, ou algo mais fundamental?
Todo isso. Mas o verdadeiro problema é que o desenvolvimento de IA foi otimizado para a conclusão de tarefas; o robô pode pegar o objeto, navegar pela sala? Isso é mensurável. Ler as pessoas não é. Por isso recebe menos atenção. Os robôs podem reconhecer que alguém parece chateado, mas são fracos em entender por que está chateado ou o que realmente ajudaria. Mesmo pequenos erros corroem a confiança. Um robô que acerta 90 % dos sinais sociais soa bem em um ambiente de teste, mas no mundo real, aqueles 10 % restantes importam. As pessoas decidem que não querem trabalhar com aquela máquina. Precisamos inverter a prioridade. É isso que estamos construindo na GMEX.
Um robô operando em um armazém pode frequentemente funcionar dentro de regras relativamente estruturadas, enquanto um robô em um hospital, hotel, escola ou residência deve lidar com um comportamento humano muito mais imprevisível. Como a pilha de IA precisa mudar à medida que os robôs avançam para esses ambientes socialmente mais complexos?
Inteligência social. Em um armazém, você pode codificar as regras. O ambiente é previsível. Quando você coloca um robô em um espaço com pessoas, tudo muda. As pessoas improvisam, mudam de ideia, têm dias ruins. A IA precisa ler isso em tempo real e se adaptar. Não é mais baseada em regras. É contextual. O robô tem que entender o momento, a pessoa, o ambiente e decidir o que faz sentido. Isso requer conectividade rápida e uma arquitetura completamente diferente por baixo. Também precisa saber quando pedir ajuda em vez de adivinhar errado.
A modelagem do comportamento humano inevitavelmente levanta questões sobre privacidade, consentimento, viés e interpretação equivocada das intenções humanas. Como os desenvolvedores devem construir inteligência social nos robôs sem criar máquinas que se tornem excessivamente intrusivas ou façam suposições potencialmente consequentes sobre as pessoas?
No final das contas, construir inteligência social nos robôs trata de ser útil sem ser estranho. Os robôs não devem psicoanalisar as pessoas ou adivinhar o que alguém “quis dizer”; é assim que surgem problemas de privacidade e suposições equivocadas. Fique no que é observável: como alguém se move, a proximidade, gestos. Dê às pessoas controle com sinais de privacidade claros e interações simples de opt‑in. Mantenha a pegada de dados pequena, processe localmente quando possível e audite o comportamento para que trate todos de forma igual. MediaMeta está formalizando uma estrutura de Proteção de Dados e IA Responsável projetada para abranger minimização de dados, transparência, revisão de viés, supervisão humana e rastreabilidade. Esse é o tipo de abordagem cuidadosa que queremos integrar aos nossos sistemas. Se o robô não tem certeza do que alguém quer, deve desacelerar, dar espaço ou pausar. É assim que se constrói consciência social sem ultrapassar limites.
Como você realmente avalia se um robô melhorou na compreensão dos humanos? Que tipos de benchmarks, simulações ou testes no mundo real são necessários para medir inteligência social em vez de simplesmente se o robô completou uma tarefa com sucesso?
Não se pode apenas observar se ele concluiu uma tarefa. Avalia‑se micro‑comportamentos: o robô mantém espaçamento confortável, cede quando alguém entra em seu caminho, move‑se com o timing correto, hesita quando a intenção não está clara? Em simulação, você submete a teste de estresse com multidões densas, paradas súbitas, gestos ambíguos. No mundo real, observa‑se se o robô parece previsível e confortável para as pessoas ao redor e se ele se comporta de forma consistente entre diferentes grupos. Esse é o verdadeiro benchmark, não a conclusão da tarefa, mas se os humanos sentem que o robô “entende” como mover‑se e coordenar em um espaço compartilhado.
A GMEX já começou a comercializar sua plataforma de robótica culinária Bon Vivant. O que esses primeiros implantes no mundo real ensinaram à empresa sobre a lacuna entre demonstrar um robô alimentado por IA e operá‑lo de forma confiável em um ambiente comercial?
Existe uma lacuna real entre provar que um robô pode executar uma tarefa e provar que ele pode fazer essa tarefa de forma confiável, dia após dia, em um ambiente comercial. Em uma demonstração, tudo é controlado. Cozinhas reais são de alta temperatura, alto volume, equipamentos imprevisíveis que são esbarrados, ingredientes variam, e os humanos mudam constantemente o ritmo. O Bon Vivant é estacionário, portanto o desafio não é navegação; é repetibilidade, durabilidade, recuperação de erros e manutenção da integração com fluxos de trabalho existentes. Aprendemos que a confiabilidade vem de lidar com as coisas “chatas”: tolerar calor e gordura, permanecer calibrado, recuperar‑se graciosamente quando algo sai do script, manter o ritmo sem atrasar os humanos. A robótica comercial não se trata de provar que o robô pode cozinhar. Trata‑se de provar que ele pode cozinhar de forma consistente, segura, sem se tornar um peso em um negócio real.
A GMEX também está desenvolvendo uma plataforma de IA multi‑agente projetada para coordenar diferentes modelos e fluxos de trabalho. Como você vê os agentes digitais de IA e os robôs físicos convergindo eventualmente, e será que a mesma camada de inteligência pode, em última análise, coordenar tanto agentes de software quanto frotas de máquinas?
Agentes digitais de IA e robôs físicos convergirão cada vez mais em torno de uma camada compartilhada de coordenação. Agentes de software podem interpretar solicitações e gerenciar fluxos de trabalho digitais. Os robôs executam tarefas no mundo físico. Uma camada de inteligência compartilhada conecta os dois ao traduzir um objetivo de negócio em tarefas, selecionar os modelos e agentes corretos e coordenar a execução. A distinção principal é entre coordenação e controle: a camada compartilhada decide o que precisa acontecer e quem deve fazê‑lo, enquanto os sistemas específicos dos robôs mantêm a responsabilidade pela navegação, controle de movimento e segurança. Em um armazém, por exemplo, agentes de software processam um pedido e verificam o estoque, enquanto a camada de coordenação solicita um robô adequado para mover as mercadorias. Esse retorno de informação alimenta a próxima etapa. A supervisão humana e os mecanismos de segurança permanecem essenciais. É aí que nos concentramos com a 247meta, em um caminho em fases através da integração de interfaces, simulação e pilotos controlados para apoiar fluxos de trabalho coordenados entre softwares empresariais e máquinas físicas.
Se a inteligência social se tornar uma camada fundamental da IA física, o que você acredita que isso mudará na indústria de robótica? Poderá a compreensão do comportamento humano acabar sendo tão importante para a adoção generalizada de robôs quanto os avanços em destreza, visão computacional e raciocínio?
A inteligência social remodelará a robótica de forma fundamental. A indústria tem se concentrado na capacidade de hardware, sistemas de visão e desempenho, todos importantes, mas nada disso garante que um robô opere suavemente ao redor de pessoas em uma cozinha ou em um piso de produção. A inteligência social é o que torna um robô previsível, fácil de contornar e alinhado com a forma como os humanos naturalmente se movem e se coordenam. À medida que os robôs passam de demonstrações controladas para ambientes comerciais reais, essa parte do sistema se torna tão importante quanto o hardware e a pilha de controle. Compreender o comportamento humano será tão relevante quanto os avanços em percepção ou confiabilidade. É a diferença entre um robô que pode fazer o trabalho e um que se encaixa no fluxo das operações reais.
Obrigado pela ótima entrevista, leitores que desejam saber mais sobre esta empresa de robótica devem visitar GMEX Robotics.


