
Robotyka i fizyczna AI
Skręcone roboty nawigują przez złożone labirynty bez ludzi czy oprogramowania

 Dodaj Unite.AI do preferowanych źródeł w Google
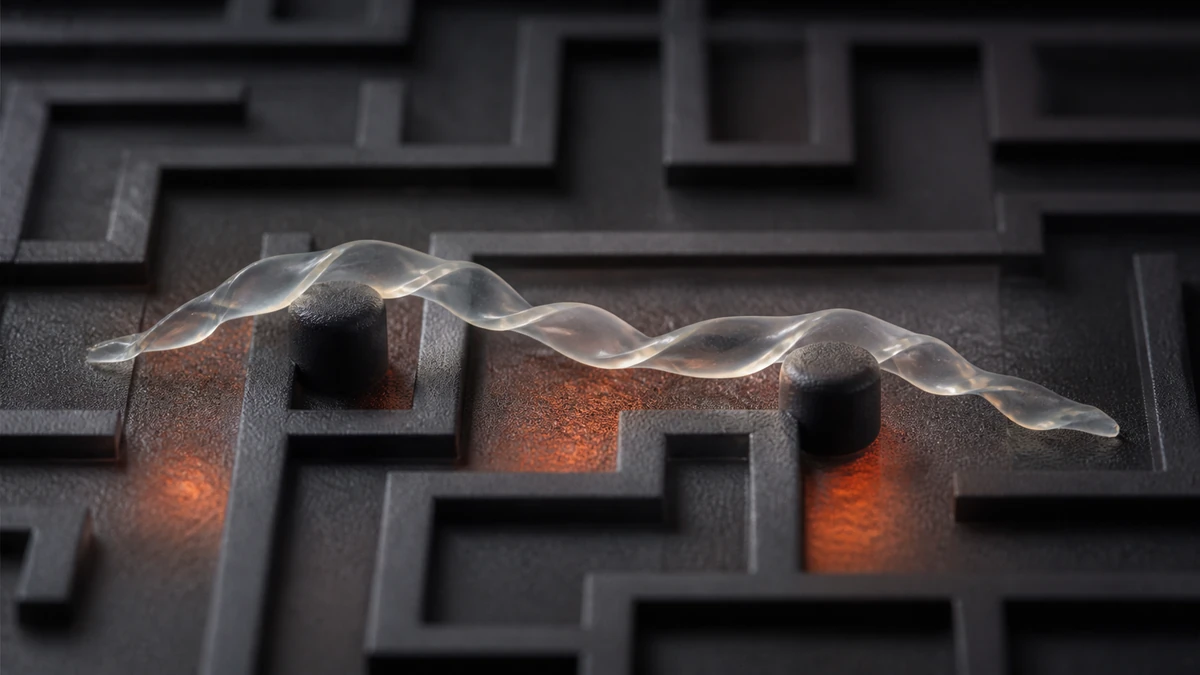
Zespół badaczy z Uniwersytetu Stanu Karolina Północna i Uniwersytetu Pensylwanii opracował miękkie roboty, które mogą nawigować w złożonych środowiskach bez ingerencji ludzi czy oprogramowania.
Artykuł zatytułowany „Twisting for Soft Intelligent Autonomous Robot in Unstructured Environments” został opublikowany w Proceedings of the National Academy of Sciences.
Demonstrując inteligencję fizyczną
Jie Yin jest autorem korespondencyjnym artykułu i profesorem nadzwyczajnym inżynierii mechanicznej i lotniczej na NC State.
“Te miękkie roboty demonstrują pojęcie ‘inteligencji fizycznej’, co oznacza, że projekt strukturalny i inteligentne materiały pozwalają miękkim robotom na nawigację w różnych sytuacjach, a nie inteligencja obliczeniowa,” mówi Yin.
Miękkie roboty zostały zbudowane z elastomerów ciekłokrystalicznych w kształcie skręconej wstęgi. Gdy wstęga jest umieszczona na powierzchni, która ma co najmniej 55 stopni Celsjusza, część wstęgi dotykająca powierzchni kurczy się. W tym samym czasie część wstęgi narażona na powietrze pozostaje taka sama. Powoduje to toczenie się robota, a im cieplejsza powierzchnia, tym szybciej się on toczy.
“To już było robione z gładkimi prętami, ale taki kształt ma wadę – gdy spotyka przeszkodę, po prostu kręci się na miejscu,” mówi Yin. “Miękki robot, któryśmy stworzyli w kształcie skręconej wstęgi, potrafi pokonywać te przeszkody bez żadnej interwencji ludzi czy komputera.”
Osiąganie nawigacji bez oprogramowania
Robot jest w stanie to zrobić na dwa sposoby. Gdy jeden koniec wstęgi spotyka przeszkodę, lekko się obraca, aby ominąć przeszkodę. Gdy centralna część robota spotyka przeszkodę, gwałtownie zmienia kształt, co wiąże się z szybkim uwolnieniem zgromadzonej energii odkształcenia, powodującym, że wstęga skacze nieco i ponownie orientuje się przed lądowaniem. Wstęga może gwałtownie zmieniać kształt więcej niż jeden raz, zanim znajdzie odpowiednią orientację, która pozwoli jej ominąć przeszkodę.
“W tym sensie jest to bardzo podobne do robotów odkurzających, których wiele osób używa w swoich domach,” mówi Yin. “Z wyjątkiem tego, że miękki robot, któryśmy stworzyli, czerpie energię ze swojego otoczenia i działa bez jakiegokolwiek programowania komputerowego.”
Yao Zhao jest pierwszym autorem artykułu i postdoktoranckim badaczem na NC State.
“Dwa działania, obracanie i gwałtowna zmiana kształtu, które pozwalają robotowi ominąć przeszkody, zmieniają się stopniowo w zależności od punktu kontaktu,” mówi Zhao. “Najsilniejsza gwałtowna zmiana kształtu występuje, gdy obiekt dotyka środka wstęgi. Ale wstęga nadal gwałtownie zmienia kształt, gdy obiekt dotyka wstęgi oddalony od środka, jest to po prostu mniej intensywne. I im dalej od środka, tym słabsza gwałtowna zmiana kształtu, aż do ostatniej jednej piątej długości wstęgi, która nie powoduje takiej zmiany kształtu w ogóle.”
Zespół badaczy przeprowadził wiele eksperymentów, pokazujących, jak wstęga-robot może nawigować w różnych środowiskach labiryntowych. Udowodnili również, że miękkie roboty będą działać skutecznie w środowiskach pustynnych, ponieważ mogą wchodzić i schodzić po zboczach z luźnego piasku.
“To jest interesujące i przyjemne do oglądania, ale co ważniejsze, dostarcza nowych wglądów w to, jak możemy projektować miękkie roboty, które są w stanie pozyskiwać energię cieplną z naturalnych środowisk i samodzielnie nawigować w złożonych, nieustrukturyzowanych środowiskach, takich jak drogi i surowe pustynie.” Yin mówi.
Artykuł został również współautoryzowany przez studentów doktoranckich NC State Yinding Chi, Yaoye Hong i Yanbin Li, a także przez Shu Yang, który jest profesorem na stanowisku imienia Josepha Bordogny w dziedzinie materiałoznawstwa i inżynierii na Uniwersytecie Pensylwanii.



