
Robotyka i fizyczna AI
Ramy AI kierowanej przez człowieka obiecują szybsze uczenie się robotów w nowych środowiskach

 Dodaj Unite.AI do preferowanych źródeł w Google
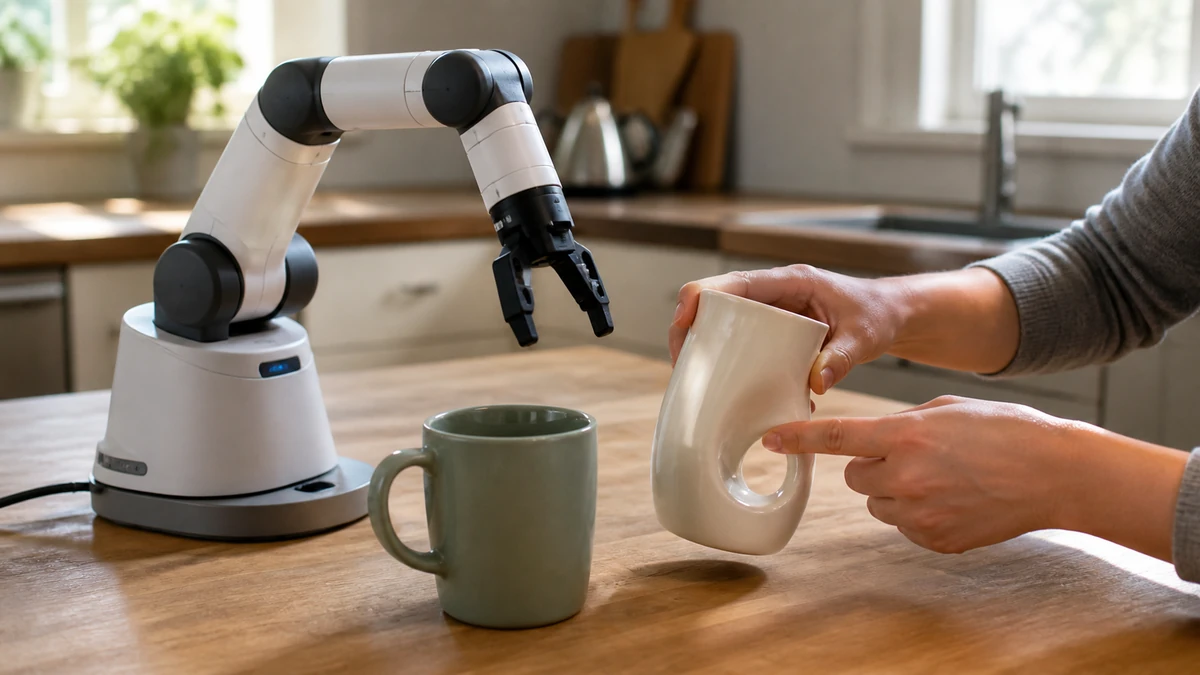
W erze inteligentnych domów, posiadanie robota do ułatwienia codziennych zadań nie będzie rzadkością. Niemniej jednak, może pojawić się frustracja, gdy te zautomatyzowane pomocnicy nie wykonują prostej pracy. Andi Peng, badaczka z wydziału Elektrotechniki i Informatyki MIT, wraz ze swoim zespołem wytycza drogę do poprawy krzywej uczenia się robotów.
Peng i jej zespół badaczy z różnych dziedzin opracowali ramową interakcję między człowiekiem a robotem. Najważniejszym elementem tego systemu jest jego zdolność do generowania scenariuszy kontrfaktycznych, które wskazują na zmiany niezbędne do wykonania zadania przez robota.
Na przykład, gdy robot ma trudności z rozpoznaniem nietypowo pomalowanego kubka, system oferuje alternatywne sytuacje, w których robot mógłby odnieść sukces, na przykład, gdyby kubek miał bardziej powszechny kolor. Te scenariusze kontrfaktyczne, połączone z informacjami zwrotnymi od ludzi, ułatwiają proces generowania nowych danych do dalszego doskonalenia robota.
Peng wyjaśnia, “Doskonalenie to proces optymalizacji istniejącego modelu machine learning, który jest już wykwalifikowany w jednej pracy, umożliwiający mu wykonanie drugiej, analogicznej pracy.”
Skok w wydajności i efektywności
Gdy system został poddany testom, pokazał imponujące wyniki. Roboty wytrenowane tą metodą wykazały szybkie zdolności uczenia się, zmniejszając czas poświęcony przez ich ludzkich nauczycieli. Jeśli zostanie pomyślnie wdrożony na większą skalę, te innowacyjne ramy może pomóc robotom szybko adaptować się do nowych otoczeń, minimalizując potrzebę posiadania przez użytkowników zaawansowanej wiedzy technicznej. Ta technologia może być kluczem do odblokowania robotów o ogólnym przeznaczeniu, które mogą skutecznie pomagać osobom starszym lub niepełnosprawnym.
Peng uważa, “Końcowym celem jest umożliwienie robotom uczenia się i funkcjonowania na poziomie abstrakcyjnym, podobnym do ludzkiego.”
Rewolucjonizacja szkolenia robotów
Główną przeszkodą w nauce robota jest “przesunięcie dystrybucji”, termin używany do opisania sytuacji, gdy robot spotyka obiekty lub przestrzenie, z którymi nie miał do czynienia podczas okresu szkolenia. Badacze, aby rozwiązać ten problem, wdrożyli metodę zwaną “naśladownictwem”. Ale miała ona ograniczenia.
“Powiedzmy, że musisz zademonstrować 30 000 kubków, aby robot mógł podnieść każdy kubek. Zamiast tego wolę zademonstrować jeden kubek i nauczyć robota, aby zrozumiał, że może podnieść kubek dowolnego koloru”, mówi Peng.
W odpowiedzi na to, system zespołu identyfikuje, które atrybuty obiektu są niezbędne do wykonania zadania (jak kształt kubka) i które nie są (jak kolor kubka). Uzbrojeni w tę wiedzę, generują syntetyczne dane, zmieniając “nieistotne” elementy wizualne, optymalizując proces uczenia się robota.
Łączenie rozumowania ludzkiego z logiką robota
Aby ocenić skuteczność tej ramy, badacze przeprowadzili test z udziałem ludzi. Uczestnicy zostali poproszeni o to, czy scenariusze kontrfaktyczne systemu poprawiły ich zrozumienie wykonania zadania przez robota.
Peng mówi, “Stwierdziliśmy, że ludzie są naturalnie zdolni do tego rodzaju rozumowania kontrfaktycznego. To właśnie ten element kontrfaktyczny pozwala nam przetłumaczyć ludzkie rozumowanie na logikę robota bezproblemowo.”
W trakcie wielu symulacji robot konsekwentnie uczył się szybciej z ich podejściem, przewyższając inne techniki i wymagając mniej demonstracji od użytkowników.
Spoglądając w przyszłość, zespół planuje wdrożyć tę ramę w rzeczywistych robotach i pracować nad skróceniem czasu generowania danych za pomocą generatywnych modeli uczenia maszynowego. To przełomowe podejście ma potencjał, aby zmienić trajektorię uczenia się robota, otwierając drogę do przyszłości, w której roboty będą harmonijnie współistnieć z nami w naszym codziennym życiu.



