
Wywiady
Brian Hartzband, Prezes ds. operacji w USA, GMEX Robotics – Seria wywiadów

 Dodaj Unite.AI do preferowanych źródeł w Google
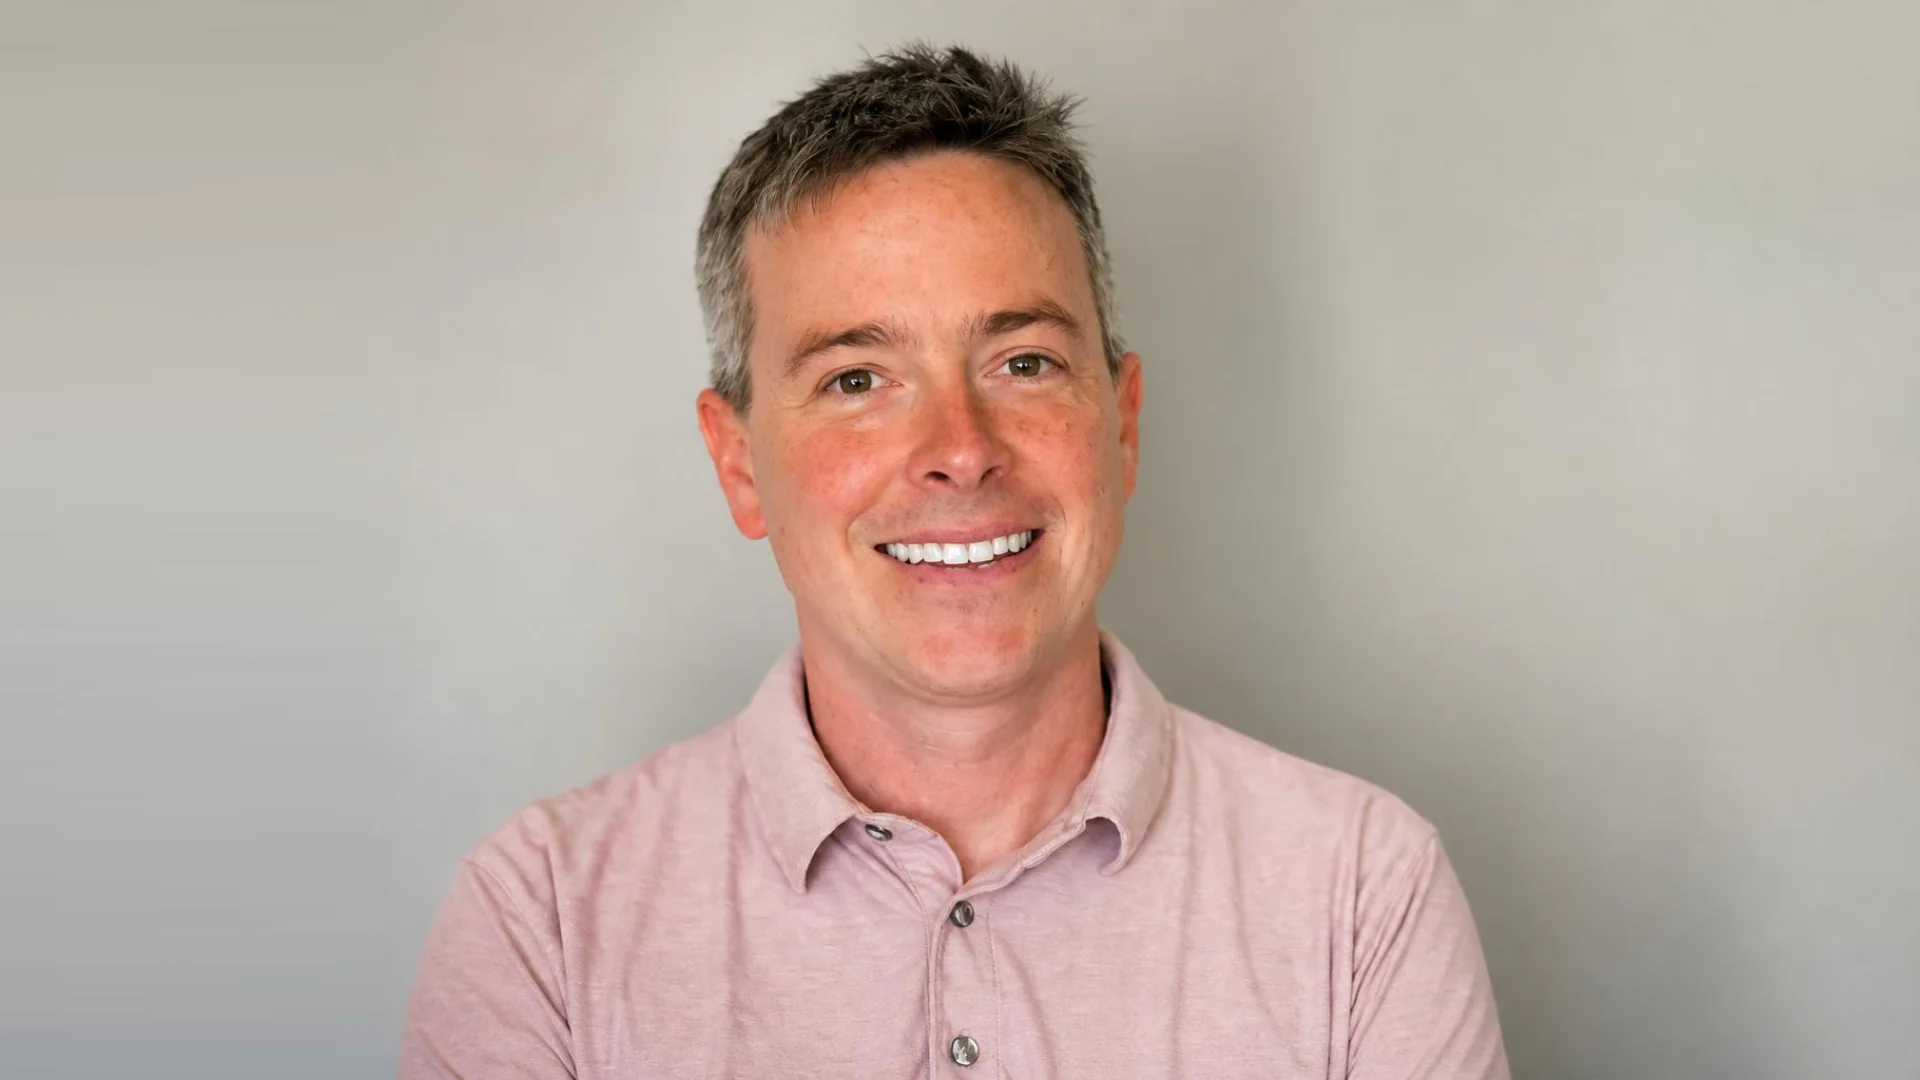
Brian Hartzband, Prezes ds. operacji w USA, GMEX Robotics, prowadzi ekspansję firmy w USA, koncentrując się na budowaniu jej komercyjnej obecności, rozwijaniu strategicznych partnerstw oraz wprowadzaniu platform fizycznej sztucznej inteligencji i robotyki do rzeczywistych wdrożeń. Przed dołączeniem do GMEX Robotics, Hartzband spędził prawie cztery lata w TEKsystems, pracując w zakresie rekrutacji technicznej i zarządzania kontami, obsługując klientów z sektora rządowego i szkolnictwa wyższego. Wcześniej współzałożył i pomagał prowadzić Handcrafted 4 Home, gdzie odpowiadał za ekspansję na rynku amerykańskim oraz partnerstwa z dużymi detalistami i platformami e‑commerce. Na wcześniejszym etapie kariery Hartzband pracował w zarządzaniu majątkiem w Merrill Lynch i UBS, gdzie doradzał klientom o wysokim i bardzo wysokim majątku netto oraz pomógł zbudować znaczący międzynarodowy portfel klientów.
GMEX Robotics jest notowaną na Nasdaq firmą zajmującą się fizyczną sztuczną inteligencją i robotyką, opracowującą inteligentne maszyny dla środowisk komercyjnych. Dawniej znana jako Fitell Corporation, firma stosuje to, co opisuje jako podejście „Terminal + Brain”, łącząc specjalnie zaprojektowany sprzęt robotyczny z elastycznymi możliwościami AI, zamiast polegać na w pełni pionowo zintegrowanym stosie technologicznym. Jej pierwszym głównym celem komercjalizacji jest 2F Culinary AI, platforma robotyki kuchennej, która obejmuje systemy Bon Vivant 3.0 i Max, wykorzystujące czujniki, sterowanie oparte na AI oraz programowalne przepływy pracy do automatyzacji przygotowywania żywności. GMEX zidentyfikowała także transport i logistykę, automatyzację przemysłową oraz poszukiwanie zasobów jako długoterminowe obszary ekspansji. W marcu 2026 roku firma ogłosiła umowę o wartości 4,2 mln AUD obejmującą co najmniej 50 inteligentnych systemów robotyki kuchennej dla australijskiej grupy hotelarskiej, a w maju otrzymała pierwsze zamówienie na wdrożenie.
Niedawno dołączyłeś do GMEX Robotics jako Prezes ds. operacji w USA po karierze obejmującej usługi finansowe, przedsiębiorczość, rekrutację technologiczną i relacje z przedsiębiorstwami. Co przekonało Cię, że fizyczna sztuczna inteligencja i robotyka stanowią właściwy kolejny etap, i jakie są Twoje priorytety w budowaniu obecności GMEX w USA?
Zauważyłem wartość AI i robotów, szczególnie w obszarze inteligencji społecznej, co dzieje się już teraz. Chciałem w to przyczyniać się. To, co mnie ekscytuje w GMEX, to model Terminal + Brain. Nie staramy się robić wszystkiego sami. Tworzymy sprzęt, który jest niezawodny i praktyczny, i łączymy go z AI klasy najlepszej w swojej dziedzinie. To zupełnie inne podejście niż to, które stosuje większość firm robotycznych. Obecnie rozmawiam z inwestorami o tym, co naprawdę budujemy, i nawiązuję kluczowe partnerstwa w USA. To właściwy moment na to.
GMEX opisuje swoją strategię jako ekosystem „Terminal + Brain”, w którym sprzęt robotyczny łączy świat fizyczny z warstwą inteligencji AI. Czy możesz wyjaśnić, jak działa ta architektura i co Twoim zdaniem odróżnia ją od bardziej pionowo zintegrowanych podejść do robotyki?
Większość firm robotycznych próbuje budować wszystko samodzielnie; sprzęt, oprogramowanie i AI. To jest kosztowne i wolne. My robimy to inaczej. Terminal to nasz sprzęt. Brain to nasza warstwa orkiestracji AI, którą budujemy we współpracy z partnerami takimi jak 247meta. Zaletą jest elastyczność. Jeśli dostępna stanie się lepsza AI, integrujemy ją bez konieczności przebudowy robota. Nie jesteśmy przywiązani do jednej opcji. Koncentrujemy się na tym, w czym jesteśmy najlepsi; niezawodnym, praktycznym sprzęcie, i współpracujemy z AI klasy najlepszej, zamiast próbować samodzielnie konkurować ze wszystkimi pod względem technologicznym. To oznacza szybszą iterację, niższy kapitał i poruszanie się w tempie innowacji AI, a nie harmonogramów inżynierii mechanicznej.
GMEX zawarło umowę o nabyciu początkowego udziału w MediaMeta.ai, której technologia koncentruje się na inteligencji społecznej i modelowaniu zachowań ludzkich. Co oznacza „inteligencja społeczna” w kontekście robota i jakie nowe możliwości może ona odblokować, których dzisiejsze multimodalne modele AI nie są w stanie niezawodnie zapewnić?
Inteligencja społeczna oznacza roboty, które myślą o ludziach, a nie tylko o zadaniach. Dzisiejsza AI świetnie radzi sobie z wizją, językiem i rozumowaniem. Jednak słabo odczytuje osobę, jej stan emocjonalny, czego naprawdę potrzebuje, jak współpracować z nią w rzeczywistym otoczeniu. Podpisaliśmy ostateczną umowę z MediaMeta, ponieważ ich skupienie na modelowaniu zachowań ludzkich dokładnie wypełnia tę lukę. To właśnie w tej dziedzinie MediaMeta planuje rozwijać AI inteligencji społecznej i modelowanie zachowań jako warstwę rozumienia kontekstowego, która w przyszłości może uzupełniać nasz ekosystem Terminal + Brain. Po uwzględnieniu rozwoju, integracji i testów, te możliwości mogą pomóc robotom interpretować kontekst, wzorce komunikacji i intencje ludzkie, co stanowi różnicę między robotem, który po prostu wykonuje zadanie, a tym, który jest naprawdę użyteczny.
Gdzie najnowocześniejsze roboty dzisiaj wciąż mają trudności w interpretacji ludzi? Czy największe ograniczenia dotyczą rozpoznawania emocji i intencji, rozumienia kontekstu społecznego, dostosowywania się do różnic kulturowych, czy czegoś bardziej fundamentalnego?
Wszystko powyższe. Ale prawdziwy problem polega na tym, że rozwój SI został zoptymalizowany pod kątem realizacji zadań – czy robot potrafi podnieść przedmiot, poruszać się po pomieszczeniu? To da się zmierzyć. Czytanie ludzi nie jest. Dlatego otrzymuje mniej uwagi. Roboty mogą rozpoznać, że ktoś wygląda na zdenerwowanego, ale słabo rozumieją, dlaczego jest zdenerwowany i co naprawdę pomogłoby. Nawet małe błędy podważają zaufanie. Robot, który prawidłowo odczytuje 90 % sygnałów społecznych, brzmi dobrze w warunkach testowych, ale w rzeczywistości pozostałe 10 % ma znaczenie. Ludzie decydują, że nie chcą współpracować z taką maszyną. Musimy odwrócić priorytety. To właśnie budujemy w GMEX.
Robot pracujący w magazynie może często działać w ramach stosunkowo ustrukturyzowanych reguł, podczas gdy robot w szpitalu, hotelu, szkole lub domu musi radzić sobie z znacznie mniej przewidywalnym zachowaniem ludzi. Jak stos technologiczny SI musi się zmienić, gdy roboty wchodzą w te bardziej społecznie złożone środowiska?
Inteligencja społeczna. W magazynie możesz zakodować reguły. Środowisko jest przewidywalne. Gdy wprowadzisz robota do przestrzeni z ludźmi, wszystko się zmienia. Ludzie improwizują, zmieniają zdanie, mają gorsze dni. SI musi to odczytywać w czasie rzeczywistym i dostosowywać się. To już nie jest oparte na regułach. To jest kontekstowe. Robot musi rozumieć chwilę, osobę, otoczenie i decydować, co ma sens. Wymaga to szybkiej łączności i zupełnie innej architektury pod spodem. Musi także wiedzieć, kiedy poprosić o pomoc, zamiast zgadywać niepoprawnie.
Modelowanie zachowań ludzkich nieuchronnie rodzi pytania dotyczące prywatności, zgody, uprzedzeń i błędnej interpretacji ludzkich intencji. Jak deweloperzy powinni wbudowywać inteligencję społeczną w roboty, nie tworząc maszyn, które stają się nadmiernie wścibskie lub dokonują potencjalnie konsekwentnych założeń na temat ludzi?
Na koniec, budowanie inteligencji społecznej w robotach polega na byciu pomocnym bez bycia dziwacznym. Roboty nie powinny psychoanalitycznie oceniać ludzi ani zgadywać, co ktoś „miał na myśli” – tak powstają problemy z prywatnością i błędne założenia. Trzymaj się tego, co można zaobserwować: jak ktoś się porusza, jak blisko jest, gesty. Daj ludziom kontrolę poprzez wyraźne wskazówki dotyczące prywatności i proste interakcje typu opt‑in. Utrzymuj mały ślad danych, przetwarzaj lokalnie, gdy to możliwe, i audytuj zachowanie, aby traktowało wszystkich tak samo. MediaMeta opracowuje ramy Ochrony Danych i Odpowiedzialnej SI, obejmujące minimalizację danych, przejrzystość, przegląd uprzedzeń, nadzór człowieka i możliwość śledzenia. To jest rodzaj przemyślanego podejścia, które chcemy zintegrować w naszych systemach. Jeśli robot nie jest pewien, czego ktoś chce, powinien zwolnić, dać przestrzeń lub zatrzymać się. Tak buduje się świadomość społeczną, nie przekraczając granic.
Jak naprawdę ocenić, czy robot stał się lepszy w rozumieniu ludzi? Jakie rodzaje benchmarków, symulacji lub testów w rzeczywistym świecie są potrzebne, aby mierzyć inteligencję społeczną, a nie tylko to, czy robot pomyślnie wykonał zadanie?
Nie można oceniać jedynie, czy robot zakończył zadanie. Trzeba przyjrzeć się mikro‑zachowaniom: czy robot zapewnia komfortową odległość, ustępuje, gdy ktoś wkroczy mu na drogę, porusza się z odpowiednim timingiem, waha się, gdy intencja jest niejasna? W symulacji przeprowadza się testy obciążeniowe z gęstymi tłumami, nagłymi zatrzymaniami, niejednoznacznymi gestami. W rzeczywistości obserwuje się, czy robot wydaje się przewidywalny i komfortowy dla otaczających go ludzi oraz czy zachowuje się konsekwentnie w różnych grupach. To prawdziwy benchmark – nie ukończenie zadania, lecz to, czy ludzie czują, że robot „rozumie”, jak się poruszać i koordynować w wspólnej przestrzeni.
GMEX już rozpoczęło komercjalizację swojej platformy robotyki kulinarnej Bon Vivant. Czego te wczesne wdrożenia w rzeczywistym świecie nauczyły firmę o przepaści między demonstracją robota napędzanego SI a jego niezawodnym działaniem w środowisku komercyjnym?
Istnieje rzeczywista przepaść między udowodnieniem, że robot potrafi wykonać zadanie, a udowodnieniem, że potrafi to robić niezawodnie, dzień po dniu, w środowisku komercyjnym. W demonstracji wszystko jest kontrolowane. Prawdziwe kuchnie to wysokie temperatury, duża przepustowość, nieprzewidywalny sprzęt, który się zderza, zmienne składniki, a ludzie nieustannie zmieniają rytm. Bon Vivant jest stacjonarny, więc wyzwanie nie polega na nawigacji; chodzi o powtarzalność, trwałość, odzyskiwanie po błędach i integrację z istniejącymi procesami. Nauczyliśmy się, że niezawodność wynika z radzenia sobie z „nudnymi” rzeczami: wytrzymywania ciepła i tłuszczu, utrzymania kalibracji, eleganckiego odzyskiwania po odchyleniach od scenariusza oraz utrzymania tempa bez spowalniania ludzi. Robotyka komercyjna nie polega na udowodnieniu, że robot potrafi gotować. Chodzi o udowodnienie, że potrafi gotować konsekwentnie, bezpiecznie, nie stając się obciążeniem w prawdziwym biznesie.
GMEX opracowuje także platformę wielo‑agentową SI, zaprojektowaną do koordynacji różnych modeli i przepływów pracy. Jak widzisz ostateczne zbliżenie cyfrowych agentów SI i fizycznych robotów oraz czy ta sama warstwa inteligencji może w końcu koordynować zarówno agenty programowe, jak i floty maszyn?
Cyfrowe agenty AI i fizyczne roboty będą coraz częściej zbiegać się wokół wspólnej warstwy koordynacji. Agenty programowe mogą interpretować żądania i zarządzać cyfrowymi przepływami pracy. Roboty wykonują zadania w świecie fizycznym. Wspólna warstwa inteligencji łączy je, przekształcając cel biznesowy w zadania, wybierając odpowiednie modele i agenty oraz koordynując ich realizację. Kluczową różnicą jest koordynacja versus kontrola – warstwa współdzielona decyduje, co ma się wydarzyć i kto ma to wykonać, podczas gdy systemy specyficzne dla robotów zachowują odpowiedzialność za nawigację, sterowanie ruchem i bezpieczeństwo. W magazynie, na przykład, agenty programowe przetwarzają zamówienie i sprawdzają stan magazynowy, a warstwa koordynacji żąda odpowiedniego robota do przemieszczenia towarów. Ta informacja zwrotna wraca i informuje kolejny krok. Nadzór człowieka i mechanizmy bezpieczeństwa pozostają niezbędne. To właśnie jest nasz punkt skupienia w 247meta – etapowa ścieżka przez integrację interfejsów, symulację i kontrolowane pilotaże, aby wspierać skoordynowane przepływy pracy pomiędzy oprogramowaniem przedsiębiorstwa a maszynami fizycznymi.
Jeśli inteligencja społeczna stanie się podstawową warstwą fizycznej AI, co według Ciebie zmieni w przemyśle robotyki? Czy zrozumienie ludzkiego zachowania może ostatecznie okazać się tak ważne dla powszechnego przyjęcia robotów, jak postępy w zręczności, widzeniu komputerowym i rozumowaniu?
Inteligencja społeczna zasadniczo przekształci robotykę. Branża skupiała się na możliwościach sprzętowych, systemach wizyjnych, wydajności – wszystko to jest ważne, ale żadne z nich nie gwarantuje, że robot będzie działał płynnie w otoczeniu ludzi w kuchni czy na linii produkcyjnej. Inteligencja społeczna to to, co sprawia, że robot jest przewidywalny, łatwy do obejścia i zgodny z naturalnym ruchem oraz koordynacją ludzi. Gdy roboty przechodzą od kontrolowanych demonstracji do rzeczywistych zastosowań komercyjnych, ta część systemu staje się tak samo istotna jak sprzęt i stos sterowania. Zrozumienie ludzkiego zachowania będzie tak ważne, jak postępy w percepcji czy niezawodności. To różnica między robotem, który potrafi wykonać zadanie, a tym, który wpasowuje się w rzeczywisty przepływ operacji.
Dziękujemy za świetny wywiad, czytelnicy, którzy chcą dowiedzieć się więcej o tej firmie robotycznej, powinni odwiedzić GMEX Robotics.


