
Robotikk og fysisk AI
Vridde roboter navigerer komplekse labyrinter uten mennesker eller programvare

 Legg til Unite.AI blant dine foretrukne kilder på Google
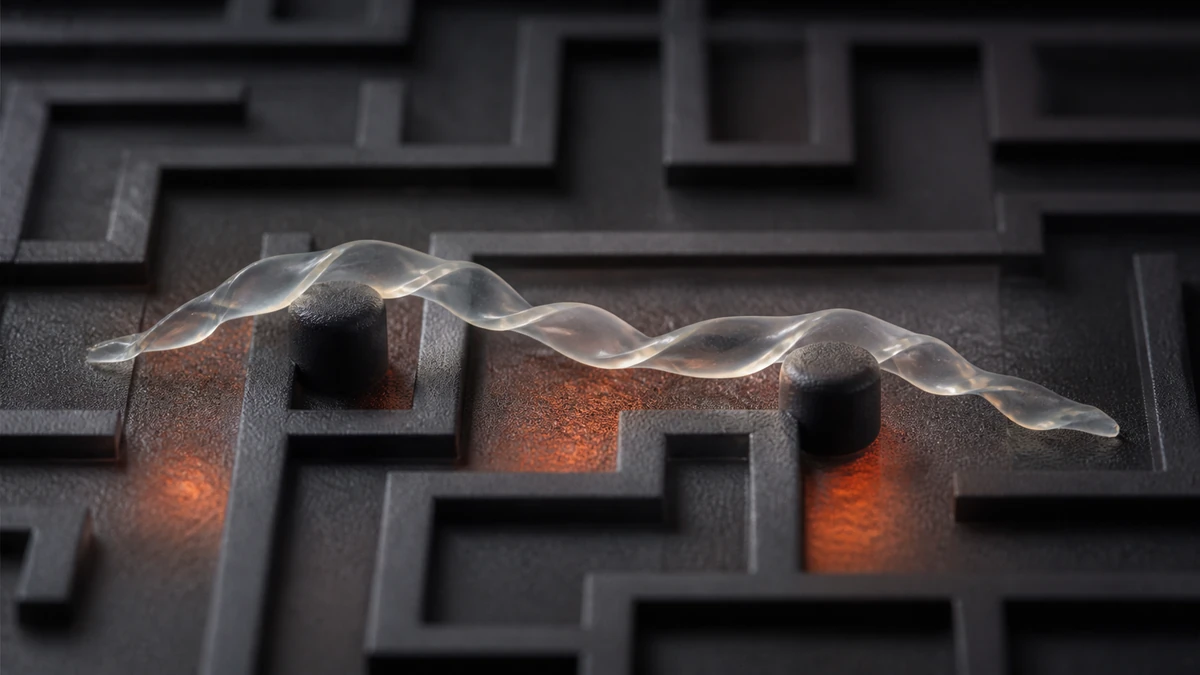
Et team av forskere ved North Carolina State University og University of Pennsylvania har utviklet myke roboter som kan navigere i komplekse miljøer uten menneskelig inngripen eller dataprogramvare.
Artikkelen med tittelen «Twisting for Soft Intelligent Autonomous Robot in Unstructured Environments» ble publisert i Proceedings of the National Academy of Sciences.
Demonstrasjon av fysisk intelligens
Jie Yin er korresponderende forfatter av forskningsartikkelen og førsteamanuensis i maskin- og luft- og romfartsteknikk ved NC State.
“Disse myke robotene demonstrerer et konsept kalt ‘fysisk intelligens’, som betyr at strukturell design og smarte materialer er det som gjør at den myke roboten kan navigere i ulike situasjoner, i stedet for beregningsintelligens,” sier Yin.
De myke robotene ble konstruert med flytende krystall-elastomerer i form av en vridd stripe. Når stripa plasseres på en overflate som er minst 55 grader Celsius, trekker den delen av stripa som berører overflaten seg sammen. Samtidig forblir den delen av stripa som er utsatt for luft den samme. Dette resulterer i en rullende bevegelse, og jo varmere overflaten blir, jo raskere ruller roboten.
“Dette har vært gjort før med glatte sidede stenger, men den formen har en ulempe — når den møter et objekt, spinner den bare på stedet,” sier Yin. “Den myke roboten vi har laget i en vridd stripeform er i stand til å ta seg forbi disse hindringene uten noen menneskelig eller datamaskinell inngripen.”
Navigasjon uten programvare
Roboten kan utføre dette på to måter. Når den ene enden av stripa møter et objekt, roterer den litt for å manøvrere rundt hindringen. Når den sentrale delen av roboten møter et objekt, “snapper” den, som er en rask frigjøring av lagret deformasjonsenergi som gjør at stripa hopper litt og omorienterer seg før den lander. Stripa kan snappe mer enn en gang før den finner riktig orientering som gjør at den kan ta seg forbi hindringen.
“På denne måten er det mye likt de robotiske støvsugere som mange mennesker bruker i hjemmene sine,” sier Yin. “Bortsett fra at den myke roboten vi har laget trekker energi fra miljøet og opererer uten noen datamaskinprogrammering.”
Yao Zhao er første forfatter av artikkelen og en postdoktor ved NC State.
“De to handlingene, rotasjon og snapping, som gjør at roboten kan ta seg forbi hindringer, varierer gradvis med kontaktpunktet,” sier Zhao. “Det kraftigste snapet skjer hvis et objekt berører sentrum av stripa. Men stripa vil fortsatt snappe hvis et objekt berører stripa utenfor sentrum, det er bare mindre kraftig. Og jo lenger unna sentrum, jo mindre uttalt er snapet, til du når den siste femtedelen av stripas lengde, som ikke produserer noen snap i det hele tatt.”
Forskerlaget utførte flere eksperimenter som viste hvordan stripe-roboten kan navigere i ulike labyrint-lignende miljøer. De demonstrerte også at de myke robotene ville fungere effektivt i ørkenmiljøer siden de kan klatre og nedstige skråninger av løs sand.
“Dette er interessant og moro å se på, men viktigere er det at det gir nye innsikter i hvordan vi kan designe myke roboter som kan høste varmeenergi fra naturlige miljøer og ta seg selvstendig fram gjennom komplekse, ustrukturerte omgivelser som veier og harde ørkener.” Yin sier.
Artikkelen var også skrevet av NC State Ph.D.-studenter Yinding Chi, Yaoye Hong og Yanbin Li; samt Shu Yang, som er Joseph Bordogna Professor of Materials Science and Engineering ved University of Pennsylvania.



