AI-modeller og plattformer
Lag skaper ny Lidar-system som kan forbedre autonom kjøringssikkerhet

 Legg til Unite.AI blant dine foretrukne kilder på Google
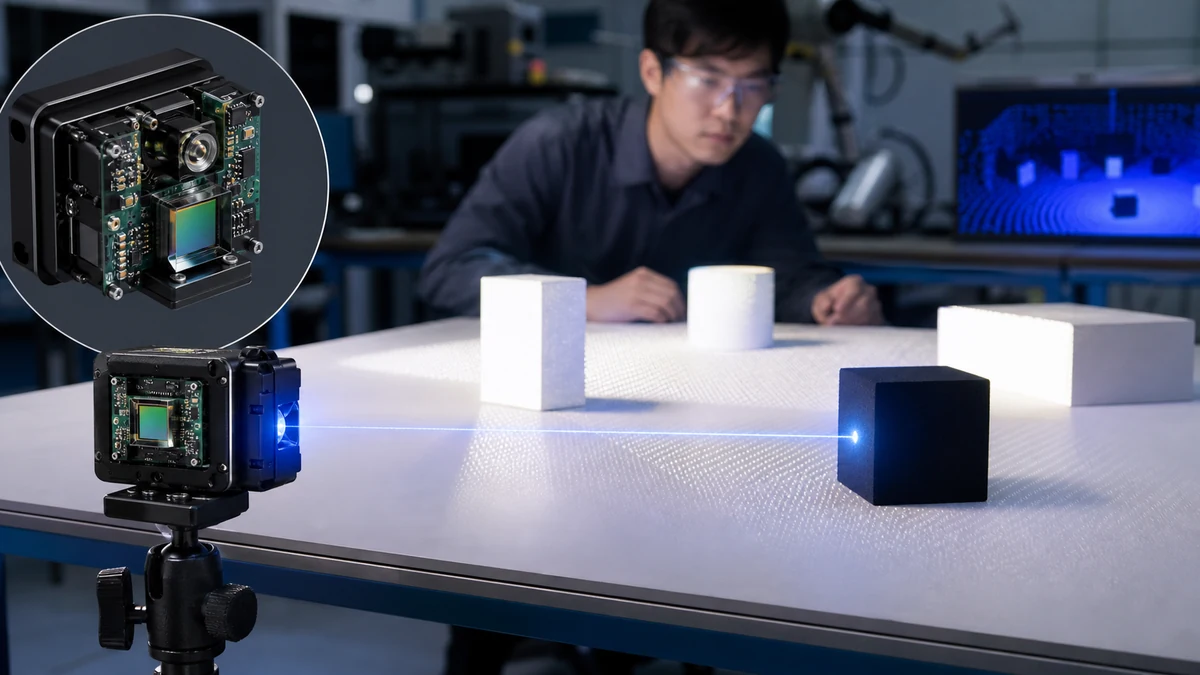
Et team av etterforskere ledet av Susumu Noda fra Kyoto University i Japan har beskrevet sitt nye ikke-mekaniske 3D Lidar-system i Optica. Det nye systemet kan passe i håndflaten og kan brukes til å måle avstanden til dårlig reflekterende objekter og automatisk spore bevegelsen til objektene.
“Med vårt Lidar-system, vil roboter og kjøretøy kunne pålitelig og trygt navigere i dynamiske miljøer uten å miste synet på dårlig reflekterende objekter som sorte metallbiler,” sier Noda. “Innkorporering av denne teknologien i biler, for eksempel, ville gjøre autonom kjøring tryggere.”
Takk til forskernes utvikling av en unik chip-basert lyskilde kalt en dobbelt modulert fotisk-kristall laser (DM-PCSEL), ble det nye systemet mulig. Denne fremgangen kan til slutt føre til skapelsen av et på-chip, all-solid-state 3D Lidar-system.
“DM-PCSEL integrerer ikke-mekanisk, elektronisk kontrollert strålskanning med flash-belysning brukt i flash Lidar for å tilegne en full 3D-bilde med ett enkelt lysglimt,” sier Noda. “Denne unike kilden lar oss oppnå både flash- og skanningsbelysning uten noen flyttinger eller bulke eksterne optiske elementer, som linser og diffraktive optiske elementer.”
Kombinasjonen av skanning og flash-belysning
Lidar-systemer bruker laserstråler til å belyse objekter og beregne deres avstand ved å måle tiden det tar for strålene å reise, reflektere og returnere (ToF). Imidlertid avhenger de fleste Lidar-systemer som for tiden er i bruk og under utvikling av flyttinger som motorer for å skanne laserstrålen, noe som gjør dem bulke, dyre og upålitelige.
Flash Lidar er en ikke-mekanisk tilnærming som bruker en enkelt bred, diffus stråle av lys til å belyse og evaluere avstandene til alle objekter i synsfeltet. Imidlertid er flash Lidar-systemer ikke i stand til å måle avstandene til dårlig reflekterende objekter som sorte metallbiler på grunn av deres lave reflektivitet. I tillegg kreves eksterne linser og optiske elementer for å skape flash-strålen, noe som gjør disse systemene store.
Forskerne utviklet DM-PCSEL-lyskilden for å overvinne disse begrensningene. Lyskilden inkluderer en flash-kilde som kan belyse et bredt 30°×30° synsfelt og en strålskanningskilde som gir punkt-belysning med 100 smale laserstråler.
Forskerne integrerte DM-PCSEL i et 3D Lidar-system, som enablet dem til å måle avstandene til flere objekter samtidig ved hjelp av bred flash-belysning mens de selektivt belyste dårlig reflekterende objekter med en mer konsentrert stråle av lys. For å utføre avstandsmålinger og automatisk sporing av bevegelsen til dårlig reflekterende objekter, installerte forskerne en ToF-kamera og utviklet programvare som bruker strålskanningsbelysning.
Måling av avstanden til dårlig reflekterende objekter
“Vårt DM-PCSEL-baserte 3D Lidar-system lar oss måle høyreflekterende og dårlig reflekterende objekter samtidig,” sier Noda. “Lasere, ToF-kamera og alle tilknyttede komponenter som trengs for å operere systemet, ble montert på en kompakt måte, noe som resulterte i et totalt system-fotavtrykk som er mindre enn et forretningskort.”
Forskerne demonstrerte det nye systemet ved å bruke det til å måle avstandene til dårlig reflekterende objekter som var plassert på et bord i et laboratorium. De var også i stand til å demonstrere at systemet kunne automatisk gjenkjenne dårlig reflekterende objekter og spore deres bevegelse gjennom selektiv belysning.
Teamet vil nå se på å demonstrere systemet i praktiske anvendelser som autonom bevegelse av roboter og kjøretøy.