
Robotikk og fysisk AI
Programvaremodell gjør “transport”-roboter smartere

 Legg til Unite.AI blant dine foretrukne kilder på Google
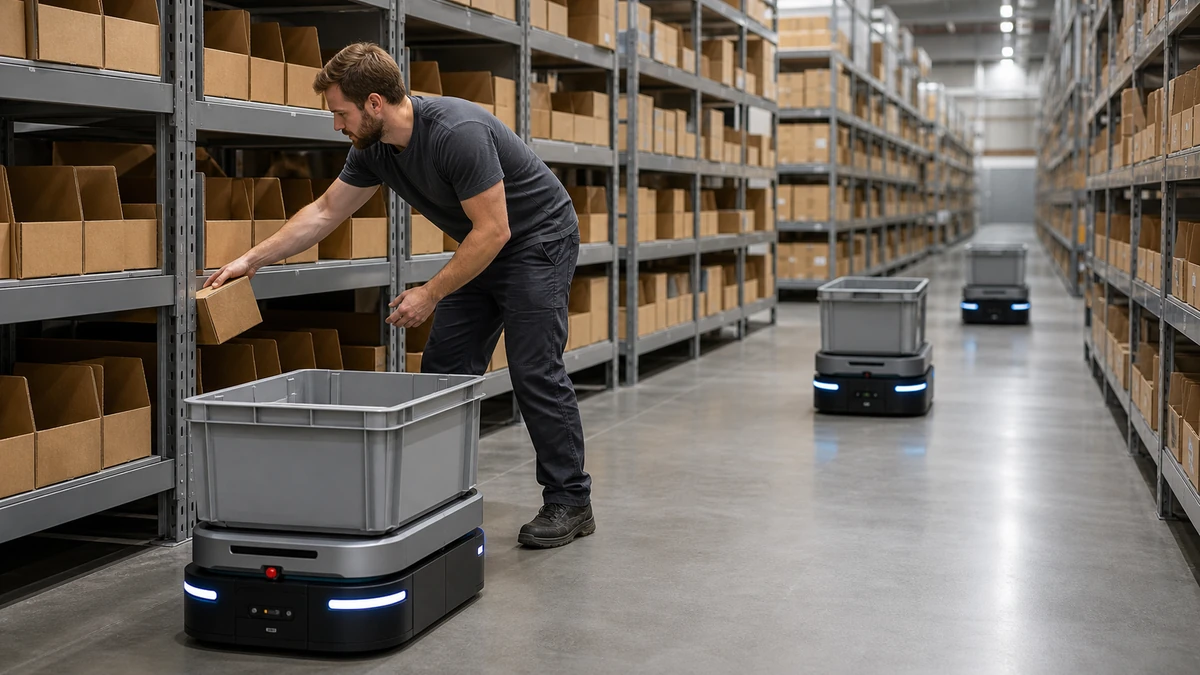
Lag av mennesker og roboter som samarbeider, vil bli mer vanlig i industrien. For eksempel kan menneskelige og automatiserte arbeidere jobbe sammen for å prosessere nettbestillinger ved å flytte intelligent i et lager, velge varer for shipping.
Forskere ved University of Missouri bringer oss nærmere denne virkeligheten ved å utvikle en programvaremodell designet for å gjøre “transport”-roboter smartere.
Forskningen med tittelen “Collaborative order picking with multiple pickers and robots: Integrated approach for order batching, sequencing and picker-robot routing” ble publisert i International Journal of Production Economics.
Optimering av samarbeid mellom mennesker og roboter
Sharan Srinivas er en assistentprofessor med en delt stilling i avdelingen for industriell og produksjonsingeniørving og avdelingen for markedsføring.
“Robott-teknologien finnes allerede,” sa Srinivas. “Vårt mål er å utnytte denne teknologien gjennom effektiv planlegging. For å gjøre dette, stiller vi spørsmål som ‘gitt en liste over varer å plukke, hvordan optimaliserer du ruteplanen for menneskelige plukkere og roboter?’ eller ‘hvor mange varer bør en robot plukke i en gitt tur?’ eller ‘i hvilken rekkefølge bør varene samles for en gitt robot-tur?’ Liksom har vi en lignende sett med spørsmål for menneskelige arbeidere. Det mest utfordrende er å optimalisere samarbeidsplanen mellom menneskelige plukkere og roboter.”
Mye av den menneskelige innsatsen og arbeidskostnadene i denne prosessen kommer fra å oppfylle nettbestillinger. Robott-selskaper prøver å optimalisere prosessen ved å utvikle samarbeidsroboter, ofte omtalt som cobots eller autonome mobile roboter (AMR). Disse botene kan jobbe i forskjellige miljøer som et lager eller distribusjonssenter, og de er vanligvis utstyrt med sensorer og kameraer som hjelper med navigasjon. Den nye modellen vil resultere i en raskere oppfyllelse av kundeordrer ved å optimalisere nøkkelbeslutninger eller spørsmål om samarbeidsordreplukking.
“Robotten er intelligent, så hvis den får beskjed om å gå til en bestemt lokasjon, kan den navigere i lageret og ikke treffe noen arbeidere eller andre hindringer på veien,” sa Srinivas.
Ikke en erstatning for menneskelige arbeidere
Srinivas spesialiserer seg i dataanalyse og operasjonsforskning. Ifølge professoren er AMR-er ikke designet for å erstatte menneskelige arbeidere. Isteden vil de jobbe sammen for å øke effektiviteten i ordreoppfyllelsesprosessen. For eksempel kan botene hjelpe med å oppfylle ordre raskere enn en menneskelig arbeider. Samtidig vil menneskelige arbeidere fortsatt være nødvendige for å plukke varer fra hyller og plassere dem på robotene, som deretter vil transportere dem til en bestemt avleveringspunkt inne i lageret.
“Den ene ulemperen er at disse robotene ikke har gode grepsevner,” sa Srinivas. “Men mennesker er gode til å gripe varer, så vi prøver å utnytte styrken til begge ressursene – menneskelige arbeidere og samarbeidsroboter. Så hva skjer i dette tilfelle, er mennesker på forskjellige punkter i lageret, og istedenfor at en arbeider går gjennom hele gangen for å plukke opp flere varer på veien, kommer robotten til menneskelige arbeideren, og menneskelige arbeideren tar en vare og legger den på robotten. Derfor trenger menneskelige arbeideren ikke å strekke seg eller belaste seg selv for å flytte store vogner med tunge varer gjennom lageret.”
Srinivas sier også at en fremtidig anvendelse av programvaren kan være i andre steder som matbutikker innen tre til fem år. Robotene kunne fylle ordre mens de manøvrerer blant publikum.


