
Robotikk og fysisk AI
Forskere utvikler myk robotisk insekt med kunstige muskler

 Legg til Unite.AI blant dine foretrukne kilder på Google
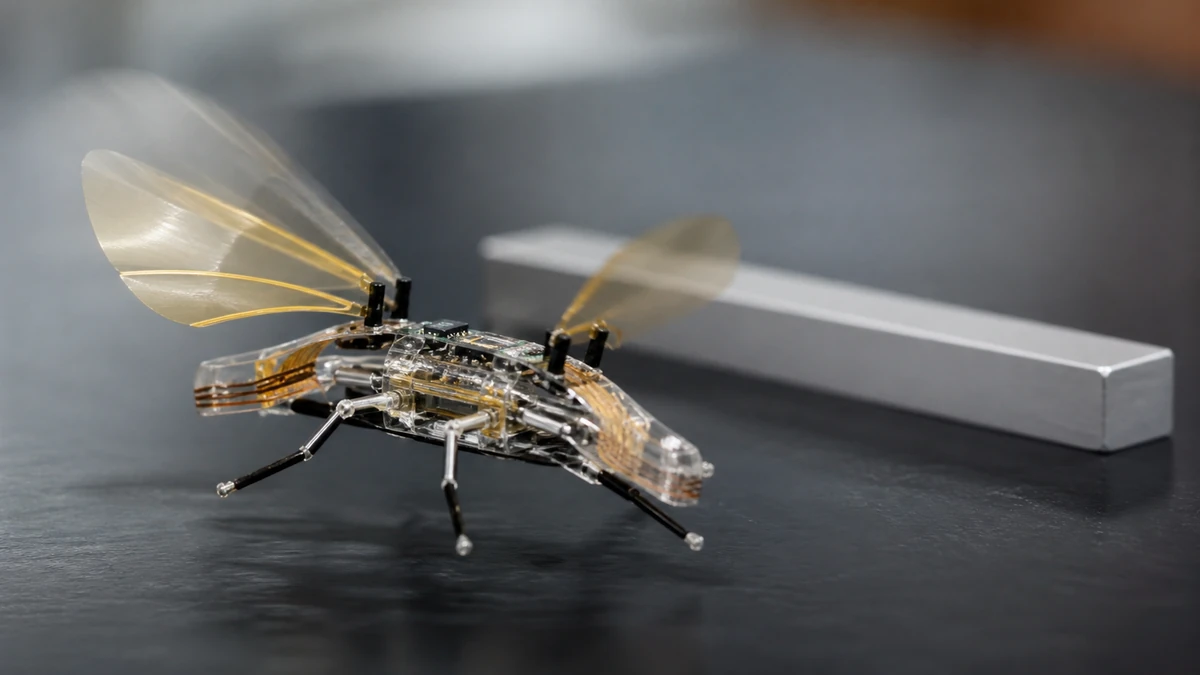
Forskere ved EPFLs ingeniørskole har utviklet en type myk robotisk insekt med kunstige muskler, og den kan bevege seg med en hastighet på 3 cm per sekund.
De seneste fremstegene i både kunstig intelligens (AI) og robotikk bringer oss nærmere en verden som ikke kunne ha vært forutsagt. Det er en verden som inneholder slike ting som sværmer av robotiske insekter.
Det var to forskjellige versjoner av den myke robotiske insekten, kalt DEAnsect, utviklet av teamet. Den første var koblet til med ultra-tynne ledninger, og den er ekstremt robust. Den kan foldes og kan sogar fortsatt bevege seg etter å ha blitt truffet av en flueløkke eller knust av en sko.
Den andre modellen som ble utviklet av forskerne er en ubundet modell. Den er fullstendig trådløs og autonom, og den veier mindre enn 1 gram selv om den bærer en batteri og alle sine elektroniske komponenter på ryggen. For hjernen til den intelligente robotiske insekten, er det en mikrokontroller, og øynene er fotodioder. Dette gjør det mulig for den å identifisere svarte og hvite mønster, og DEAnsect kan følge enhver linje som er tegnet på bakken.
DEAnsect var et resultat av arbeidet til et team ved EPFLs Soft Transducers Laboratory (LMTS). De arbeidet med Integrated Actuators Laboratory (LAI) og kolleger fra University of Cergy-Pontoise, Frankrike. Forskningen ble nylig publisert i Science Robotics.
DEAnsect har dielektriske elastomer-aktuatorer, eller DEAs. De er en type kunstig muskel som er like tynt som menneskehår, og den skyver insekten fremover ved hjelp av vibrasjoner. DEAs er det som gjør den myke robotiske insekten så lett og i stand til å bevege seg raskt. DEAs hjelper også den myke robotiske insekten å manøvrere i forskjellige miljøer, inkludert bølgende overflater.
De kunstige musklene inneholder en elastomer-membran som er plassert mellom to myke elektroder. Når en spenning blir applisert, er elektrodene festet til hverandre, og membranen blir komprimert. Membranen returnerer til sin opprinnelige form når spenningen blir slått av.
Hver av de tre beina på den myke robotiske insekten har slike muskler montert. Bevegelsen genereres ved å slå spenningen på og av, men det må gjøres svært raskt. Den faktiske raten er 400 ganger per sekund for å skyve den myke robotiske insekten.
Forskingsteamet avhengig av nanofabrikasjons-teknikker for å aktivere de kunstige musklene å fungere ved lavere spenninger. Spesifikt, reduserte de tykkelsen av elastomer-membranen. De utviklet også myke, høyt ledende elektroder som bare er noen molekyler tykke. På grunn av denne designen, var forskerne i stand til å redusere størrelsen på strømkilden betydelig.
Herbert Shea er direktør for LMTS.
“DEAs opererer vanligvis på flere kilovolt, som krever en stor strømforsyningsenhet,” forklarer Shea. “Vår design gjorde det mulig for roboten, som selv veier bare 0,2 gram, å bære alt det trenger på ryggen. Denne teknikken åpner opp nye muligheter for den brede bruken av DEAs i robotikk, for sværmer av intelligente robotiske insekter, for inspeksjon eller fjernreparasjoner, eller sogar for å få en dypere forståelse av insekt-samfunn ved å sende en robot til å bo blant dem.”
“Vi arbeider for tiden på en ubundet og fullstendig myk versjon med Stanford University,” sier Shea. “På lengre sikt planlegger vi å montere nye sensorer og sendere til insektene så de kan kommunisere direkte med hverandre.”


