Robotikk og fysisk AI
MIT leder veien i AI-drevet lagerhåndteringseffektivitet

 Legg til Unite.AI blant dine foretrukne kilder på Google
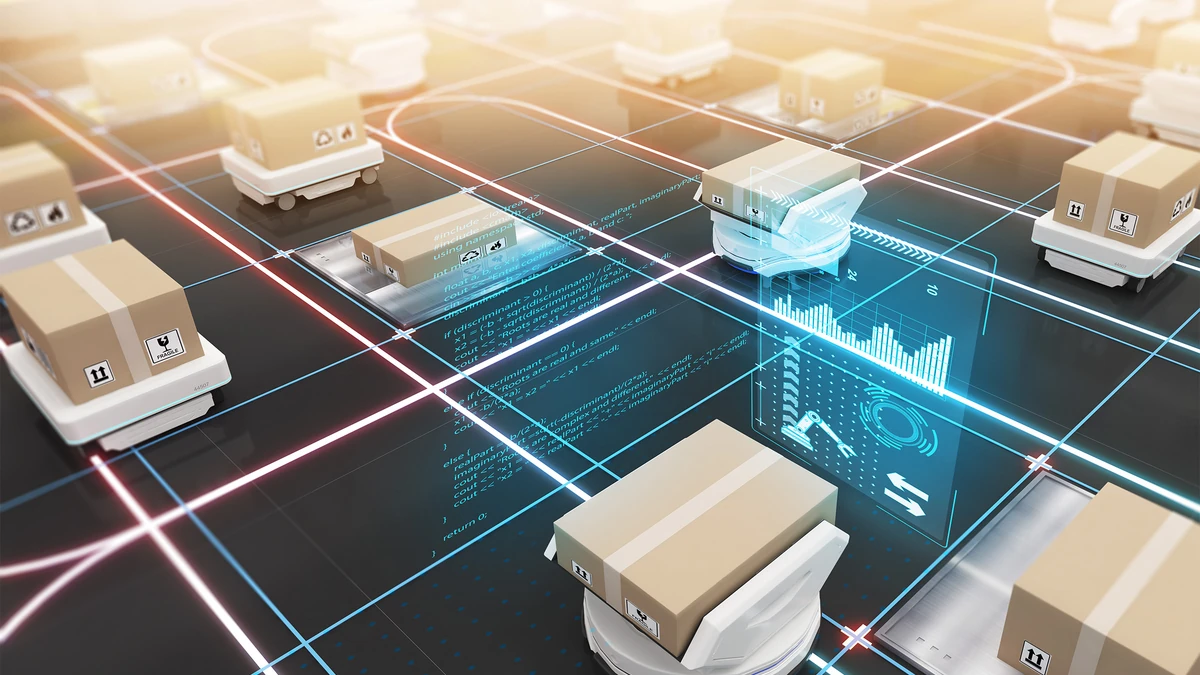
I en tid hvor automatisering og effektivitet stadig mer definerer vår hverdag, har robotikk blitt en hjørnestenssak i lagerdrift over flere sektorer, fra e-handel til bilproduksjon. Visjonen om hundrevis av roboter som raskt navigerer gjennom enorme lagergulv, henter og transporterer varer for pakking og shipping, er ikke lenger bare en fremtidsfantasi, men en nåværende realitet. Likevel bringer denne robot-revolusjonen sine egne utfordringer med seg.
I hjertet av disse utfordringene ligger den kompliserte oppgaven med å håndtere en armé av roboter – ofte tallrik i hundredvis – innenfor lagermiljøet. Hovedhindringen er å sikre at disse autonome agentene når sine destinasjoner uten hindring. Gitt kompleksiteten og dynamikken i lageraktiviteter, er tradisjonelle sti-finningsalgoritmer ofte utilstrekkelige. Utfordringen er lik å dirigere en symfoni av bevegelser hvor hver robot, lik en enkelt musiker, må opptre i harmoni med andre for å unngå operasjonell kakofoni. Den raske takten i aktiviteter i sektorer som e-handel og produksjon legger til en ekstra lag med kompleksitet, og krever løsninger som ikke bare er effektive, men også raskt.
Dette scenario setter scenen for innovative løsninger som kan håndtere den multifacetterte naturen til robotlagerhåndtering. Som vi skal se, har forskere fra Massachusetts Institute of Technology (MIT) trådt inn i dette området med en banebrytende tilnærming, som utnytter kraften fra kunstig intelligens for å transformere effektiviteten og effekten av lagerrobotikk.
MITs innovative AI-løsning for robot-kongestion
Et team av MIT-forskere, som anvender prinsipper fra deres arbeid med AI-drevne trafikk-konsgestionsløsninger, utviklet en dypt-læringmodell tilpasset kompleksiteten i lageroperasjoner. Denne modellen representerer et betydelig sprang fremover i robot-sti-planlegging og -håndtering.
Sentral i deres tilnærming er en sofistisert neural-nettverksarkitektur designet for å kode og prosessere en mengde informasjon om lagermiljøet. Dette inkluderer posisjonering og planlagte ruter for robotene, deres tilordnede oppgaver og potensielle hindringer. AI-systemet bruker denne rike datasetten til å forutsi de mest effektive strategiene for å lette kongestion, og dermed forbedre den totale effektiviteten i lageroperasjoner.
Hva skiller denne modellen fra andre er fokuset på å dele robotene inn i håndterbare grupper. I stedet for å forsøke å dirigere hver enkelt robot, identifiserer systemet mindre grupper av roboter og anvender tradisjonelle algoritmer for å optimere deres bevegelser. Denne metoden akselerer dramatisk prosessen med å fjerne kongestion, og rapporterer å oppnå hastigheter nærmere fire ganger raskere enn konvensjonelle tilfeldige søke-metoder.
Dypt-læringmodellens evne til å gruppere roboter og effektivt omdirigere dem viser en merkbar fremgang i området realtids-operasjonelle beslutninger. Som Cathy Wu, Gilbert W. Winslow Career Development Assistant Professor i sivil- og miljøingeniørvingen (CEE) ved MIT og en nøkkelmedlem av denne forskningsinitiativet, påpeker, er deres neural-nettverksarkitektur ikke bare teoretisk lykkes, men også praktisk egnet for skalaen og kompleksiteten i moderne lager.
“Vi utviklet en ny neural-nettverksarkitektur som faktisk er egnet for realtids-operasjoner på skalaen og kompleksiteten i disse lagerene. Den kan kode hundrevis av roboter i forhold til deres baner, opphav, destinasjoner og relasjoner med andre roboter, og den kan gjøre dette på en effektiv måte som gjenbruker beregninger over grupper av roboter,” sier Wu.
Operasjonelle fremgang og effektivitetsgevinster
Implementeringen av MITs AI-drevne tilnærming i lagerrobotikk markerer et transformasjonelt skritt i operasjonell effektivitet og effekt. Modellen, ved å fokusere på mindre grupper av roboter, strømlinjeformer prosessen med å håndtere og omdirigere robot-bevegelser innenfor et travelt lager-miljø. Denne metodelogiske skiftet har ført til betydelige forbedringer i håndtering av robot-konsgestion, en varig utfordring i lagerhåndtering.
En av de mest slående resultater av denne tilnærmingen er den merkede økningen i dekonsgestionshastighet. Ved å anvende AI-modellen, kan lagerene dekonsgestere robot-trafikk nærmere fire ganger raskere sammenlignet med tradisjonelle tilfeldige søke-metoder. Dette sprang i effektivitet er ikke bare et numerisk triumf, men en praktisk forbedring som direkte oversettes til raskere ordre-behandling, redusert nedtid og en generell økning i produktivitet.
Foruten dette, har denne innovative løsningen videre implikasjoner utover bare operasjonell hastighet. Den sikrer en mer harmonisk og mindre kollisjons-utsatt miljø for robotene. Evnen til AI-systemet til å dynamisk tilpasse seg endrede scenarioer innenfor lageret, omdirigere roboter og omregne baner etter behov, er indikativ for en betydelig fremgang i autonom robot-håndtering.
Disse effektivitetsgevinstene er ikke bare begrenset til det teoretiske området, men har også vist løftende resultater i ulike simulerings-miljøer, inkludert typiske lager-innstillinger og mer komplekse, labyrint-lignende strukturer. Fleksibiliteten og robustheten til denne AI-modellen demonstrerer dens potensielle anvendelighet i en rekke sammenhenger som går utover tradisjonelle lager-layouter.
Dette avsnittet understreker de konkrete fordelene til MITs AI-løsning i å forbedre lager-operasjoner, og setter en ny standard i feltet robot-håndtering.
VIDERE ANVENDELSE OG FUTURE RETNINGER
Utvidende utover området lager-logistikk, har implikasjonene av MITs AI-drevne tilnærming i robot-håndtering langt-rekkende. De grunnleggende prinsippene og teknikkene utviklet av forskningsteamet har potensialet til å revolusjonere en rekke komplekse planleggingsoppgaver. For eksempel, i felt som datamaskin-chip-design eller ruting av rør i store byggeprosjekter, er utfordringene med å håndtere plass og unngå konflikter analoge til de i lager-robotikk. Anvendelsen av denne AI-modellen i slike scenarioer kunne føre til betydelige forbedringer i design-effektivitet og operasjonell effekt.
Ser mot fremtiden, er det en løftende avenue i å utlede enklere, regel-baserte innsikter fra neural-nettverksmodellen. Den nåværende tilstanden til AI-løsninger, selv om de er kraftige, opererer ofte som en “black box”, og gjør beslutningsprosessen uklar. En forenkling av neural-nettverksbeslutninger til mer gjennomsiktige, regel-baserte strategier kunne fasilitere enklere implementering og vedlikehold i virkelige sammenhenger, spesielt i industrier hvor forståelsen av logikken bak AI-beslutninger er avgjørende.
Forsknings-teamets aspirasjon til å forbedre forståelsen av AI-beslutninger harmonerer med en bredere trend i feltet: jakten på AI-systemer som ikke bare er kraftige og effektive, men også forståelige og ansvarlige. Ettersom AI fortsetter å penetrere ulike sektorer, forventes etterspørselen etter slike gjennomsiktige systemer å øke.
Det banebrytende arbeidet til MIT-teamet, støttet av samarbeid med enheter som Amazon (AMZN ) og MIT Amazon Science Hub, viser den pågående utviklingen av AI i å løse komplekse, virkelige problemer. Det understreker en fremtid hvor AI’s rolle ikke er begrenset til å utføre oppgaver, men også til å optimere og revolusjonere hvordan industrier opererer.
Med disse fremgangene og fremtidige muligheter, står vi på terskelen til en ny æra i robot- og AI-applikasjoner, en æra preget av effektivitet, skalerbarhet og en dypere integrasjon av AI i industrielle operasjoner.