
Robotikk og fysisk AI
Ingeniører utvikler myk robotisk hånd som kan spille Nintendo

 Legg til Unite.AI blant dine foretrukne kilder på Google
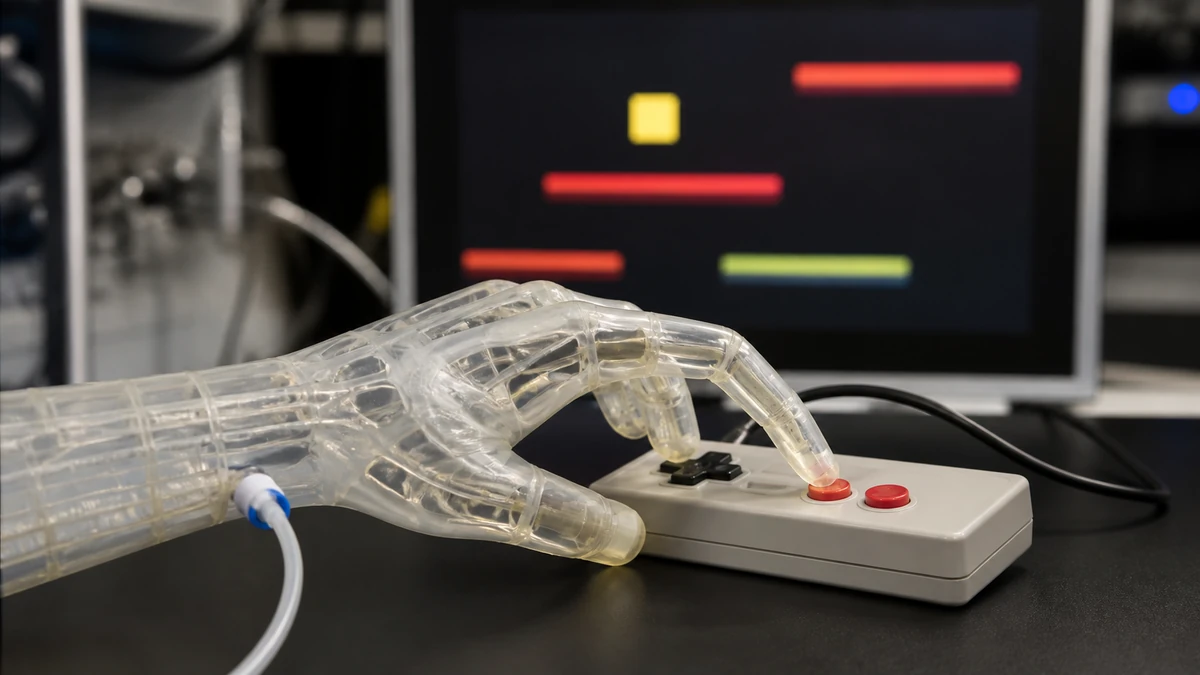
Forskere og ingeniører ved University of Maryland har laget en 3D-utskrevet myk robotisk hånd som kan spille Nintendo’s Super Mario Bros.
I et fantastisk fremsteg i myk robotikk, ble forskningen presentert i Science Advances.
Feltet myk robotikk fokuserer på fleksible og oppblåsbare roboter som drives med vann eller luft, mens tradisjonelle roboter drives med elektrisitet. Det har vært en økende interesse for myk robotikk på grunn av deres sikkerhet og tilpasningsevne, som har ført til at de ofte brukes i proteser og medisinske enheter. Men før denne nye forskningen, har det vært vanskelig å kontrollere fluidene som gjør at robotene kan bøye og bevege seg.
Forskningsgruppen ble ledet av Ryan D. Sochol, assistant professor i mekanisk ingeniørvitenskap ved University of Maryland. Gruppens store gjennombrudd kom da de kunne 3D-utskrive fullstendig sammenmonterte myke roboter med integrerte fluidiske kredsløp, og all dette kunne gjøres i ett enkelt steg.
Joshua Hubbard er co-first author.
“Tidligere ville hver finger på en myk robotisk hånd vanligvis trenge sin egen kontrollinje, som kan begrense bærbarheten og nytten,” forklarer Hubbard. “Men ved å 3D-utskrive den myke robotiske hånden med våre integrerte fluidiske transistorer, kan den spille Nintendo basert på bare ett trykkinnputt.”

Bilde: University of Maryland
Demonstrasjon av roboten
Gruppen demonstrerte den myke robotiske hånden ved å designe en integrert fluidisk krets som gjorde at den kunne fungere i respons til ett enkelt kontrolltrykk. Ved å bruke et lavt trykk, kunne gruppen få den første fingeren til å trykke på Nintendo-kontrolleren for å få Mario til å gå. Ved å bruke et høyt trykk, ville Mario hoppe.
Hånden avhengig av et sett program som autonomt skiftet mellom av, lav, medium og høyt trykk, og den kunne operere Nintendo-kontrolleren suksessfullt og fullføre det første nivået i spillet på mindre enn 90 sekunder.
Ruben Acevedo er en nylig Ph.D.-kandidat og co-first author av studien.
“Nylig har flere grupper forsøkt å utnytte fluidiske kredsløp for å forbedre autonomien til myke roboter,” sa Acevedo, “men metoder for å bygge og integrere disse fluidiske kredsløpene med robotene kan ta dager til uker, med en høy grad av manuell arbeid og teknisk ferdighet.”
3D-utskriving
Gruppen avhengig av “PolyJet 3D-utskriving”, som har mange lag med multi-materiell ‘blekk’ stablet på toppen av hverandre i 3D.
Kristen Edwards er medforfatter av studien.
“Innenfor løpet av en dag og med minimalt arbeid, kan forskerne nå gå fra å trykke start på en 3D-utskriver til å ha fullstendig myke roboter — inkludert alle myke aktuatorer, fluidiske kretselementer og kroppsdetaljer — klare til bruk,” sa Edwards
Valget av Mario var ikke bare et valg basert på moro, men det tjente også som en nøyaktig måte å måle håndens bevegelighet. Videospillets timing og nivåoppbygning er allerede etablert, med ett enkelt feil som kan ende spillet. Dette ga en ny måte å evaluere roboten på.
Andre forskningsfremskritt og åpen tilgang
Gruppens forskningsartikkel detaljerte også skilpadder-inspirerte myke roboter, som alle ble utskrevet ved UMDs Terrapin Works 3D-utskrivingssenter.
Gruppens strategi er også åpen kilde, og artikkelen er åpen tilgang for alle å lese. Gruppen lenket også sine supplerende materialer til en GitHub, og det inkluderer alle elektroniske designfiler.
“Vi deler alle våre designfiler fritt, så alle kan lett laste ned, modifisere på forespørsel og 3D-utskrive — enten med sin egen utskriver eller gjennom en utskrivingstjeneste som oss — alle myke roboter og fluidiske kretselementer fra vårt arbeid,” sa Sochol. “Det er vår håp at denne åpne kilde 3D-utskrivingstrategien vil utvide tilgjengelighet, spredning, reproduserbarhet og adopsjon av myke roboter med integrerte fluidiske kredsløp og, som en følge, akselerere fremgangen i feltet.”
Gruppen ser nå på hvordan deres teknikk kan brukes for biomedisinske anvendelser som rehabiliteringsenheter, kirurgiske verktøy og tilpassede proteser.


