로보틱스 및 피지컬 AI
蠕蟲、彈簧和軟體機器人:微小生物啟發巨大躍進

 Unite.AI를 Google의 선호 소스에 추가

佐治亞理工學院的研究人員最近揭露了一項令人印象深刻的成就:一款5英寸長的軟體機器人,可以在沒有腿的情況下將自己彈射到10英尺高的空中——籃球框的高度。該設計的靈感來自於卑微的線蟲,一種比人髮還薄的微小圓蟲,可以跳躍多次自己的身長。
通過將身體緊緊地彎曲成緊密的折痕,蟲子儲存了彈性能量,然後突然釋放它,將自己向上或向後拋擲,像一名空中體操運動員。工程師們模仿了這種運動。他们的“SoftJM”機器人本質上是一根具有剛性碳纖維背骨的柔性硅膠桿。根據它的彎曲方式,它可以向前或向後跳躍——即使它沒有輪子或腿。
在行動中,線蟲啟發的機器人與一個人蹲下一樣,然後爆炸性地伸展身體以跳躍。高速攝像機顯示蟲子如何彎曲頭部並在身體中間彎曲以向後跳躍,然後直線並在尾部彎曲以向前跳躍。
佐治亞理工學院團隊發現,這些緊密的折痕——通常是軟管或電纜中的問題——實際上使蟲子和機器人儲存了更多的能量。正如一位研究人員所注意到的,折痕的吸管或軟管是無用的,但折痕的蟲子就像一個已經上膛的彈簧。實驗室中,軟體機器人重現了這個技巧:它“夾緊”中間或尾部,緊張起來,然後在一股能量(約十分之一毫秒)中釋放,以躍入空中。
軟體機器人崛起
軟體機器人是一個年輕但迅速增長的領域,經常從自然界中汲取靈感。與堅硬的金屬機器不同,軟體機器人由柔性材料製成,可以擠壓、拉伸和適應周圍的環境。該領域的早期里程碑包括哈佛大學的Octobot——一款完全由硅膠和液體管道製成的自主機器人,沒有任何剛性部件,靈感來自於章魚的肌肉。從那時起,工程師們建造了一系列軟體機器人:從蠕蟲般的爬行機器和凝膠抓握器到可穿戴的“外骨骼”和滾動的葡萄藤般的機器人。
例如,耶魯大學的研究人員創建了一款受烏龜啟發的軟體機器人,其腿部可以在游泳或行走時在鬆弛的鰓和堅固的“陸地腿”之間切換。在加州大學聖巴巴拉分校,科學家們製造了一款像葡萄藤一樣的機器人,使用只有對光敏感的“皮膚”生長到光源——它通過狹窄的空間像植物莖一樣延伸。這些和其他生物啟發的創新展示了如何使用軟材料創造新的運動模式。
總的來說,支持者認為軟體機器人可以到達傳統機器人無法到達的地方。美國國家科學基金會指出,自適應的軟體機器人“可以探索傳統機器人無法到達的空間”——甚至可以在人體內。一些軟體機器人具有可編程的“皮膚”,可以改變剛度或顏色以融入周圍環境或抓住物體。工程師們還在探索折紙/切紙技術、形狀記憶聚合物和其他技巧,以便這些機器人可以在飛行中重新配置。
工程柔性運動
讓軟體機器人像動物一樣移動具有很大的挑戰。沒有堅硬的關節或馬達,設計師必須依靠材料特性和巧妙的幾何形狀。例如,佐治亞理工學院的跳躍機器人必須在其橡膠體內包含一根碳纖維脊柱,以使彈簧動作足夠強大。集成傳感器和控制系統也很棘手。正如賓夕法尼亞州立大學的工程師所指出的,傳統的電子元件是僵硬的,會使軟體機器人僵住。
為了使他們的小型爬行救援機器人“智能化”,他們必須小心地將柔性電路分佈在機器人身上,以便它仍然可以彎曲。即使找到能源來源也更困難:一些軟體機器人使用外部磁場或加壓空氣,因為攜帶重型電池會使它們變重。
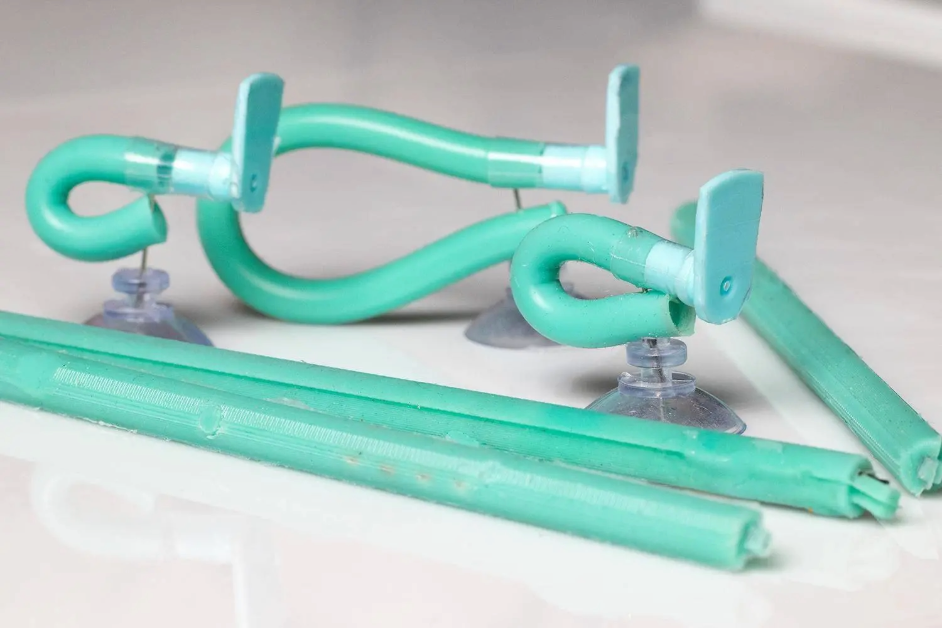
佐治亞理工學院的線蟲啟發的軟體機器人(照片:Candler Hobbs)
另一個障礙是利用正確的物理學。線蟲-機器人團隊學會了折痕的幫助。在正常的橡膠管中,折痕會迅速停止流動;但在軟蟲中,折痕會緩慢地建立內部壓力,允許在釋放之前進行更多的彎曲。通過使用模擬和甚至水填充的氣球模型,研究人員展示了他們的柔性機體可以在彎曲時儲存大量的彈性能量,然後在一次快速的跳躍中釋放。結果是驚人的:從靜止狀態,機器人可以跳躍10英尺高,反覆地,只需通過彎曲其脊柱。這些突破——在橡膠材料中儲存和釋放能量的方法——是軟體機器人工程的典型例子。
現實世界中的跳躍者和幫助者
所有這些軟體機器人都有什麼用途?原則上,它們可以處理傳統機器人無法處理的情況。例如,在災區,軟體機器人可以在瓦礫下或倒塌的建築物中找到倖存者。賓夕法尼亞州立大學展示了一個原型的磁性控制的軟體爬行機器人,可以在狹窄的碎片中導航,甚至可以通過血管大小的通道移動。
在醫學領域,微小的軟體機器人可以直接在體內交付藥物。在麻省理工學院的一項研究中,想象了一種線狀的軟體機器人,可以漂浮在動脈中並清除血栓,可能無需開刀手術就可以治療中風。哈佛大學的科學家們也正在開發軟體可穿戴外骨骼——一款輕量的充氣袖子,可以幫助ALS患者抬起肩膀,立即改善他們的活動範圍。
太空機構也在關注軟體跳躍機器人。輪子可能會在沙子或岩石上卡住,但跳躍機器人可以越過隕石坑和沙丘。美國國家航空航天局甚至想象了適用於月球和冰月的新型跳躍機器人。在一個概念中,一個足球大小的機器人叫做SPARROW,可以使用蒸汽噴射(來自冰的沸騰)在歐羅巴或恩克拉多斯上跳躍數英里。在這些月球的低重力下,小跳躍可以走很長的距離——科學家們指出,機器人在地球上的1米跳躍可以在恩克拉多斯上走100米。這個想法是,數十個這樣的跳躍機器人可以在外星地形上“自由移動”,在輪式機器人會卡住的地方。回到地球上,未來的軟體跳躍機器人可以在搜索和救援任務中幫助跳過河流、泥土或不穩定的地面,從而阻礙傳統機器人。
軟體機器人也在工業和農業領域找到工作。美國國家科學基金會指出,它們可以成為工廠地板或農場上安全的幫助者,因為它們會在遇到人時彎曲。研究人員甚至製造了軟體抓握器,可以輕柔地撿起易碎的水果而不會把它們壓壞。軟體機器的柔性意味著它們可以在太小或太柔軟的場所工作,剛性設備無法到達。
最終,專家們認為軟體機器人將從根本上改變許多領域。從蠕蟲到可穿戴服裝到月球跳躍機器人,這條研究線索展示了如何從微小的生物中獲得巨大的技術進步。