로보틱스 및 피지컬 AI
원격으로 제어하고 재구성할 수 있는 소프트 로봇 개발

 Unite.AI를 Google의 선호 소스에 추가
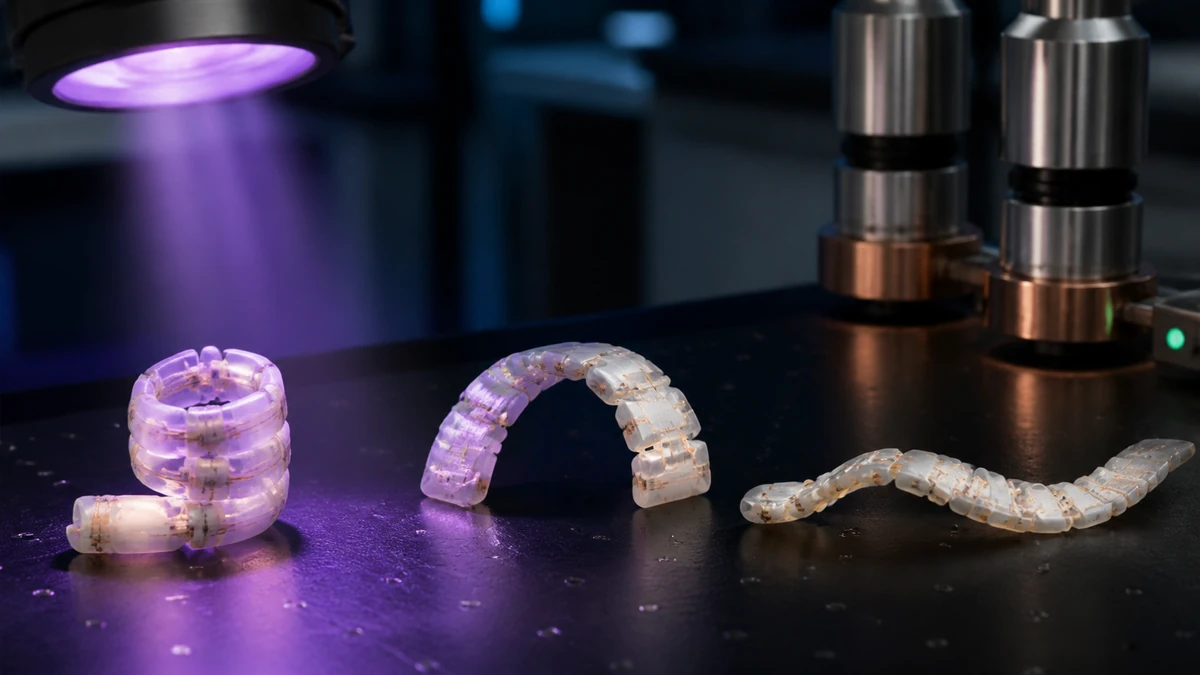
노스 캐롤라이나 주립 대학교와 엘론 대학교의 연구진은 새로운 기술을 개발하여 소프트 로봇을 원격으로 제어하고 재구성할 수 있게 되었다. 그들은 로봇을 제어하고 특정 위치에 고정시키고 다른 모양으로 재구성할 수 있었다. 연구진은 이 기술을 개발하기 위해 빛과 자기장을 사용했다.
NC 주립 대학교의 재료 과학 및 공학 교수이자 새로운 연구 논문의 저자 중 한 명인 조 트레이시(Joe Tracy)는 이 발전에 대해 말했다.
“재구성 가능성에 특히 흥미가 있다”고 그는 말했다. “재료의 특성을 설계함으로써 우리는 원격으로 소프트 로봇의 움직임을 제어할 수 있다. 우리는 로봇이 특정 모양을 유지하도록 할 수 있다. 우리는 로봇을 원래 모양으로 돌아가거나 움직임을さらに 수정할 수 있다. 우리는 이러한 모든 것을 반복할 수 있다. 이러한 모든 것들은 이 기술의 유용성에 있어 생물의학이나 항공 우주 분야에서 가치가 있다.”
연구진이 사용한 소프트 로봇은 자기 철 미세 입자가 포함된 폴리머로 만들어졌다. 일반적으로 이러한 종류의 재료는 유연하지 않으며 모양을 유지한다. 연구진이 사용한 재료가 다른 점은 빛을 사용하여 가열할 때 폴리머가 가연성이 있는 것이다.
연구진은 자기장을 사용하여 소프트 로봇의 모양을 원격으로 변경하고 제어했다. 로봇이 원하는 모양이 되면 LED 빛을 제거했다. 빛을 제거한 후 로봇은 다시 단단해졌고, 이번에는 새로운 모양을 하고 있었다. LED 빛을 다시 적용하고 자기장을 제거했다. 그 때 소프트 로봇은 원래 모양으로 돌아갈 수 있었다. 로봇을 원래 모양으로 돌아가지 않도록 하려면 빛을 다시 적용하고 자기장을 사용하여 더 많은 모양을 만들 수 있었다.
이러한 유연한 로봇은 많은 용도로 사용될 수 있다. 연구진은 로봇을 사용하여 물건을 들어 올리고 운반하고, 또한 캔틸레버로 사용했다.
논문의 첫 번째 저자인 제시카 리우(Jessica Liu)는 새로운 기술에 대해 말했다.
“우리는 이진 구성만을 사용하는 것이 아니다”고 그녀는 말했다. “예를 들어, 집게가 열렸는지 닫혔는지와 같은 이진 구성이 아니다. 우리는 로봇이 특정 모양을 유지하도록 빛을 제어할 수 있다.”
연구진은 또한 계산 모델을 만들었다. 이는 더 빠르고 효율적인 소프트 로봇 설계 프로세스를 만들 수 있다. 그들은 로봇의 모양, 폴리머 두께, 폴리머 내의 철 미세 입자의 양, 자기장의 크기와 방향을 조정할 수 있다. 이러한 모든 것을 프로토 타입을 구축하기 전에 할 수 있다.
“다음 단계는 다양한 응용 분야에 맞게 폴리머를 최적화하는 것이다”고 조 트레이시(Joe Tracy)는 말했다. “예를 들어, 특정 응용 분야에 맞게 특정 온도에서 반응하는 폴리머를 설계하는 것이다.”
연구진의 논문은 サイエンス アドバンス 저널에 발표되었다. 제목은 “Photothermally Magnetically Controlled Reconfiguration of Polymer Composites for Soft Robotics”이다.
공동 저자로는 NC 주립 대학교의 전 학사인 조나단 길렌(Jonathan Gillen), NC 주립 대학교의 전 박사 과정 학생인 수미트 미슈라(Sumeet Mishra), 엘론 대학교의 물리학 교수인 벤자민 에반스(Benjamin Evans)가 있다.