
Robotika dan AI fisik
Revolusi Robotika: Penggenggam Hasil Pencetakan 3D yang Berfungsi Tanpa Elektronik

 Tambahkan Unite.AI ke sumber pilihan Anda di Google
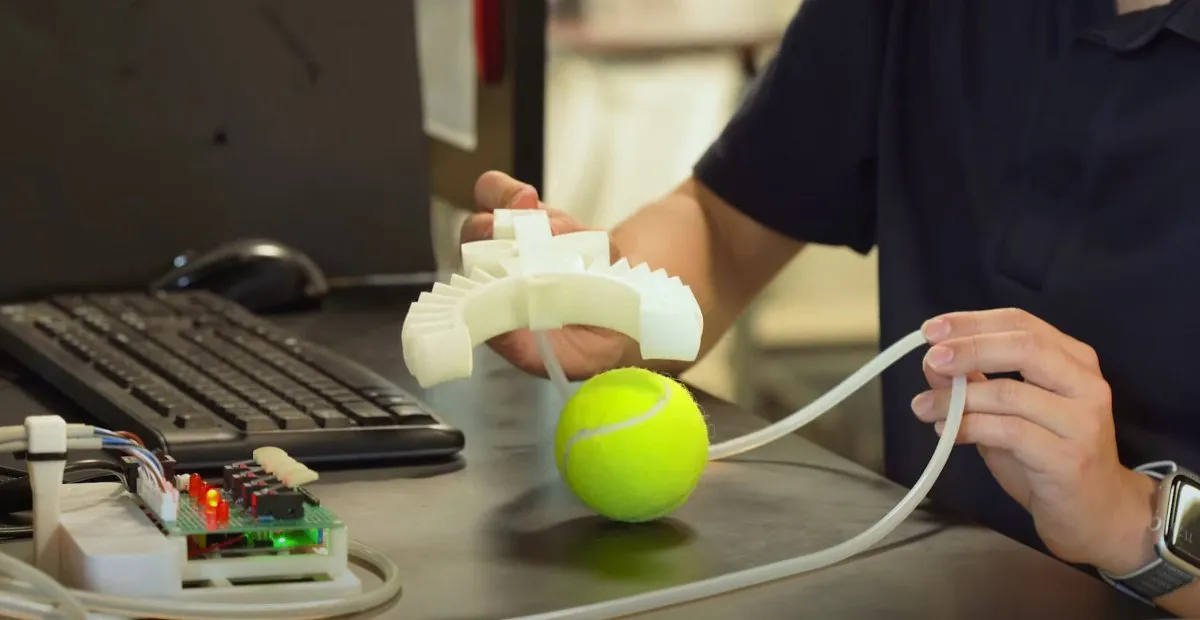
Dalam lompatan besar bagi robotika, tim insinyur di University of California San Diego (UCSD), bekerja sama dengan peneliti di perusahaan BASF, telah mengembangkan penggenggam robotik hasil pencetakan 3D yang beroperasi tanpa kebutuhan akan elektronik. Perangkat inovatif ini, yang dapat mengambil, memegang, dan melepaskan objek, merupakan bukti potensi pencetakan 3D dalam bidang robotika.
Era Baru Robotika Berbasis Sentuhan
Penggenggam robotik, yang dicetak dalam satu langkah, dilengkapi dengan sensor gravitasi dan sentuhan bawaan. Desain unik ini memungkinkan penggenggam untuk berinteraksi dengan objek berdasarkan sentuhan saja, fitur yang tidak ada sebelumnya. “Kami merancang fungsi sehingga serangkaian katup akan memungkinkan penggenggam untuk menggenggam saat bersentuhan dan melepaskan pada waktu yang tepat,” kata Yichen Zhai, seorang peneliti postdoktor di Bioinspired Robotics and Design Lab di UCSD.
Penggenggam menggunakan logika fluida untuk mengingat kapan ia telah menggenggam objek dan memegangnya. Ketika ia mendeteksi berat objek yang mendorong ke samping, saat ia berputar ke arah horizontal, ia melepaskan objek. Pendekatan berbasis sentuhan ini untuk manipulasi objek menandai perbedaan besar dari sistem robotik tradisional yang sangat bergantung pada input visual.
Potensi Penerapan Penggenggam Hasil Pencetakan 3D
Penggenggam hasil pencetakan 3D memiliki potensi besar untuk berbagai aplikasi. Ia dapat dipasang pada lengan robot untuk aplikasi manufaktur industri, produksi makanan, dan penanganan buah dan sayuran. Ia juga dapat dipasang pada robot untuk tugas penelitian dan eksplorasi. Selain itu, ia dapat beroperasi tanpa selang atau kabel penghubung eksternal, dengan botol gas bertekanan tinggi sebagai satu-satunya sumber daya.
Tim mengatasi tantangan umum yang terkait dengan pencetakan robot lunak 3D, seperti kekakuan dan kebocoran, dengan mengembangkan metode pencetakan 3D baru. Metode ini melibatkan nozzle pencetak yang mengikuti jalur kontinu melalui pola setiap lapisan yang dicetak, mengurangi kemungkinan kebocoran dan cacat dalam potongan yang dicetak. “Ini seperti menggambar gambar tanpa pernah mengangkat pensil dari kertas,” kata Michael T. Tolley, profesor asosiasi di UCSD.
Pengembangan ini merupakan bukti potensi pencetakan 3D dalam merevolusi bidang robotika. Dengan menghilangkan kebutuhan akan elektronik, tim di UCSD telah membuka kemungkinan baru untuk desain dan fungsionalitas sistem robotik.
Masa Depan Robotika dengan Pencetakan 3D
Pendekatan inovatif tim terhadap pencetakan 3D telah memungkinkan penciptaan struktur yang lebih lembut secara keseluruhan. Metode baru ini memungkinkan pencetakan dinding tipis, hingga 0,5 milimeter tebal, dan bentuk melengkung yang kompleks, memungkinkan rentang deformasi yang lebih tinggi. Para peneliti mendasarkan metode mereka pada lintasan Euler, konsep dalam teori graf yang melibatkan penelusuran setiap sisi graf tepat satu kali. “Ketika kami mengikuti aturan ini, kami dapat secara konsisten mencetak robot lunak pneumatik fungsional dengan sirkuit kontrol tertanam,” kata Tolley.
Pengembangan penggenggam hasil pencetakan 3D ini merupakan langkah besar dalam bidang robotika. Dengan menghilangkan kebutuhan akan elektronik, tim telah membuka kemungkinan baru untuk desain dan fungsionalitas sistem robotik. Pendekatan berbasis sentuhan untuk manipulasi objek menandai perbedaan besar dari sistem robotik tradisional yang sangat bergantung pada input visual.
Di masa depan, kita dapat mengharapkan melihat lebih banyak kemajuan dalam bidang ini, dengan pencetakan 3D memainkan peran kunci dalam pengembangan sistem robotik inovatif dan hemat biaya. Kerja tim di UCSD merupakan bukti potensi pencetakan 3D dalam merevolusi bidang robotika.



