
रोबोटिक्स और भौतिक एआई
अल्ट्रा-पावरफुल रोबोट मैंटिस श्रिम्प की गति की नकल करता है

 Unite.AI को Google पर अपने पसंदीदा स्रोतों में जोड़ें
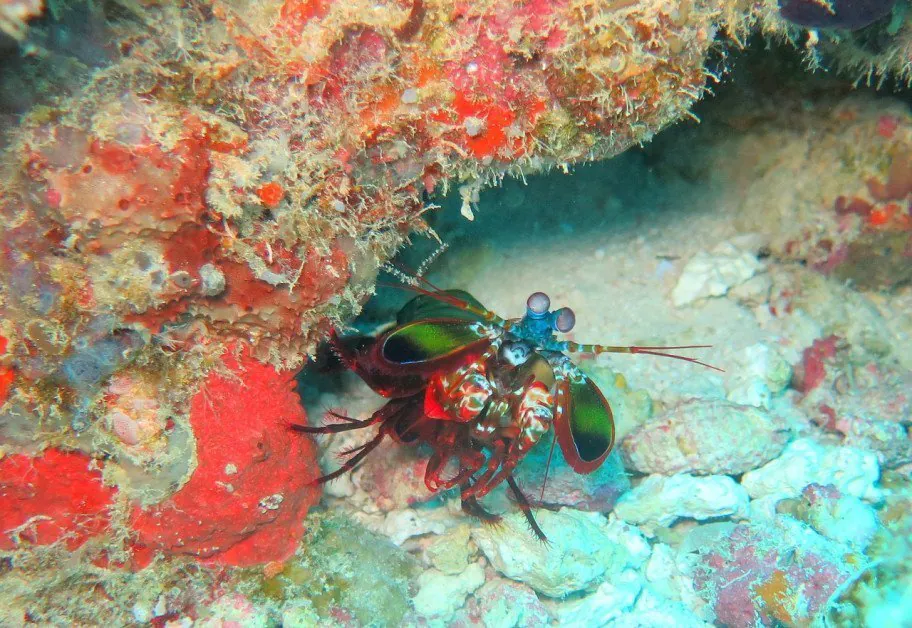
हार्वर्ड जॉन ए पॉलसन स्कूल ऑफ इंजीनियरिंग एंड एप्लाइड साइंसेज में रोबोटिक्स, इंजीनियरिंग और जीवविज्ञान की एक अंतरविषयक टीम ने मैंटिस श्रिम्प के पंच की नकल करने वाला एक नया रोबोट विकसित किया है। ये जीव अपने क्लब जैसे प्रोट्रूशंस के कारण किसी भी अन्य जीव की तुलना में सबसे मजबूत पंच करते हैं जो एक बंदूक से निकलने वाली गोली की तुलना में तेजी से तेजी से चलते हैं। जीवविज्ञानी लंबे समय से यह समझने की कोशिश कर रहे हैं कि मैंटिस श्रिम्प इन अल्ट्रा-फास्ट आंदोलनों का उत्पादन कैसे करते हैं, लेकिन नए उच्च-गति इमेजिंग प्रगति नए सिरे से प्रकाश डाल रही है।
शोध को प्रकाशित किया गया थानेशनल एकेडमी ऑफ साइंसेज की कार्यवाही में।
रॉबर्ट वुड हार्वर्ड जॉन ए पॉलसन स्कूल ऑफ इंजीनियरिंग एंड एप्लाइड साइंसेज में हैरी लुईस और मैरिलन मैकग्राथ प्रोफेसर ऑफ इंजीनियरिंग एंड एप्लाइड साइंसेज हैं। वह इस पत्र के वरिष्ठ लेखक भी हैं।
“हम प्रकृति में कई उल्लेखनीय व्यवहारों से आकर्षित होते हैं, विशेष रूप से जब ये व्यवहार मानव निर्मित उपकरणों द्वारा प्राप्त की जाने वाली चीजों को पूरा करते हैं या उससे अधिक होते हैं,” वुड ने कहा। “मैंटिस श्रिम्प के हमलों की गति और बल, उदाहरण के लिए, एक जटिल अंतर्निहित तंत्र का परिणाम है। मैंटिस श्रिम्प के हमले करने वाले प्रोट्रूशंस का एक रोबोटिक मॉडल बनाकर, हम इन तंत्रों का अध्ययन असाधारण विवरण में कर सकते हैं। “
छोटे जीवों के बीच लैचिंग तंत्र
मेंढ़क और चमगादड़ जैसे छोटे जीव अल्ट्रा-फास्ट आंदोलनों का उत्पादन करने के लिए एक लैचिंग तंत्र की रिहाई पर निर्भर करते हैं। वे लोचदार ऊर्जा को संग्रहीत करते हैं और तेजी से इस लैचिंग तंत्र के माध्यम से इसका तेजी से रिलीज करते हैं। मैंटिस श्रिम्प के विशिष्ट मामले में, दो छोटी संरचनाएं जिन्हें स्क्लेराइट्स कहा जाता है, मांसपेशियों के टेंडन में निहित होती हैं और वे प्रोट्रूशंस के लैच के रूप में कार्य करते हैं।
मैंटिस श्रिम्प और अन्य समान जीवों के बीच एक उल्लेखनीय अंतर यह है कि पूर्व में स्क्लेराइट्स को अनलैच करने में एक देरी होती है।
नाक-सुंग ह्यून एसईएएस में एक पोस्टडॉक्टरल फेलो हैं और पत्र के सह-पहले लेखक हैं।
“जब आप एक अल्ट्रा-हाई-स्पीड कैमरे पर हमला करने की प्रक्रिया को देखते हैं, तो स्क्लेराइट्स रिलीज होने और प्रोट्रूशंस के फायर होने के बीच एक समय देरी होती है,” ह्यून ने कहा। “यह ऐसा है जैसे कि एक चूहे ने एक चूहा फंदा ट्रिगर किया, लेकिन इसके तुरंत स्नैप होने के बजाय, यह स्नैप होने से पहले एक ध्यान देने योग्य देरी थी। स्पष्ट रूप से, प्रोट्रूशंस को उसकी जगह पर रखने वाला एक और तंत्र है, लेकिन किसी को भी विश्लेषणात्मक रूप से समझ में नहीं आया है कि दूसरा तंत्र कैसे काम करता है। “
एम्मा स्टीनहार्ट एसईएएस में एक स्नातक छात्र हैं और पत्र के पहले लेखक हैं।
“हम जानते हैं कि मैंटिस श्रिम्प के पास अन्य क्रस्टेशियन की तुलना में विशेष मांसपेशियां नहीं हैं, इसलिए सवाल यह है कि यदि यह उनकी मांसपेशियों द्वारा तेजी से आंदोलनों का उत्पादन नहीं किया जा रहा है, तो उच्च त्वरण उत्पन्न करने वाला एक यांत्रिक तंत्र होना चाहिए,” स्टीनहार्ट ने कहा।
जब स्क्लेराइट्स अनलैचिंग शुरू करते हैं, तो जीवविज्ञानी मानते हैं कि प्रोट्रूशंस की ज्यामिति एक द्वितीयक लैच के रूप में कार्य करती है। यह ऊर्जा संग्रहीत करते हुए भुजा की गति को नियंत्रित करने में मदद करता है। हालांकि, यह केवल एक परीक्षण सिद्धांत है।
https://www.youtube.com/watch?v=If4IURa2Joo
एक झींगा स्केल रोबोट विकसित करना
टीम ने इस परिकल्पना का परीक्षण करने के लिए प्रणाली के लिंकेज मैकेनिक्स का अध्ययन करने और एक भौतिक, रोबोटिक मॉडल बनाने का फैसला किया। रोबोट बनाने के बाद, टीम ने मैंटिस श्रिम्प के हमले की गति का एक गणितीय मॉडल विकसित किया और हमले के चार विशिष्ट चरणों को मैप किया। उन्होंने लैच्ड स्क्लेराइट्स से शुरू किया और प्रोट्रूशंस के हमले के साथ समाप्त हुआ।
शोधकर्ताओं ने पाया कि स्क्लेराइट्स अनलैच होने के बाद, तंत्र की ज्यामिति प्रोट्रूशंस को उसकी जगह पर रखती है जब तक कि यह एक ओवर-सेंटरिंग बिंदु तक नहीं पहुंच जाता और लैच रिलीज हो जाता है।
“यह प्रक्रिया संग्रहीत लोचदार ऊर्जा की रिलीज को नियंत्रित करती है और वास्तव में प्रणाली के यांत्रिक आउटपुट को बढ़ाती है,” स्टीनहार्ट ने कहा। “ज्यामितीय लैचिंग प्रक्रिया यह बताती है कि जीव अल्ट्रा-फास्ट आंदोलनों में अत्यधिक त्वरण कैसे उत्पन्न करते हैं, जैसे कि पंच।”
इस प्रक्रिया को 1.5-ग्राम, झींगा स्केल रोबोट में नकल किया गया था। मैंटिस श्रिम्प के हमले की गति तक पहुंचने के बावजूद, रोबोट ने हवा में 26 मीटर प्रति सेकंड की एक प्रभावशाली गति का प्रदर्शन किया। यह त्वरण दर इसके समान अन्य उपकरणों की तुलना में तेजी से है।
शेला पेटेक ड्यूक विश्वविद्यालय में जीवविज्ञान के प्रोफेसर और सह-लेखक हैं।
“यह अध्ययन यह दिखाता है कि अंतरविषयक सहयोग कैसे कई क्षेत्रों के लिए खोजों का उत्पादन कर सकते हैं,” पेटेक ने कहा। “एक भौतिक मॉडल बनाने और गणितीय मॉडल विकसित करने की प्रक्रिया ने हमें मैंटिस श्रिम्प के हमले की मैकेनिक्स की हमारी समझ को फिर से देखने के लिए और, अधिक व्यापक रूप से, यह खोजने के लिए प्रेरित किया कि जीव और सिंथेटिक प्रणालियां अल्ट्रा-फास्ट, बार-बार आंदोलनों के दौरान अत्यधिक ऊर्जा प्रवाह को नियंत्रित करने के लिए ज्यामिति का उपयोग कैसे कर सकती हैं। “
भौतिक और विश्लेषणात्मक मॉडल को मिलाकर, जीवविज्ञानी और रोबोटिक्स विशेषज्ञों को यह समझने में मदद मिलेगी कि कुछ जीव असाधारण कार्य कैसे करते हैं।
शोध के अन्य सह-लेखकों में जे-सुंग कोह, ग्रेगोरी फ्रीबورن, मिशेल एच. रोसेन और फातिमा ज़ेनेप टेमेल शामिल हैं।



