
रोबोटिक्स और भौतिक एआई
नए कैमरे प्रकाश का उपयोग करके कोनों के चारों ओर देख सकते हैं

 Unite.AI को Google पर अपने पसंदीदा स्रोतों में जोड़ें
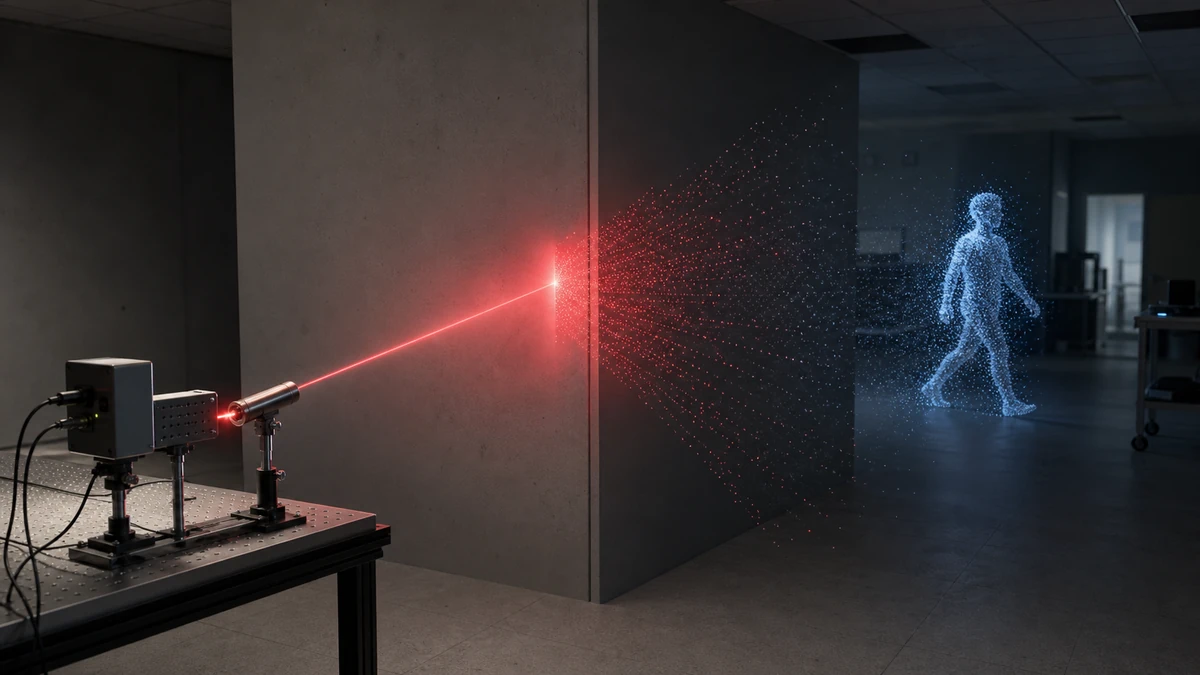
स्टैनफोर्ड विश्वविद्यालय में इलेक्ट्रिकल इंजीनियरिंग में स्नातक छात्र डेविड लिंडेल और उनकी टीम ने एक कैमरा विकसित किया है जो कोनों के चारों ओर चलती वस्तुओं को देख सकता है। जब उन्होंने नई तकनीक का परीक्षण किया, तो लिंडेल ने एक उच्च दृश्यता ट्रैकसूट पहना जैसे वह एक खाली कमरे में घूमते थे। उनके पास लिंडेल से दूर एक खाली दीवार पर लक्षित एक कैमरा था, और टीम एक उच्च शक्ति वाले लेजर का उपयोग करके उनकी सभी गतिविधियों को देख सकती थी। लेजर ने लिंडेल के चारों ओर दीवारों पर परावर्तित प्रकाश के एकल कणों के माध्यम से छवियों का पुनर्निर्माण किया। नए विकसित कैमरे में उन्नत सेंसर और एक प्रसंस्करण एल्गोरिदम का उपयोग किया गया था।
स्टैनफोर्ड में इलेक्ट्रिकल इंजीनियरिंग के सहायक प्रोफेसर गॉर्डन वेट्स्टीन ने नई विकसित तकनीक के बारे में बात की।
“लोग स्वायत्त बिल्लियों और रोबोट जैसे अनुप्रयोगों के लिए मानवों की तरह देखने वाला कैमरा बनाने की बात करते हैं, लेकिन हम ऐसे सिस्टम बनाना चाहते हैं जो उससे भी आगे जाएं,” उन्होंने कहा। “हम 3D में देखना चाहते हैं, कोनों के चारों ओर और दृश्य प्रकाश स्पेक्ट्रम से परे।”
परीक्षण किए गए कैमरा प्रणाली 1 अगस्त को SIGGRAPH 2019 सम्मेलन में प्रस्तुत की जाएगी।
टीम ने पहले भी इसी तरह के कोनों के चारों ओर कैमरे विकसित किए हैं, लेकिन यह अधिक प्रकाश को अधिक सतहों से पकड़ सकता है। यह वider और आगे भी देख सकता है और दृश्य से बाहर की गति की निगरानी कर सकता है। वे आशा करते हैं कि ये “सुपरमैन विजन सिस्टम” स्वायत्त कारों और रोबोटों में उपयोग किए जा सकते हैं ताकि वे मानव नियंत्रण से अधिक सुरक्षित रूप से संचालित हो सकें।
टीम का एक मुख्य लक्ष्य प्रणाली को व्यावहारिक रखना है। वे स्वायत्त कार दृष्टि प्रणालियों में उपयोग किए जाने वाले हार्डवेयर, स्कैनिंग और छवि प्रसंस्करण गति, और इमेजिंग शैली का उपयोग करते हैं। एक अंतर यह है कि नई प्रणाली विभिन्न बनावट वाली विभिन्न सतहों से प्रकाश को पकड़ सकती है। पहले, दृश्य रेखा के बाहर वस्तुओं को देखने वाली प्रणालियां केवल उन वस्तुओं के साथ काम कर सकती थीं जो समान और मजबूत प्रकाश को परावर्तित करती थीं।
जिसने उन्हें इस प्रौद्योगिकी को बनाने में मदद की थी, वह एक लेजर था जो पिछले साल के लेजर से 10,000 गुना अधिक शक्तिशाली था। यह दिलचस्प बिंदु के विपरीत दीवार को स्कैन करता है। प्रकाश दीवार से टकराता है, दृश्य में वस्तुओं को मारता है, और वापस दीवार और कैमरा सेंसर पर लौटता है। सेंसर तब लेजर प्रकाश के छोटे कणों को उठा सकता है और उन्हें एल्गोरिदम में भेजता है जिसे टीम ने भी विकसित किया है। एल्गोरिदम कणों को डिकोड करता है और छवियों का पुनर्निर्माण करता है।
“जब आप लेजर को स्कैन करते हुए देखते हैं, तो आप कुछ भी नहीं देखते हैं,” लिंडेल ने कहा। “इस हार्डवेयर के साथ, हम समय को धीमा कर सकते हैं और प्रकाश के इन ट्रैक्स को प्रकट कर सकते हैं। यह लगभग जादू जैसा लगता है।”
नई प्रणाली प्रति सेकंड चार फ्रेम पर स्कैन कर सकती है और एक कंप्यूटर ग्राफिक्स प्रोसेसिंग यूनिट के साथ 60 फ्रेम प्रति सेकंड तक दृश्य का पुनर्निर्माण कर सकती है जो क्षमताओं को बढ़ाता है।
टीम ने अन्य क्षेत्रों जैसे भूकंपीय इमेजिंग प्रणालियों से प्रेरणा ली। वे地下 पृथ्वी की परतों से ध्वनि तरंगों को परावर्तित करते हैं और सतह के नीचे क्या है यह देख सकते हैं। एल्गोरिदम को छुपी हुई वस्तुओं से परावर्तित प्रकाश को डिकोड करने के लिए पुन: कॉन्फ़िगर किया गया है।
कार्नेगी मेलन विश्वविद्यालय में सहायक प्रोफेसर और वेट्स्टीन के प्रयोगशाला में पूर्व पोस्टडॉक्टरल फेलो मैथ्यू ओ’टूल ने नई तकनीक के बारे में बात की।
“कोनों के चारों ओर देखने के लिए कई विचार अन्य स्थानों पर उपयोग किए जा रहे हैं — भूकंप विज्ञान, उपग्रह इमेजिंग, सिंथेटिक एपर्चर रडार — जो लागू हो सकते हैं,” उन्होंने कहा। हम इन क्षेत्रों से थोड़ा लेने की कोशिश कर रहे हैं और हमें उम्मीद है कि हम उन्हें कुछ वापस दे पाएंगे।”
टीम का अगला कदम स्वायत्त अनुसंधान कारों पर प्रणाली का परीक्षण करना है। वे यह भी देखना चाहते हैं कि क्या यह चिकित्सा इमेजिंग जैसे अन्य क्षेत्रों में लागू होगा और ड्राइवरों द्वारा सामना की जाने वाली दृश्य स्थितियों जैसे कि कोहरे, बारिश, रेत तूफान और बर्फ की समस्याओं से निपटने में मदद करेगा।


