
रोबोटिक्स और भौतिक एआई
मांसपेशी-संचालित रोबोटिक्स: जैविक अभियांत्रिकी में एक नया मोर्चा

 Unite.AI को Google पर अपने पसंदीदा स्रोतों में जोड़ें
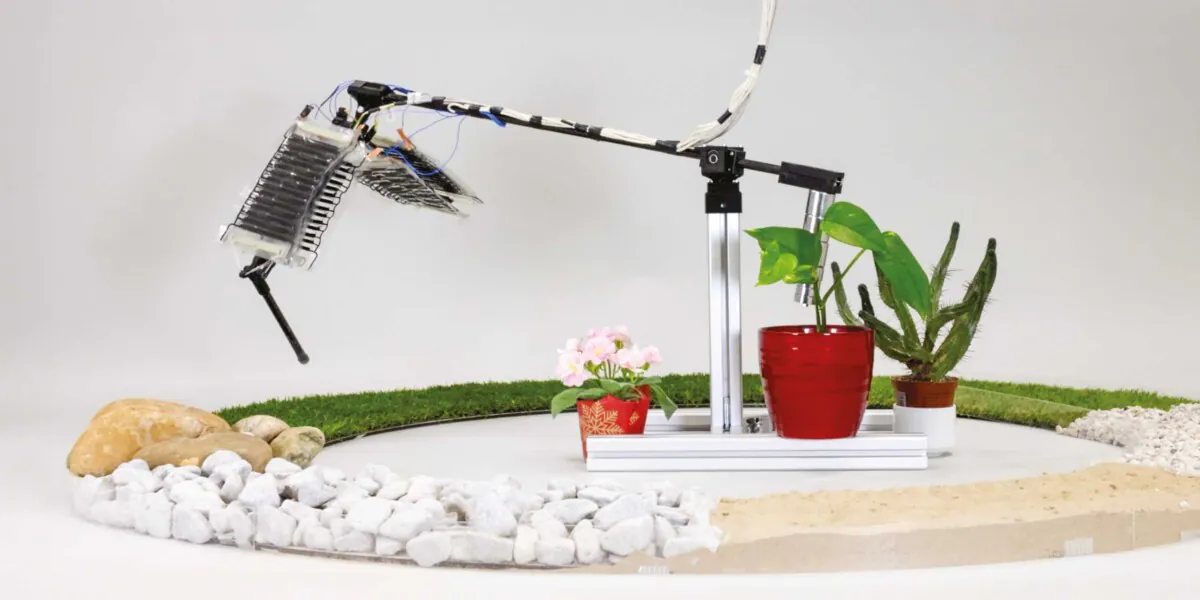
रोबोटिक्स के क्षेत्र में एक उल्लेखनीय विकास में, जेथ ज्यूरिख और मैक्स प्लैंक इंस्टीट्यूट फॉर इंटेलिजेंट सिस्टम के शोधकर्ताओं ने एक नया रोबोटिक पैर पेश किया है जो जैविक मांसपेशियों की नकल करता है जैसा पहले कभी नहीं हुआ। यह नवाचार पारंपरिक रोबोटिक्स से एक महत्वपूर्ण विचलन को चिह्नित करता है, जो लगभग सात दशकों से मोटर-चालित प्रणालियों पर निर्भर रहा है।
रॉबर्ट काट्ज़शमैन और क्रिस्टोफ केप्लिंगर के नेतृत्व में संयुक्त प्रयास ने एक रोबोटिक अंग को परिणामित किया है जो ऊर्जा दक्षता, अनुकूलनशीलता और प्रतिक्रिया में उल्लेखनीय क्षमताओं का प्रदर्शन करता है। यह प्रगति रोबोटिक्स के परिदृश्य को बदलने की संभावना है, विशेष रूप से उन क्षेत्रों में जहां अधिक जीवन-समान और बहुमुखी यांत्रिक आंदोलनों की आवश्यकता होती है।
इस विकास का महत्व केवल तकनीकी नवाचार से परे है। यह जटिल, वास्तविक दुनिया के वातावरण में प्रभावी ढंग से नेविगेट और इंटरैक्ट करने में सक्षम रोबोट बनाने की दिशा में एक महत्वपूर्ण कदम का प्रतिनिधित्व करता है। जीवित प्राणियों की जैव यांत्रिकी को अधिक बारीकी से प्रतिकृति करके, यह मांसपेशी-संचालित पैर खोज और बचाव अभियानों से लेकर मानव-रोबोट सहयोग में अधिक सूक्ष्म इंटरैक्शन तक के अनुप्रयोगों के लिए नए अवसर प्रदान करता है।
नवाचार: इलेक्ट्रो-हाइड्रोलिक एक्ट्यूएटर
इस क्रांतिकारी रोबोटिक पैर के दिल में इलेक्ट्रो-हाइड्रोलिक एक्ट्यूएटर हैं, जिन्हें शोध दल द्वारा हैसल्स का नाम दिया गया है। ये नवीन घटक कृत्रिम मांसपेशियों के रूप में कार्य करते हैं, पैर को इसकी अद्वितीय क्षमताएं प्रदान करते हैं।
हैसल एक्ट्यूएटर तेल से भरे प्लास्टिक बैग से बने होते हैं, जो बर्फ के टुकड़े बनाने के लिए उपयोग किए जाने वाले बैग के समान होते हैं। प्रत्येक बैग के दोनों ओर आंशिक रूप से एक संचालन सामग्री से लेपित होता है, जो एक इलेक्ट्रोड के रूप में कार्य करता है। जब इन इलेक्ट्रोड पर वोल्टेज लगाया जाता है, तो वे स्थिर विद्युत के कारण एक दूसरे की ओर आकर्षित होते हैं, जैसे कि एक गेंद को बालों पर रगड़ने के बाद यह बालों से चिपक जाती है। जैसे ही वोल्टेज बढ़ता है, इलेक्ट्रोड एक दूसरे के करीब आते हैं, बैग के भीतर तेल को विस्थापित करते हैं और समग्र रूप से सिकुड़ने का कारण बनते हैं।
यह तंत्र जोड़ी-मांसपेशी जैसी गतिविधियों की अनुमति देता है: जब एक एक्ट्यूएटर सिकुड़ता है, तो इसका प्रतिपक्ष फैलता है, जैविक प्रणालियों में एक्सटेंसर और फ्लेक्सर मांसपेशियों की समन्वित क्रिया की नकल करता है। शोधकर्ता कंप्यूटर कोड के माध्यम से इन आंदोलनों को नियंत्रित करते हैं जो उच्च-वोल्टेज एम्पलीफायरों के साथ संवाद करते हैं, जो किसी भी समय कौन से एक्ट्यूएटर सिकुड़ने या फैलने चाहिए, इसका निर्धारण करते हैं।
पारंपरिक रोबोटिक प्रणालियों के विपरीत, जो 200 वर्ष पुरानी मोटर प्रौद्योगिकी पर निर्भर करती हैं, यह नया दृष्टिकोण रोबोटिक एक्ट्यूएशन में एक मोड़ का प्रतिनिधित्व करता है। पारंपरिक मोटर-चालित रोबोट अक्सर ऊर्जा दक्षता, अनुकूलनशीलता और जटिल सेंसर प्रणालियों की आवश्यकता जैसे मुद्दों से जूझते हैं। इसके विपरीत, हैसल-पावर्ड पैर इन चुनौतियों का सामना नए तरीकों से करता है।
लाभ: ऊर्जा दक्षता, अनुकूलनशीलता, सरलीकृत सेंसर
इलेक्ट्रो-हाइड्रोलिक पैर अपने मोटर-चालित समकक्षों की तुलना में ऊर्जा दक्षता में उत्कृष्टता प्रदर्शित करता है। जब एक मुड़े हुए स्थिति को बनाए रखने के लिए, उदाहरण के लिए, हैसल पैर काफी कम ऊर्जा की खपत करता है। यह दक्षता थर्मल इमेजिंग में स्पष्ट है, जो इलेक्ट्रो-हाइड्रोलिक पैर में न्यूनतम गर्मी उत्पादन को दर्शाती है, जबकि मोटर-चालित प्रणालियों द्वारा महत्वपूर्ण गर्मी का उत्पादन किया जाता है।
अनुकूलनशीलता इस नए डिज़ाइन का एक और प्रमुख लाभ है। पैर की मांसपेशियों की प्रणाली स्वाभाविक रूप से लचीलापन प्रदान करती है, जिससे यह विभिन्न भूमि पर जटिल प्री-प्रोग्रामिंग की आवश्यकता के बिना लचीले ढंग से समायोजित कर सकता है। यह जैविक पैरों की प्राकृतिक अनुकूलनशीलता की नकल करता है, जो विभिन्न सतहों और प्रभावों के लिए स्वाभाविक रूप से अनुकूल हो सकते हैं।
शायद सबसे प्रभावशाली बात यह है कि हैसल-पावर्ड पैर जटिल आंदोलनों को प्रदर्शित कर सकता है – जिनमें उच्च कूद और तेज समायोजन शामिल हैं – जटिल सेंसर प्रणालियों पर निर्भर नहीं है। एक्ट्यूएटर के स्वाभाविक गुण पैर को स्वाभाविक रूप से बाधाओं का पता लगाने और प्रतिक्रिया देने की अनुमति देते हैं, जिससे समग्र डिज़ाइन को सरल बनाया जा सकता है और वास्तविक दुनिया के अनुप्रयोगों में विफलता के बिंदुओं को कम किया जा सकता है।
अनुप्रयोग और भविष्य की संभावना
मांसपेशी-संचालित रोबोटिक पैर जैविक अभियांत्रिकी में संभावनाओं की सीमाओं को आगे बढ़ाता है। इसकी उच्च कूद और तेज आंदोलनों को प्रदर्शित करने की क्षमता अधिक गतिशील और चपलता से भरे रोबोटिक प्रणालियों के लिए संभावनाएं खोलती है। यह चपलता, साथ ही पैर की क्षमता जो जटिल सेंसर सरणियों के बिना बाधाओं का पता लगाने और प्रतिक्रिया देने की है, भविष्य के अनुप्रयोगों के लिए रोमांचक संभावनाएं प्रस्तुत करती है।
सॉफ्ट रोबोटिक्स के क्षेत्र में, यह प्रौद्योगिकी नाजुक वस्तुओं के साथ मशीनों की बातचीत को बेहतर बनाने में मदद कर सकती है या संवेदनशील वातावरण में नेविगेट करने में। उदाहरण के लिए, काट्ज़शमैन सुझाव देते हैं कि इलेक्ट्रो-हाइड्रोलिक एक्ट्यूएटर विशेष रूप से अनुकूलित ग्रिपर विकसित करने में लाभकारी हो सकते हैं। ऐसे ग्रिपर अपनी पकड़ की ताकत और तकनीक को समायोजित कर सकते हैं कि वे एक मजबूत वस्तु जैसे गेंद को संभाल रहे हैं या एक नाजुक आइटम जैसे अंडा या टमाटर।
आगे देखते हुए, शोधकर्ता बचाव रोबोटिक्स में संभावित अनुप्रयोगों की कल्पना करते हैं। काट्ज़शमैन अनुमान लगाते हैं कि इस प्रौद्योगिकी के भविष्य के संस्करण विपदा दृश्यों में चुनौतीपूर्ण भूमि में नेविगेट करने में सक्षम चतुर्पाद या मानवनुमा रोबोटों के विकास की ओर ले जा सकते हैं। हालांकि, वह यह भी नोट करते हैं कि ऐसे अनुप्रयोग वास्तविकता बनाने से पहले महत्वपूर्ण काम बाकी है।
चुनौतियां और व्यापक प्रभाव
इसके ग्राउंडब्रेकिंग स्वरूप के बावजूद, वर्तमान प्रोटोटाइप सीमाओं का सामना करता है। जैसा कि काट्ज़शमैन बताते हैं, “बिजली की मोटर वाले चलने वाले रोबोट की तुलना में हमारी प्रणाली अभी भी सीमित है। पैर वर्तमान में एक रॉड से जुड़ा हुआ है, यह सर्कल में कूदता है और अभी तक स्वतंत्र रूप से नहीं चल सकता।” इन प्रतिबंधों को दूर करना और पूरी तरह से मोबाइल, मांसपेशी-संचालित रोबोट बनाना शोध दल के लिए अगली बड़ी चुनौती है।
फिर भी, रोबोटिक्स के क्षेत्र पर इस नवाचार का व्यापक प्रभाव अतिरंजित नहीं किया जा सकता है। केप्लिंगर कृत्रिम मांसपेशियों जैसे नए हार्डवेयर अवधारणाओं के परिवर्तनकारी संभावनाओं पर जोर देते हैं: “रोबोटिक्स के क्षेत्र में उन्नत नियंत्रण और मशीन लर्निंग के साथ तेजी से प्रगति हो रही है; इसके विपरीत, रोबोटिक हार्डवेयर में बहुत कम प्रगति हुई है, जो समान रूप से महत्वपूर्ण है।”
यह विकास रोबोटिक डिज़ाइन दर्शन में एक संभावित बदलाव का संकेत देता है, जो कठोर, मोटर-चालित प्रणालियों से दूर होता है और अधिक लचीले, मांसपेशी-जैसे एक्ट्यूएटर की ओर बढ़ता है। ऐसा बदलाव न केवल अधिक ऊर्जा-कुशल और अनुकूलनशील रोबोटों की ओर ले जा सकता है, बल्कि मानव इंटरैक्शन के लिए सुरक्षित और जैविक आंदोलनों की नकल करने में अधिक सक्षम भी बना सकता है।
निचोड़
जेथ ज्यूरिख और मैक्स प्लैंक इंस्टीट्यूट फॉर इंटेलिजेंट सिस्टम के शोधकर्ताओं द्वारा विकसित मांसपेशी-संचालित रोबोटिक पैर जैविक अभियांत्रिकी में एक महत्वपूर्ण मील का पत्थर है। इलेक्ट्रो-हाइड्रोलिक एक्ट्यूएटर का उपयोग करके, यह नवाचार एक भविष्य की झलक प्रदान करता है जहां रोबोट जीवित प्राणियों की तरह अधिक चलते हैं और अनुकूलन करते हैं।
हालांकि पूरी तरह से मोबाइल, स्वायत्त रोबोट विकसित करने में चुनौतियां बनी हुई हैं, संभावित अनुप्रयोग व्यापक और रोमांचक हैं। अधिक चपलता वाले औद्योगिक रोबोट से लेकर विपदा क्षेत्रों में नेविगेट करने में सक्षम रोबोट मशीनों तक, यह नवाचार रोबोटिक्स की हमारी समझ को फिर से परिभाषित कर सकता है। जैसे-जैसे शोध आगे बढ़ता है, हम एक परिवर्तनकारी परिवर्तन के प्रारंभिक चरणों को देख सकते हैं जो यांत्रिक और जैविक के बीच की रेखा को धुंधला कर देता है, संभावित रूप से भविष्य में रोबोटों के डिज़ाइन और इंटरैक्शन को क्रांतिकारी बना देता है।


