AI:n perusteet
Mitä nanobotit ovat? Nanobottien rakenne, toiminta ja käyttötarkoitukset

 Lisää Unite.AI suosikkilähteisiisi Google-palvelussa
Nanobot on suosittu nimitys äärimmäisen pienille koneille, mutta sitä käytetään usein liian löyhästi. Todellisella nanoskaalaisella laitteella on kriittiset mitat, jotka mitataan nanometreinä. Monet tutkimusjärjestelmät, joita kutsutaan nanoroboteiksi, ovat itse asiassa mikrorobotteja, mikro-/nanomoottoreita tai hiukkasia, joiden kokonaiskoko mitataan mikrometreinä.
Nämä laitteet eivät muistuta pienoiskokoisia metallisia humanoideja. Ne voivat olla suunniteltuja hiukkasia, joustavia uimareita, katalyyttisiä moottoreita, magneettisia rakenteita tai molekyylikokoonpanoja, jotka on suunniteltu liikkumaan, havaitsemaan, vapauttamaan kuorman tai vuorovaikuttamaan biologisen ympäristön kanssa.
Keskeiset havainnot
- Nanorobotit, mikrorobotit ja molekyylikoneet kuuluvat eri kokoluokkiin ja käyttävät erilaisia ohjausmekanismeja.
- Propulsio voi olla magneettinen, akustinen, optinen, kemiallinen tai nesteen aiheuttama.
- Navigointi yhdistää ulkoiset kentät, kuvantamisen, havaitsemisen ja palautteen; täysin autonomiset kliiniset nanobotit eivät ole tavallista lääketiedettä.
- Biokompatibiliteetti, noutaminen, immuunivaste, annoksen hallinta ja skaalautuva valmistus ovat yhtä tärkeitä kuin liikkuminen.
Mittakaavanuija, ei yksi laitteistokategoria
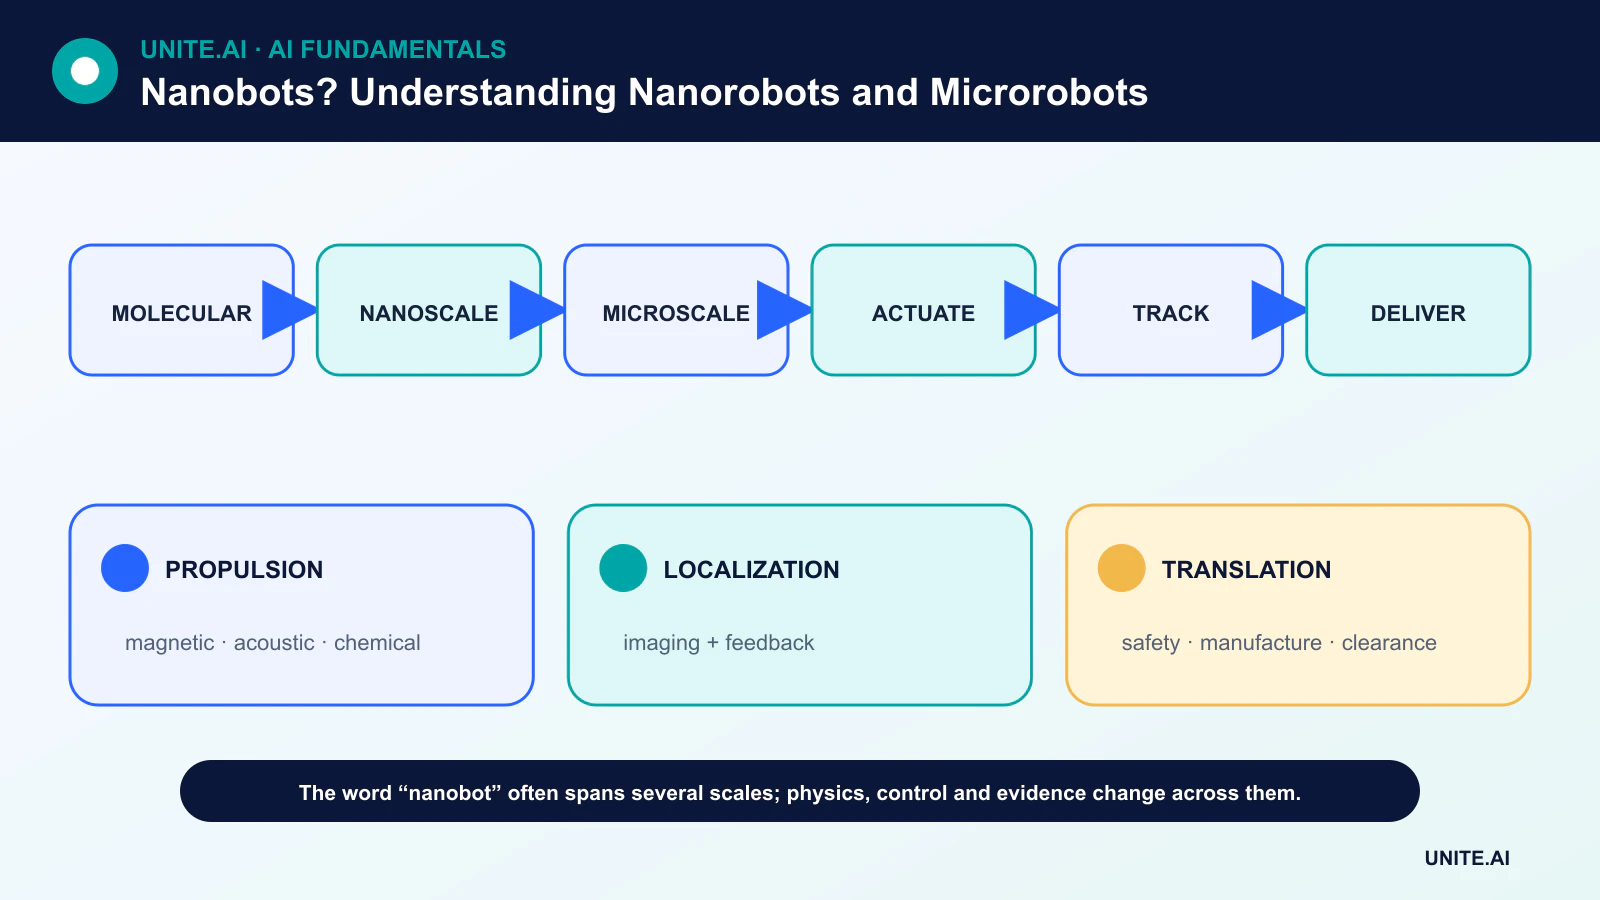
Nanometri on yksi miljardiosa metristä; mikrometri on yksi miljoonasosa. Molekyylikoneet voivat olla vain muutamia nanometrejä, kun taas monet ohjattavat biolääketieteelliset uimareet ovat kymmeniä tai satoja mikrometrejä. Tämä ero on merkityksellinen, koska voimat, valmistustekniikat ja kuvantamismenetelmät muuttuvat mittakaavan mukaan.
Erittäin pienissä mittakaavoissa inertia on merkityksetöntä ja viskositeettivoimat hallitsevat. Lämpöliike voi häiritä suuntautumista. Suunnitelma, joka toimii millimetrin robotille, ei voida yksinkertaisesti pienentää; propulsio ja ohjaus on suunniteltava uudelleen kohdeympäristön fysiikan mukaisesti.
Valmistus ja materiaalit
Mikro-/nanorobotteja voidaan valmistaa litografiaa, elektropositiota, itseassemblausta, kahden fotonin polymerisaatiota tai hiukkassynteesiä käyttäen. Yleisiä materiaaleja ovat polymeerit, magneettiset metallit, piidioksidi ja biohajoavat yhdisteet. Valinta vaikuttaa toimintaan, kuvantamiskontrastiin, kuormakapasiteettiin ja elimistöstä poistumiseen.
Biolääketieteellisen suunnittelun on myös otettava huomioon toksisuus ja hajoamistuotteet. Lupaava liike-esittely laboratorioväliaineessa on vain yksi askel kohti järjestelmää, joka voidaan steriloida, valmistaa johdonmukaisesti ja käyttää aiheuttamatta haitallista tulehdusta tai kertymistä.
Miten pienet robotit liikkuvat
Magneettiset järjestelmät käyttävät ulkoisia kenttiä vetämään, pyörittämään tai ohjaamaan upotettua magneettista materiaalia. Akustiset järjestelmät käyttävät ultraääntä ja painekenttiä. Valo voi ohjata valosensitiivisiä materiaaleja, kun taas katalyyttiset moottorit muuntavat kemiallista energiaa liikkeeksi. Biologinen propulsio voi hyödyntää bakteereja tai soluja.
Jokaisella menetelmällä on rajoituksensa. Magneettikentät voivat tunkeutua kudokseen, mutta vaativat ulkoista laitteistoa; optinen ohjaus rajoittuu hajontaan ja syvyyteen; kemialliset polttoaineet voivat olla sopimattomia elävissä olosuhteissa. Verenkiertoon tai ruoansulatuskanavaan kohdistuva virtaus voi ylittää heikon propulsiojärjestelmän.
Havaitseminen, navigointi ja ohjaus
Navigointi voi yhdistää ultraäänen, magneettikuvantamisen, röntgenin, fluoresenssin tai muun kuvantamisen ulkoiseen ohjaimeen. Palautesilmukka arvioi sijainnin, valitsee ohjaussignaalin ja tarkistaa tuloksen. Tietokonenäkö voi auttaa seurannassa, kun taas vahvistusoppiminen voidaan tutkia ohjaukseen simulaatiossa tai rajoitetuissa kokeissa.
Laitteen kutsuminen autonomiseksi tulisi olla tarkkaa: seuraako se kemiallista gradienttia, suorittaako sisäistä logiikkaa vai reagoi vain kenttään? Useimmilla pienillä laitteilla on äärimmäisen rajallinen sisäinen virta ja laskentateho, joten älykkyys sijaitsee usein ulkoisessa kuvantamisessa ja ohjauslaitteistossa.
Biolääketieteelliset käyttötarkoitukset ja kliininen kuilu
Tutkimuskohteita ovat paikallinen lääkkeiden jakelu, minimaalisen invasiivinen näytteenotto, trombushoito, biofilmin häirintä ja mikrokirurgia. Paikallinen jakelu voisi nostaa pitoisuutta kohteessa samalla kun järjestelmäaltistus vähenee, mutta se vaatii myös tarkan annostelun, hallinnan ja todisteen siitä, että laitteet voidaan poistaa tai noutaa.
Kliininen siirtyminen vaatii toistettavaa valmistusta, pitkäaikaista turvallisuutta, vankkaa navigointia realistisessa anatomiassa ja sääntelytodisteita. Lukijoiden tulisi pitää dramaattisia animaatioita käsitteinä, ellei niitä tue vertaisarvioituja in vivo -tuloksia ja selvästi ilmoitettu laitteiden mittakaava.
Mitä nanobotit ovat – ja mitä termi usein hämärtää
Nanometri on yksi miljardiosa metristä, mutta monet nanobotteiksi kutsutut järjestelmät ovat mikro- tai nanoskaalaisia hiukkasia, kapselien, DNA-rakenteiden, magneettisia uimareita tai kemiallisesti toimivia koneita, eivätkä ne ole autonomisia robotteja, joissa on prosessorit ja moottorit. Näissä mittakaavoissa viskositeetti, Brownian liike, pintavoimat, diffuusio ja molekyylien vuorovaikutus hallitsevat inertiaa. Luotettavan kuvauksen tulisi määritellä mitat, materiaali, propulsio- tai kuljetusmekanismi, havaitseminen, ohjaus, kuorma sekä onko toiminta osoitettu in vitro, eläimissä tai ihmisissä.
Nanokoneet voivat olla passiivisia kantajia, jotka vapauttavat kuorman pH:n, lämpötilan, entsyymin, valon, ultraäänen tai magneettisten olosuhteiden vaikutuksesta; aktiiviset rakenteet voivat liikkua ulkoisten magneettikenttien, katalyyttisten reaktioiden, biologisten moottorien tai muodonmuutosten avulla. Energia ja viestintä ovat haastavia, joten ohjaus on usein ulkoinen tai koodattu materiaalin reaktioon. Valmistus voi käyttää litografiaa, itseassemblausta, DNA-origamia, nanopartikkkeleita tai hybridibio-komponentteja. Jokainen menetelmä tasapainottaa tarkkuutta, mittakaavaa, biokompatibiliteettia, kuormaa ja toistettavuutta.
Lääketieteellinen toimitus, mittaus ja turvallisuus
Kohdennettu lääkkeiden jakelu pyrkii keskittämään hoidon sairauskohteisiin ja vähentämään järjestelmäaltistusta. Todisteiden on mitattava biodistribuutio, kiertoaika, solujen sisäänotto, vapautumisnopeus, poistuminen, toksisuus, immuunivaste ja terapeuttinen tulos – ei pelkästään sitä, että hiukkaset kerääntyvät lähellä kasvainta yhdessä mallissa. Parannettu läpäisevyys- ja säilytysteho vaihtelee kasvainten ja potilaiden välillä. Navigointi veren, limakalvon, kudoksen ja solukalvojen läpi luo erillisiä epäonnistumispisteitä, ja ulkoinen kenttä, joka toimii pienessä eläimessä, ei välttämättä skaalaudu ihmiskehoon.
Valmistus vaatii tiukkaa hallintaa koon jakautumisessa, pinnan kemiassa, kontaminaatiossa, kuormassa, aggregaatiossa ja varastoinnissa. Materiaalit tai hajoamistuotteet voivat aiheuttaa tulehdusta, hyytymistä, elinten kertymistä tai ympäristön pysyvyyttä. Viranomaiset arvioivat koko tuotteen ja sen käytön, eivät futuristista nimeä. Seuranta ja nouto voivat olla mahdottomia annostelun jälkeen, mikä tekee annosrajoista ja turvallisesta hajoamisesta tärkeitä. Väitteet autonomisesta diagnostiikasta tai korjauksesta vaativat todisteita havaitsemisen tarkkuudesta, virheellisistä toimista, ohjauksesta ja pitkäaikaisista tuloksista.
Kuinka arvioida nanobottiväite
Tarkista vertaisarvioitu kokeilu, mittakaavapalkki, kontrolliryhmä, otoskoko ja toimintaympäristö. Kysy, mistä energia tulee, miten komennot saavuttavat laitteen, miten sijainti tiedetään ja mitä tapahtuu tehtävän jälkeen. Erota simuloidut radat fyysisistä kokeista ja eläinmahdollisuudet kliinisestä hyödystä. Nanoteknologialla on todellista arvoa materiaaleissa, diagnostiikassa ja toimituksessa, mutta nykyiset kyvyt ovat rajoittuneet fysiikkaan, valmistukseen, biologiaan ja turvallisuuteen. Mitä enemmän väite muistuttaa pientä tieteiskirjallisuuden robottia, sitä tarkemmin sen todellinen mekanismi on tarkistettava.
Työkaluesimerkki: magneettisen lääkkeiden toimitusmikrorobotin arviointi
Tutkijat raportoivat magneettisen spiraalirakenteen, joka kuljettaa lääkettä nestekanavassa. Tarkka arviointi varmistaa sen todelliset mikrometrimitat, valmistusvaihtelun, kentän voimakkuuden, nopeuden, ohjaustarkkuuden, kuorman, vapautumisen ja käyttäytymisen verimäisessä viskositeetissa. Kontrollit vertaavat vapaata lääkettä, passiivista kantajaa ja magneettista laitetta. Läpinäkyvästä kanavasta saadut tulokset eivät ole kuvauksia navigoinnista ihmisen verisuonessa ilman kudos-, immuuni- ja mittakaavatoimintaa.
Seuraavissa tutkimuksissa mitataan biodistribuutio, poistuminen, toksisuus, lämpeneminen, aggregaatio ja terapeuttinen vaikutus vahvistetuissa malleissa. Ulkoisen ohjaimen paikannus ja epäonnistumiskäyttäytyminen ovat osa järjestelmää. Valmistuksen on toistettava koko ja pinnoite, ja materiaalin hajoamista seurataan. Väitteet erottelevat simuloinnin, in vitro -vaiheen, eläin- ja kliiniset vaiheet. Termiä ‘nanobot’ vältetään, jos laite on etätoimisesti ohjattu mikrorobotti, koska tarkka kieli auttaa lukijoita ymmärtämään sekä insinöörisaavutuksen että jäljellä olevat esteet.
Toteutustodisteet ja operatiivinen valmius
Tuotantopäätös vaatii enemmän kuin onnistuneen demonstraation. Määrittele kohdekäyttäjät, toimintaympäristö, syötteet, tulosteet, riippuvuudet, omistaja ja jokaisen tärkeän vian seuraukset. Perusta toistettavissa oleva perusta ja versioitu arviointisarja ennen hienosäätöä. Testaa tavalliset tapaukset, reunaehdot, virheelliset tai puuttuvat syötteet, jakelun siirtymä, riippuvuuden katkeaminen, väärinkäyttö sekä ryhmät tai ympäristöt, joille palvelu todennäköisesti puuttuu. Mittaa tehtävän laatu yhdessä kalibroinnin tai epävarmuuden, viiveen, läpimenoajan, resurssikustannusten, saavutettavuuden, yksityisyyden ja turvallisuuden kanssa. Tallenna jokainen muunnos ja raja-arvo, jotta riippumaton tarkastaja voi toistaa tuloksen ja erottaa todisteet houkuttelevasta prototyypistä.
Ennen lanseerausta määritä vastuuhenkilö julkaisuun, poikkeuksiin, muutoksiin, palautuksiin ja poistoon. Käytä vaiheistettua käyttöönottoa, säilytä turvallinen varajärjestelmä ja varmista valvonta tarkoituksellisesti injektoiduilla vioilla. Operatiivisen telemetrian tulisi paljastaa syötteen laatu, tulosteen käyttäytyminen, mallin tai säännön versio, riippuvuuksien tila, ihmisen ohitukset ja vahvistetut tulokset keräämättä tarpeettomia arkaluontoisia tietoja. Määrittele hälytysrajat ja vastaavan omistaja, tarkastele sitten todellista näyttöä käyttöönoton jälkeen sen sijaan, että olettaisiin offline‑suorituskyvyn jatkuvan. Arvioi uudelleen aina, kun tietolähteet, käyttäjät, mallit, toimittajat, politiikat, laitteisto tai tavoitteet muuttuvat. Ylläpidettävä järjestelmä tarvitsee myös dokumentoidun palautumisen, tapausten oppimisen, poistamisen ja säilyttämisen menettelytavat sekä selkeän pisteen, jossa se tulee poistaa tai korvata.
Usein kysytyt kysymykset
Uivatko nanobotit jo potilaiden läpi?
Pienet lääkkeiden toimituspartikkelit ja osa mikrolaite-tutkimuksista ovat olemassa, mutta yleiskäyttöiset autonomiset nanobotit eivät ole tavallinen kliininen teknologia.
Sisältävätkö nanobotit perinteisiä tietokoneita?
Yleensä eivät. Näissä mittakaavoissa ohjaus on yleensä ulkoinen tai syntyy materiaalin, kemian tai molekyylien käyttäytymisestä sen sijaan, että siinä olisi pienikokoinen suoritin ja akku.
Ensisijaiset viitteet