
Η γωνία του Anderson
UrbanScene3D: Семантически Помеченные Городские Пейзажи для Исследования Автономных Транспортных Средств

 Προσθέστε το Unite.AI στις προτιμώμενες πηγές σας στο Google
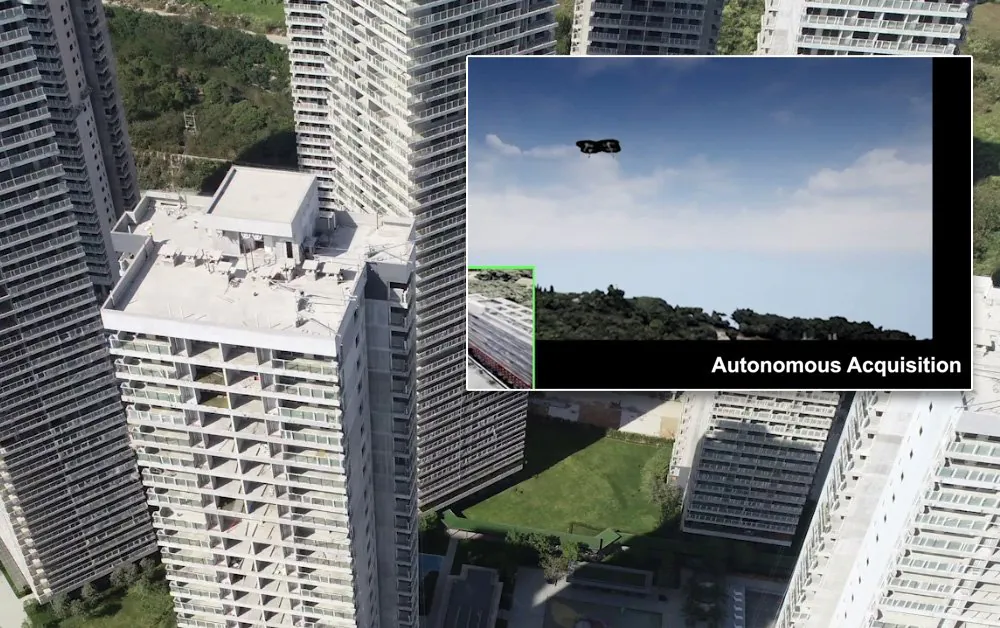
Βασικά σημείαΤο UrbanScene3D προσφέρει 70 GB δωρεάν αστικών συνόλων δεδομένων σε επίπεδο CAD με…
Δείτε περισσότερα
- Το UrbanScene3D προσφέρει 70 GB δωρεάν αστικών συνόλων δεδομένων σε επίπεδο CAD με σημασιολογικές ετικέτες και χάρτες βάθους.
- Το σύνολο δεδομένων αντιμετωπίζει την έλλειψη πλούσια επισημασμένων εξωτερικών σκηνών σε σύγκριση με τα άφθονα δεδομένα εσωτερικών σκηνών.
- Το UrbanScene3D συνδυάζει επαγγελματική μοντελοποίηση CAD με ανακατασκευές πραγματικού κόσμου για έρευνα σε αυτόνομα οχήματα και drones.
Исследовательский центр визуальных вычислений в Шеньженском университете в Китае разработал большую базу данных городских сцен, которая предлагает разнообразные, полностью семантически помеченные симуляции многих крупных городов мира, как ресурс для исследований в области машинного обучения и симуляции среды.
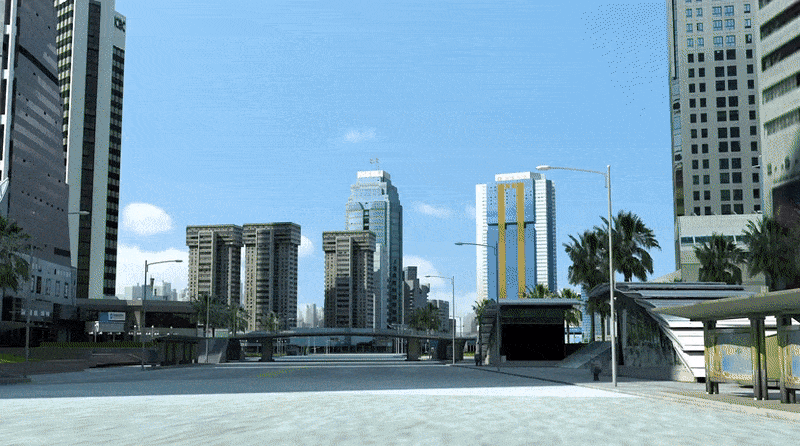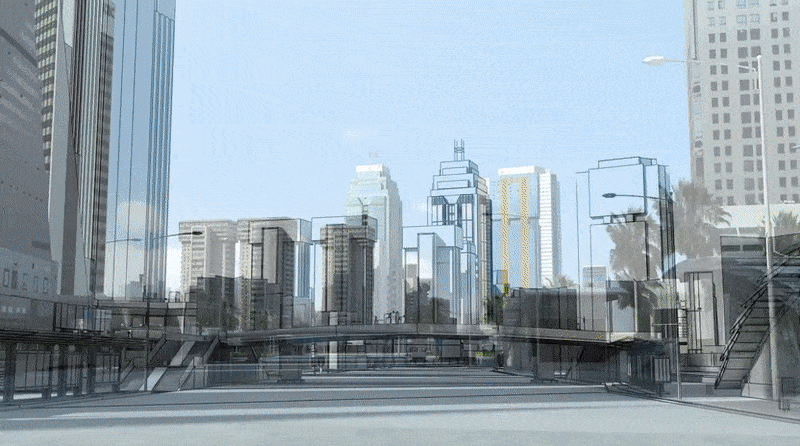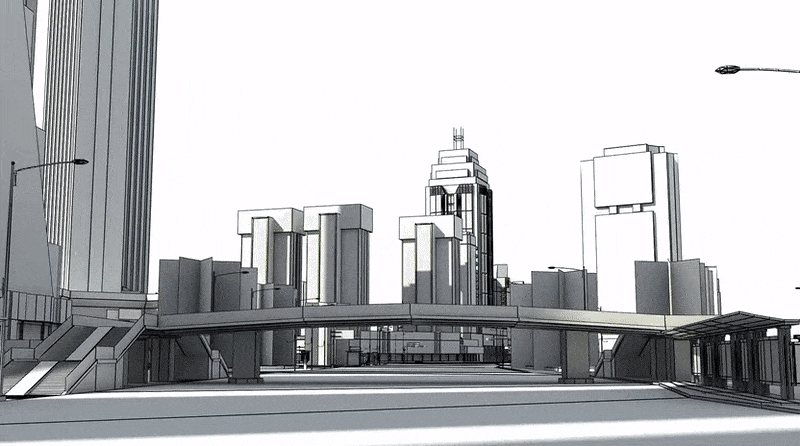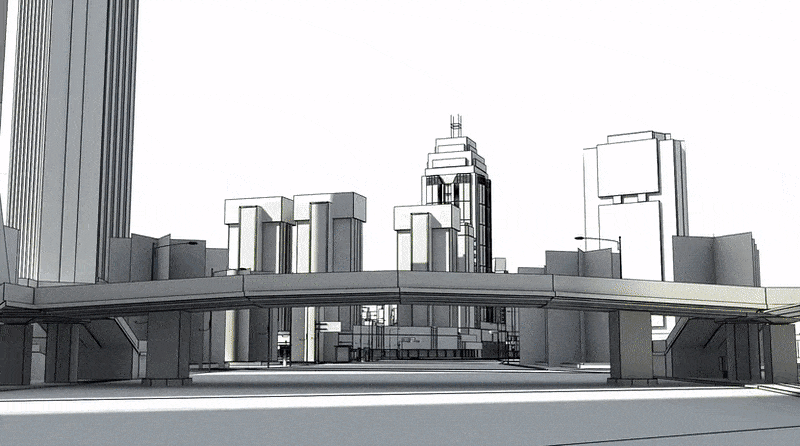
Этот симулятор, названный UrbanScene3D, имеет ряд плотных и детальных, навигируемых городских реконструкций с реалистичными текстурами. Многие из этих сцен созданы профессиональными модельерами на основе публично доступных аэрофотоснимков и имеют уровень человеческой оптимизации, который в настоящее время трудно или дорого симулировать в полностью программных системах синтеза изображений и захвата RGB-D на основе фотограмметрии, таких как Neural Radiance Fields (NeRF).
Этот проект решает одну из основных проблем в исследованиях компьютерного зрения – нехватку богатых, семантически помеченных городских сред с высококачественной структурой моделей по сравнению с очень высоким уровнем доступности подобных семантических и моделей данных, связанных с внутренними сценами.
Симуляции, запущенные в UrbanScene3D, могут обеспечить основу для генерации последующих проектно-специфических наборов данных, связанных с автономными транспортными средствами и беспилотными летательными аппаратами, среди прочего.

UrbanScene3D running AirSim, and producing depth maps. Source: https://arxiv.org/pdf/2107.04286.pdf
Исходные файлы проекта, около 70 ГБ, были опубликованы бесплатно для целей исследований и образовательного использования. Реализация может работать в среде C++ или Python и требует Unreal Engine 4 (с рекомендованной версией 4.24). Для аэрофотосъемки, такой как обучение и симуляция беспилотников, проект также поддерживает AirSim от Microsoft.
UrbanScene3D включает шесть профессионально смоделированных CAD-сред, созданных профессиональными художниками из изображений или спутниковых карт, а также пять реконструированных реальных сред. CAD-сцены включают реконструкции Нью-Йорка, Чикаго, Сан-Франциско, Шэньжэня, Сучжоу и Шанхая. Изображения, полученные из этих городов, включают конкретные сцены, такие как больница и университетский кампус.

Cities represented in UrbanScene3D.
Сырые данные сбора для UrbanScene3D также будут доступны, включая высокоразрешительные аэрофотоснимки размером 6000×4000 пикселей и 4K аэрофотосъемку, а также позы и реконструированные 3D-модели.
COCO
Выпущенный в 2014 году, набор данных Common Objects in Context (COCO) от Microsoft набор данных включает 1,5 миллиона объектных экземпляров по 80 категориям, вместе с распознаванием объектов в контексте и пятью подписями к каждому изображению. COCO не включает GT-сетку с информацией о позе или глубине.

The COCO explorer icon set. Source: https://arxiv.org/pdf/1405.0312.pdf
The KITTI Vision Benchmark Suite
Созданный Карлсруэским технологическим институтом и Технологическим институтом Тойоты в Чикаго, KITTI предоставляет информацию о глубине, но не экземплярные маски.
CityScape
Набор данных Cityscapes для семантического понимания городских сцен (также известный как CityScape) был выпущен в 2016 году и включает плотную семантическую сегментацию и сегментацию экземпляров людей и транспортных средств. Таким образом, его основная цель – помочь в разработке систем автономного вождения и смежных секторов городского мониторинга.
Он включает восемь классов, включая плоскую, человека, транспортное средство, строительство, объект, природу, небо и пустоту, и предлагает тонкие аннотации по 5000 изображениям.

Source: https://www.cityscapes-dataset.com/examples/#fine-annotations
CityScape был выпущен в 2020 году и похож по функциям на UrbanScene3D, за исключением того, что он не включает моделирование CAD.
ApolloCar3D
Запущенный в 2018 году и возглавляемый исследовательским центром Baidu, ApolloCar3D – это сотрудничество между несколькими академическими исследовательскими подразделениями на Западе и в Азии, включая Университет Калифорнии в Сан-Диего, Австралийский национальный университет и Северо-Западный политехнический университет в Сиане, Китай.
ApolloCar3D специально предназначен для исследований автономных транспортных средств на уровне земли и включает 5 277 изображений вождения и более 60 000 экземпляров транспортных средств, работающих на основе подробных 3D-моделей CAD, отображаемых в абсолютных размерах, и помеченных для семантических ключевых точек. Набор данных более чем в 20 раз больше, чем KITTI, но, в отличие от UrbanScene3D, включает только частичную информацию о глубине.

66 ключевых точек определены для каждого транспортного средства в наборе данных ApolloCar3D. Source: https://arxiv.org/pdf/1811.12222.pdf
HoliCity
HoliCity, описанный как ‘Платформа городского масштаба для обучения целостным 3D-структурам’, представляет собой сотрудничество 2021 года между Университетом Калифорнии в Беркли, Стэнфордом, Университетом Южной Калифорнии и исследовательским центром Bytedance в Пало-Альто. Он включает городской 3D-набор данных с высоким уровнем структурных деталей и предлагает 6 300 реальных панорамных сцен, покрывающих площадь более 20 квадратных километров.
Проект направлен на реальные применения, такие как локализация, дополненная реальность, картографирование и городское восстановление. Хотя он включает моделирование CAD, уровень детализации ниже, чем у UrbanScene3D.

Source: https://github.com/zhou13/holicity


