
Robotika a fyzická AI
Softwareový model dělá „transportní“ roboty chytřejšími

 Přidejte Unite.AI mezi své preferované zdroje na Google
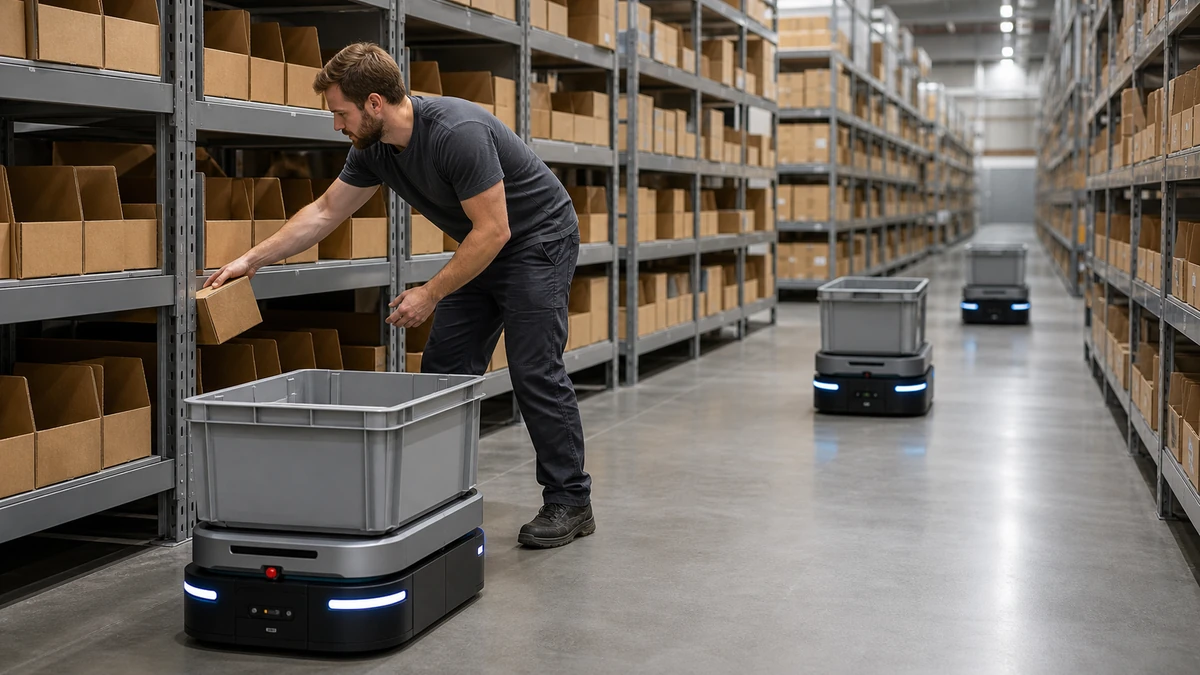
Týmy lidí a robotů, které spolupracují, se budou stále častěji objevovat v různých odvětvích. Například lidské a automatizované pracovníky mohou společně zpracovávat online objednávky tím, že se inteligentně pohybují ve skladu a vybírají položky pro odeslání.
Výzkumníci z University of Missouri nás přivádějí blíže k této realitě, když vyvíjejí softwareový model, který je navržen tak, aby dělal „transportní“ roboty chytřejšími.
Výzkum nazvaný „Collaborative order picking with multiple pickers and robots: Integrated approach for order batching, sequencing and picker-robot routing“ byl zveřejněn v International Journal of Production Economics.
Optimalizace spolupráce mezi lidmi a roboty
Sharan Srinivas je asistent profesora s gemeinsam jmenováním v Department of Industrial and Manufacturing Systems Engineering a Department of Marketing.
“Robotic technology již existuje,” řekl Srinivas. “Naším cílem je využít tuto technologii prostřednictvím efektivní plánování. Chceme se ptát otázek, jako je ‘daný seznam položek k vyzvednutí, jak optimalizovat trasu pro lidské pracovníky a roboty?’ nebo ‘kolik položek by měl robot vyzvednout v rámci jedné cesty?’ nebo ‘v jakém pořadí by měly být položky shromážděny pro danou robotickou cestu?’ Stejně tak máme podobnou sadu otázek pro lidského pracovníka. Nejobtížnější částí je optimalizace plánu spolupráce mezi lidskými pracovníky a roboty.”
Velká část lidského úsilí a pracovních nákladů v tomto procesu pochází z plnění online objednávek. Robotic companies se snaží optimalizovat proces vyvíjením spolupracujících robotů, často nazývaných coboty nebo autonomní mobilní roboty (AMRs). Tyto roboty mohou pracovat v různých prostředích, jako je sklad nebo distribuční centrum, a jsou obvykle vybaveny senzory a kamerami, které pomáhají s navigací. Nový model povede k rychlejšímu plnění zákaznických objednávek optimalizací klíčových rozhodnutí nebo otázek týkajících se spolupráce při výběru objednávek.
“Robot je inteligentní, takže pokud je instruován, aby šel do konkrétní lokace, může navigovat ve skladu a nezastavit se o pracovníky nebo jiné překážky na cestě,” řekl Srinivas.
Není nahrazuje lidské pracovníky
Srinivas se specializuje na data analytiky a operace výzkumu. Podle profesora nejsou AMRs navrženy tak, aby nahrazovaly lidské pracovníky. Místo toho budou spolupracovat, aby zvýšily efektivitu procesu plnění objednávek. Například roboty mohou pomoci plnit objednávky rychleji než lidský pracovník. Současně budou lidské pracovníky stále potřeba k výběru položek ze skladů a umístění jich na roboty, které je poté dopraví do určeného místa ve skladu.
“Jedna nevýhoda je, že tyto roboty nemají dobré schopnosti uchopení,” řekl Srinivas. “Ale lidé jsou dobří v uchopení položek, takže se snažíme využít sílu obou zdrojů – lidských pracovníků a spolupracujících robotů. Co se tedy stane, je, že lidé jsou na různých místech ve skladu a místo toho, aby jeden pracovník procházel celý regál, aby vybral několik položek na cestě, robot přijde k lidskému pracovníkovi a lidský pracovník vezme položku a položí ji na robota. Proto nebude lidský pracovník muset namáhat, aby pohyboval velké vozíky s těžkými položkami po celém skladu.”
Srinivas také říká, že budoucí aplikace softwaru by mohly být použity v jiných lokalitách, jako jsou obchody s potravinami, během tří až pěti let. Roboty by mohly plnit objednávky, zatímco se pohybují mezi veřejností.


