Robotika a fyzická AI
Výzkumníci mohou vzdáleně ovládat a rekonfigurovat měkké roboty

 Přidejte Unite.AI mezi své preferované zdroje na Google
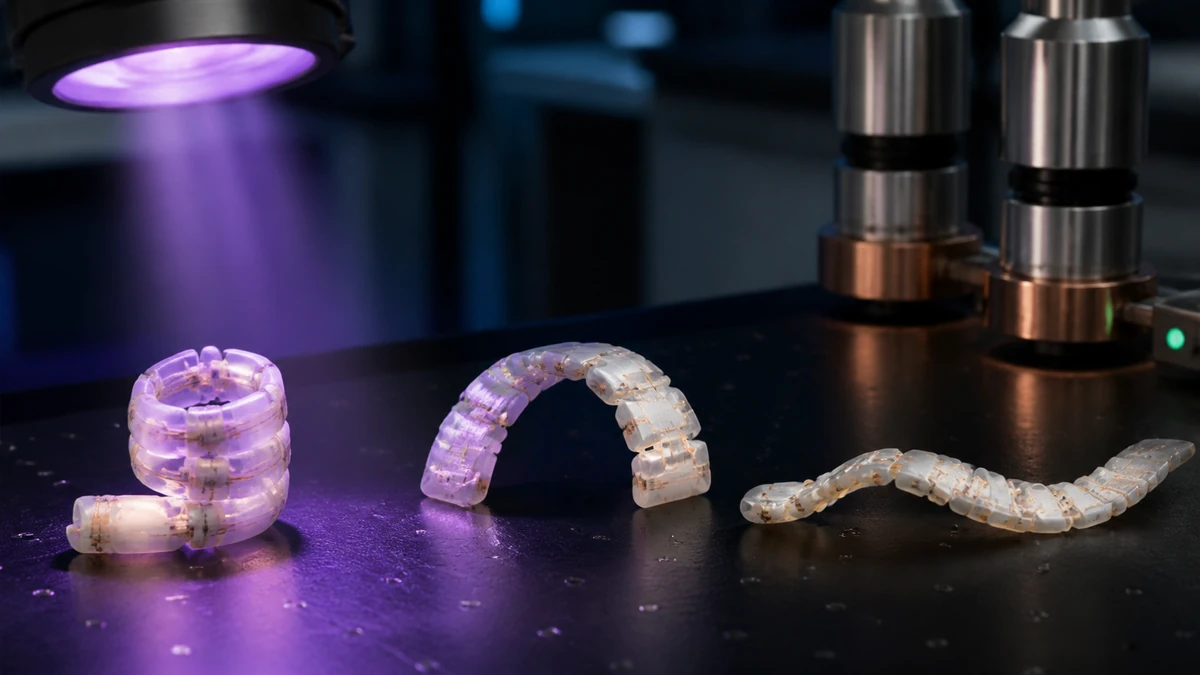
Výzkumníci z University of North Carolina a University of Elon vyvinuli novou techniku, která umožňuje vzdáleně ovládat a rekonfigurovat měkké roboty. Byli schopni ovládat roboty, uzamknout je do jedné pozice a rekonfigurovat je, aby mohli nabýt různých tvarů. Tým výzkumníků tuto techniku vyvinul pomocí světla a magnetických polí.
Joe Tracy, jeden z profesorů materiálové vědy a inženýrství na NC State a autor článku o nové výzkumu, hovořil o vývoji.
“Jsme zvláště nadšeni rekonfigurovatelností,” řekl. “Inženýringem vlastností materiálu můžeme ovládat pohyb měkkého robota na dálku; můžeme jej donutit držet určitý tvar; můžeme poté vrátit robota do jeho původního tvaru nebo dále modifikovat jeho pohyb; a můžeme to dělat opakovaně. Všechny tyto věci jsou cenné z hlediska užitku této technologie v biomedicínských nebo leteckých aplikacích.”
Měkké roboty, které výzkumníci používali, byly vytvořeny z polymeru, který byl infiltrovaný magnetickými železnými mikročásticemi. Obvykle tento typ materiálu není flexibilní a zůstává ve svém tvaru. Co je odlišné na materiálu, který výzkumníci používali, je to, že když jej ohřáli pomocí světla z LED diody, polymer se stal tvárným.
Výzkumníci poté použili magnetické pole, aby vzdáleně změnili a ovládli tvar měkkého robota. Jakmile byl robot ve tvaru, který výzkumníci chtěli, odstranili LED světlo. Jakmile bylo světlo odstraněno, robot se stal opět tuhým. Tentokrát byl ve novém tvaru. LED světlo bylo poté znovu aplikováno a odstraněno magnetické pole. V tomto okamžiku byli měkkí roboti schopni vrátit se do svého původního tvaru. Pokud je nechtěli vrátit do původního tvaru, mohli aplikovat světlo znovu a použít magnetické pole, aby vytvořili další tvary.
Tito měkkí a tvární roboti mají potenciál být použiti pro mnoho různých věcí. Výzkumníci je použili k zvedání a přepravě objektů a také je používali jako konzoly.
Jessica Liu, první autor článku, hovořila o nové technice.
“Není nás omezeno na binární konfigurace, jako je například grabber, který je buď otevřený nebo zavřený,” řekla. “Můžeme ovládat světlo, aby robot držel svůj tvar v libovolném bodě.”
Výzkumníci také vytvořili počítačový model. Ten lze použít k vytvoření rychlejší a efektivnějšího procesu návrhu měkkého robota. Mohou upravit tvar robota, tloušťku polymeru, množství železných mikročástic v polymeru a velikost a směr magnetického pole. To vše lze udělat předtím, než postaví prototyp.
“Další kroky zahrnují optimalizaci polymeru pro různé aplikace,” řekl Joe Tracy. “Například inženýring polymerů, které reagují na různé teploty, aby splnily specifické aplikace.”
Článek výzkumníků byl publikován v časopise Science Advances. Je nazvaný “Photothermally Magnetically Controlled Reconfiguration of Polymer Composites for Soft Robotics.”
Spoluautoři zahrnují Jonathana Gillena, bývalého studenta na NC State; Sumeeta Mishru, bývalého doktoranda na NC State; a Benjamina Evanse, asociálního profesora fyziky na Elon University.