Robotika a fyzická AI
MIT vede cestu v oblasti efektivity skladování pomocí umělé inteligence

 Přidejte Unite.AI mezi své preferované zdroje na Google
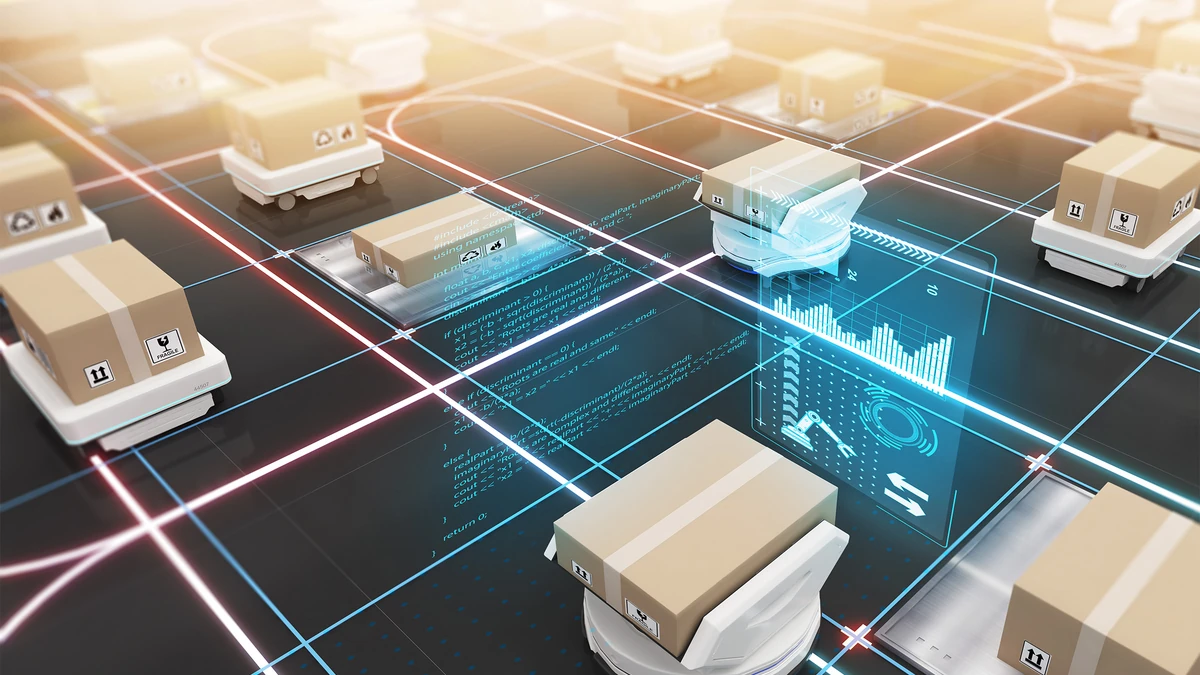
V době, kdy se stále více prosazuje automatizace a efektivita, se robotika stala základním kamenem skladových operací v různých sektorech, od e-commerce po automobilovou výrobu. Vize stovek robotů, které rychle procházejí obrovské skladové prostory, vybírají a přepravují položky pro balení a odeslání, již není pouze futuristickou fantazií, ale realitou. Nicméně tato robotická revoluce přináší své vlastní výzvy.
V srdci těchto výzev je složitý úkol řízení armády robotů – často čítající stovky – v rámci skladového prostředí. Hlavní překážkou je zajištění toho, aby tyto autonomní agenti efektivně dosáhli svých destinací bez interference. Vzhledem k složitosti a dynamice skladových aktivit často tradiční algoritmy pro nalezení cest selhávají. Obtížnost je podobná orchestraci symfonie pohybů, kde každý robot, podobně jako individualista, musí fungovat v harmonii s ostatními, aby se zabránilo operačnímu chaosu. Rychlý tempo aktivit v sektorech, jako je e-commerce a výroba, přidává další vrstvu složitosti, vyžadující řešení, která jsou nejen účinná, ale také rychlá.
Tato situace vytváří scénu pro inovativní řešení, která mohou řešit multifacetední povahu robotického řízení skladu. Jak budeme dále procházet, výzkumníci z Massachusettského technologického institutu (MIT) vstoupili do této oblasti s přelomovým přístupem, využívajícím sílu umělé inteligence k transformaci efektivity a účinnosti robotiky ve skladu.
Inovativní řešení MIT pro robotickou kongesci
Tým výzkumníků z MIT, aplikujících principy ze své práce na řešení dopravní kongesce pomocí umělé inteligence, vyvinul hluboký učící model přizpůsobený složitostem skladových operací. Tento model představuje významný skok vpřed v plánování a řízení robotických cest.
Centrálním bodem jejich přístupu je sofistikovaná architektura neuronové sítě navržená pro kódování a zpracování bohatých informací o skladovém prostředí. To zahrnuje umístění a plánované trasy robotů, jejich určené úkoly a potenciální překážky. Systém umělé inteligence využívá tento bohatý datový soubor k předpovědi nejúčinnějších strategií pro zmírnění kongesce, a tím zlepšení celkové efektivity skladových operací.
To, co odlišuje tento model, je jeho zaměření na rozdělení robotů do spravovatelných skupin. Místo pokusu o řízení každého robota individuálně, systém identifikuje menší skupiny robotů a aplikuje tradiční algoritmy pro optimalizaci jejich pohybů. Tato metoda dramaticky zrychluje proces dekongesce, údajně dosahující rychlostí téměř čtyřikrát vyšších než konvenční náhodné vyhledávací metody.
Schopnost hlubokého učícího modelu seskupovat roboty a efektivně je přepojovat představuje pozoruhodný pokrok v oblasti rozhodování o reálném provozu. Jak Cathy Wu, profesorka Gilberta W. Winslowa pro kariérní rozvoj asistenta v oboru stavebního inženýrství (CEE) na MIT a klíčový člen tohoto výzkumného projektu, zdůrazňuje, jejich architektura neuronové sítě není pouze teoreticky správná, ale prakticky vhodná pro rozsah a složitost moderních skladů.
“Navrhli jsme novou architekturu neuronové sítě, která je skutečně vhodná pro reálné operace ve velikosti a složitosti těchto skladů. Může kódovat stovky robotů z hlediska jejich trajektorií, původů, destinací a vztahů s ostatními roboty, a může to dělat účinným způsobem, který opakovaně využívá výpočetní operace napříč skupinami robotů,” říká Wu.
Operační pokroky a zisky efektivity
Implementace přístupu MIT založeného na umělé inteligenci ve skladové robotice představuje transformační krok v operační efektivitě a účinnosti. Model, zaměřený na menší skupiny robotů, streamuje proces řízení a přepojování robotických pohybů ve skladovém prostředí. Tato metodologická změna vedla k podstatnému zlepšení při řešení robotické kongesce, trvalé výzvy ve skladovém řízení.
Jedním z nejpozoruhodnějších výsledků tohoto přístupu je markantní nárůst rychlosti dekongesce. Použitím modelu umělé inteligence mohou sklady dekongestovat robotický provoz téměř čtyřikrát rychleji ve srovnání s tradičními náhodnými vyhledávacími metodami. Tento skok v efektivitě není pouze numerickým triumfem, ale praktickým zlepšením, které se přímo překládá do rychlejšího zpracování objednávek, snížení prostojů a celkového nárůstu produktivity.
Kromě toho má toto inovativní řešení širší dopady beyond jen operační rychlosti. Zajišťuje více harmonické a méně kolizní prostředí pro roboty. Schopnost systému umělé inteligence dynamicky adaptovat se na měnící se scénáře ve skladu, přepojovat roboty a přepočítávat cesty podle potřeby, je známkou významného pokroku v autonomním robotickém řízení.
Tito zisky efektivity nejsou pouze omezeni na teoretickou oblast, ale prokázali slibné výsledky v různých simulovaných prostředích, včetně typických skladových nastavení a složitějších, bludišťových struktur. Flexibilita a robustnost tohoto modelu umělé inteligence demonstrují jeho potenciální aplikovatelnost v řadě nastavení, která sahají beyond tradiční skladové layouty.
Tato sekce zdůrazňuje hmotné výhody řešení MIT v zlepšování skladových operací, stanovujících nový standard v oblasti robotického řízení.
Širší aplikace a budoucí směry
Rozšiřujíc se beyond oblast skladové logistiky, mají důsledky přístupu MIT založeného na umělé inteligenci v robotickém řízení daleko sahající. Základní principy a techniky vyvinuté výzkumným týmem nesou potenciál revolucionizovat řadu složitých plánovacích úkolů. Například v oblastech, jako je návrh počítačových čipů nebo trasování potrubí ve velkých stavebních projektech, jsou výzvy efektivní správy prostoru a vyhnutí se konfliktům analogické těm ve skladové robotice. Aplikace tohoto modelu umělé inteligence v těchto scénářích by mohla vést k významnému zlepšení designové efektivity a operační účinnosti.
Pohledem do budoucnosti, existuje slibná cesta ve vyvození jednodušších, pravidlově založených poznatků z modelu neuronové sítě. Současný stav řešení umělé inteligence, ačkoli silný, často funguje jako “černá skříňka”, činící proces rozhodování neprůhledným. Zjednodušení rozhodnutí neuronové sítě do transparentnějších, pravidlově založených strategií by mohlo usnadnit snadnější implementaci a údržbu v reálných prostředích, zejména v odvětvích, kde je pochopení logiky za rozhodnutími umělé inteligence zásadní.
Cílem výzkumného týmu je zlepšit interpretovatelnost rozhodnutí umělé inteligence, což se shoduje s širším trendem v oboru: pronásledováním systémů umělé inteligence, které nejsou pouze silné a efektivní, ale také srozumitelné a odpovědné. Jak umělá inteligence pokračuje v pronikání do různých sektorů, poptávka po takových transparentních systémech se očekává, že poroste.
Přelomová práce týmu MIT, podporovaná spoluprací s entitami, jako je Amazon (AMZN ) a MIT Amazon Science Hub, demonstruje pokračující evoluci umělé inteligence při řešení složitých reálných problémů. To zdůrazňuje budoucnost, kde role umělé inteligence není omezena pouze na provádění úkolů, ale také na optimalizaci a revolucionalizaci toho, jak odvětví fungují.
S těmito pokroky a budoucími možnostmi, stojíme na prahu nové éry aplikací robotiky a umělé inteligence, charakterizované efektivitou, škálovatelností a hlubší integrací umělé inteligence do tkáně průmyslových operací.