Robotika a fyzická AI
Nová éra v robotice: Dotyková rotace objektů

 Přidejte Unite.AI mezi své preferované zdroje na Google
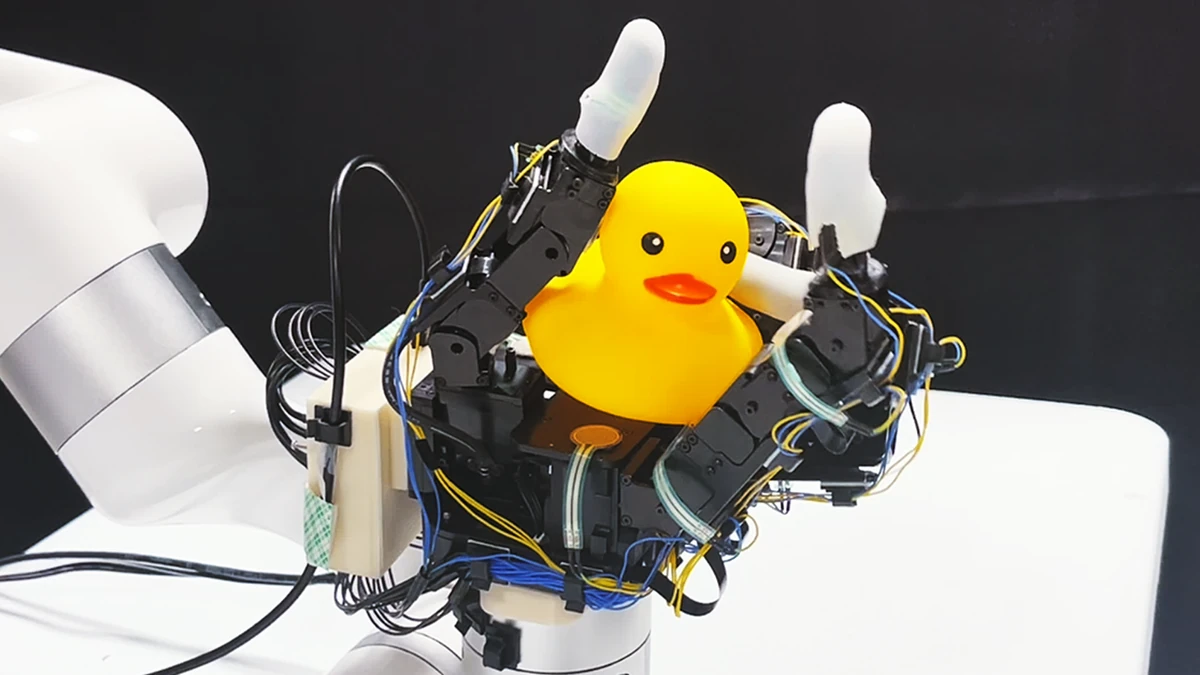
V rámci průlomového vývoje navrhl tým inženýrů z Kalifornské univerzity v San Diegu (UCSD) robotickou ruku, která může otáčet objekty pouze pomocí hmatu, bez potřeby vizuálního vstupu. Tento inovativní přístup byl inspirován tím, jak lidé snadno manipulují s objekty, aniž by je museli vidět.
Manipulace s předměty založená na hmatových vjemech
Tým vybavil čtyřprstou robotickou ruku 16 dotykovými senzory rozmístěnými po její dlani a prstech. Každý senzor, jehož cena se pohybuje kolem 12 dolarů, plní jednoduchou funkci: detekuje, zda se ho předmět dotýká, či nikoli. Tento přístup je jedinečný, protože spoléhá na řadu levných dotykových senzorů s nízkým rozlišením, které používají jednoduché binární signály – dotyk nebo žádný dotyk – pro provedení robotické rotace v ruce.
Na rozdíl od toho závisí ostatní metody na několika drahých dotykových senzorech s vysokým rozlišením připevněných k malé části robotické ruky, především na konečcích prstů. Xiaolong Wang, profesor elektrotechniky a počítačového inženýrství na UC San Diego, který vedl studii, vysvětlil, že tyto přístupy mají několik omezení. Minimalizují šanci, že senzory budou mít kontakt s objektem, a omezují tak schopnost systému. Dotykové senzory s vysokým rozlišením, které poskytují informace o texturách, jsou extrémně obtížně simulovatelné a jejich cena je neúnosně vysoká, což ztěžuje jejich použití v reálných experimentech.
Síla binárních signálů
“Ukázali jsme, že nepotřebujeme detaily o texturách objektů, abychom mohli tento úkol provést. Potřebujeme pouze jednoduché binární signály, zda se senzory předmětu dotýkají, či nikoli, a tyto signály jsou mnohem snazší simulovat a přenést do reálného světa,” řekl Wang.
Tým trénoval svůj systém pomocí simulací virtuální robotické ruky, která otáčí různorodou sadu objektů, včetně těch s nepravidelnými tvary. Systém vyhodnocuje, kterých senzorů na ruce se předmět v daném okamžiku dotýká, a také vyhodnocuje současné pozice kloubů ruky a jejich předchozí akce. Na základě této informace systém instruuje robotickou ruku, který kloub musí jít kam v následujícím okamžiku.
Budoucnost robotické manipulace
Výzkumníci otestovali svůj systém na reálné robotické ruce s objekty, se kterými systém dosud neměl zkušenosti. Robotická ruka byla schopna otáčet různé objekty bez zaváhání nebo ztráty sevření. Objekty zahrnovaly rajče, papriku, plechovku s arašídovým máslem a gumovou kachničku, která byla kvůli svému tvaru nejnáročnější. Otáčení předmětů se složitějšími tvary trvalo déle. Robotická ruka mohla také otáčet objekty kolem různých os.
Tým nyní pracuje na rozšíření svého přístupu o složitější úkoly manipulace. Pracují na technikách, které by umožnily robotickým rukám chytat, házet a žonglovat, například. “Manipulace v ruce je velmi běžná dovednost, kterou máme my lidé, ale je velmi složitá pro roboty, aby ji ovládli,” řekl Wang. “Pokud můžeme robotům dát tuto dovednost, otevře to dveře k úkolům, které mohou vykonávat.”
Tento vývoj představuje významný krok vpřed v oblasti robotiky, který by mohl otevřít cestu robotům, kteří mohou manipulovat s objekty ve tmě nebo ve vizuálně náročných prostředích.