
الروبوتات والذكاء الاصطناعي الفيزيائي
باحثون في هارفارد يطورون مستشعراً ذاتي التغذية بالطاقة للروبوتات اللينة والملابس الذكية

 أضف Unite.AI إلى مصادرك المفضلة على Google
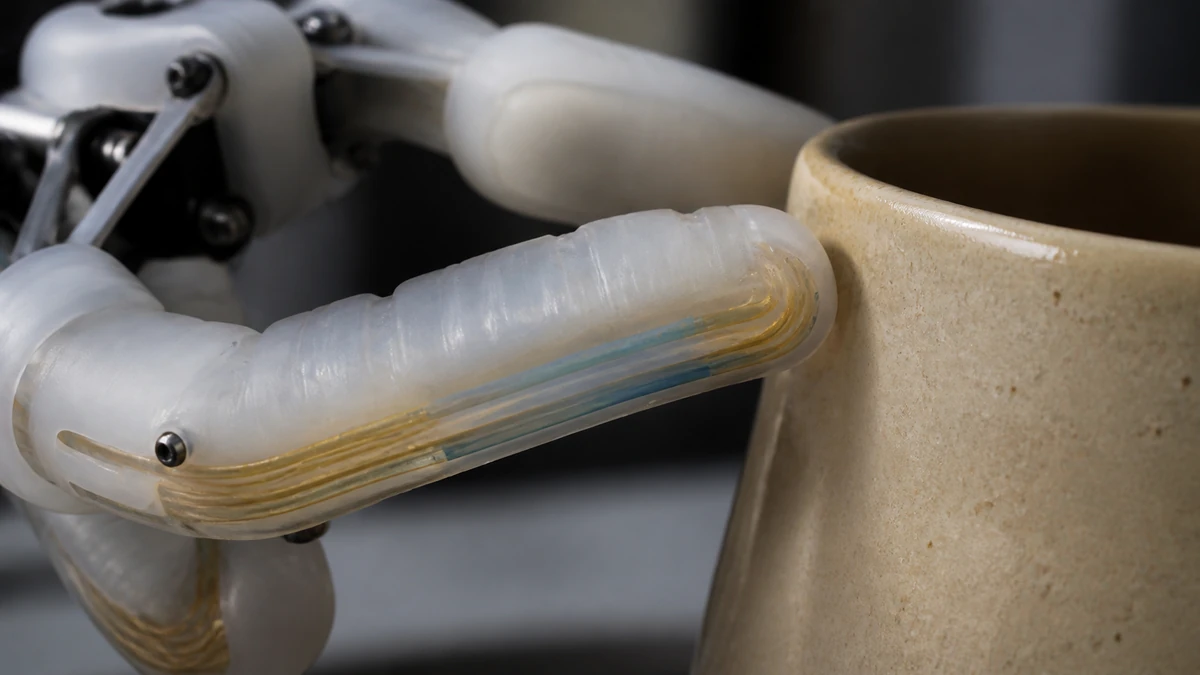
قام باحثون في كلية جون أ. بولسون للهندسة والعلوم التطبيقية بجامعة هارفارد (SEAS) بتطوير مستشعر حرارة ناعم ومرن وذاتي التشغيل يمكن دمجه في روبوتات ذكية وإلكترونيات مرنة.
نشرت الأبحاث في مجلة وقائع الأكاديمية الوطنية للعلوم.
Zhigang Suo هو أستاذ كرسي ألين إي. وماريلين إم. باكيت للميكانيكا والمواد في SEAS والباحث الأقدم بين مؤلفي الورقة.
“لقد طورنا مستشعرات حرارة ناعمة ذات حساسية عالية ووقت استجابة سريع، مما يفتح إمكانيات جديدة لإنشاء واجهات جديدة بين الإنسان والآلة وروبوتات ناعمة في مجالات الرعاية الصحية والهندسة والترفيه،” قال سوو.
هيكل جهاز قياس الحرارة
يتكون جهاز قياس الحرارة من ثلاثة أجزاء: إلكتروليت، وقطب كهربائي، ومادة عازلة تفصل بينهما. تتراكم الأيونات في واجهة الإلكتروليت/العازل، وتتراكم الإلكترونات في واجهة العازل/القطب الكهربائي.
نتيجة لعدم توازن الشحنة بينهما، ينتج عن ذلك سحابة أيونية في الإلكتروليت. تتغير هذه السحابة الأيونية في السماكة وتولد جهداً عند تغير درجات الحرارة. بينما يكون الجهد حساسًا لدرجة الحرارة، فهو غير حساس للتمدد.
تخصيص المستشعر
ييشينغ وانغ هو باحث ما بعد الدكتوراه في SEAS والكاتب الأول للورقة.
“بسبب بساطة التصميم، هناك العديد من الطرق المختلفة لتخصيص المستشعر، اعتمادًا على التطبيق،” قال وانغ. “يمكنك اختيار مواد مختلفة، وترتيبها بطرق مختلفة وتحسينها لمهام مختلفة.”
يمكن للباحثين ترتيب الإلكتروليت والعازل والقطب الكهربائي في تكوينات مختلفة، مما أدى إلى أربعة تصاميم لمستشعر الحرارة. قاموا باختباره من خلال دمج المستشعر أولاً في قبضة ناعمة قبل قياس درجة حرارة بيضة مسلوقة جيداً وساخنة. كانت المستشعرات أكثر حساسية من أجهزة قياس الحرارة الكهروحرارية التقليدية، وكانت قادرة على الاستجابة لتغيرات في درجة الحرارة في غضون 10 مللي ثانية.
“لقد أظهرنا أن هذه المستشعرات يمكن أن تصنع صغيرة وثابتة وشفافة حتى،” قال وانغ.
يمكن لجهاز قياس الحرارة قياس درجات حرارة تصل إلى 200 درجة مئوية أو باردة مثل -100 درجة مئوية، اعتمادًا على المواد المستخدمة.
“يمكن أن تؤدي هذه المنصة القابلة للتخصيص بدرجة كبيرة إلى تحسين وتطوير الإنترنت لكل شيء وكل شخص،” قال سوو.



