الروبوتات والذكاء الاصطناعي الفيزيائي
فجر جديد في الروبوتات: تدوير الأجسام بالاعتماد على اللمس

 أضف Unite.AI إلى مصادرك المفضلة على Google
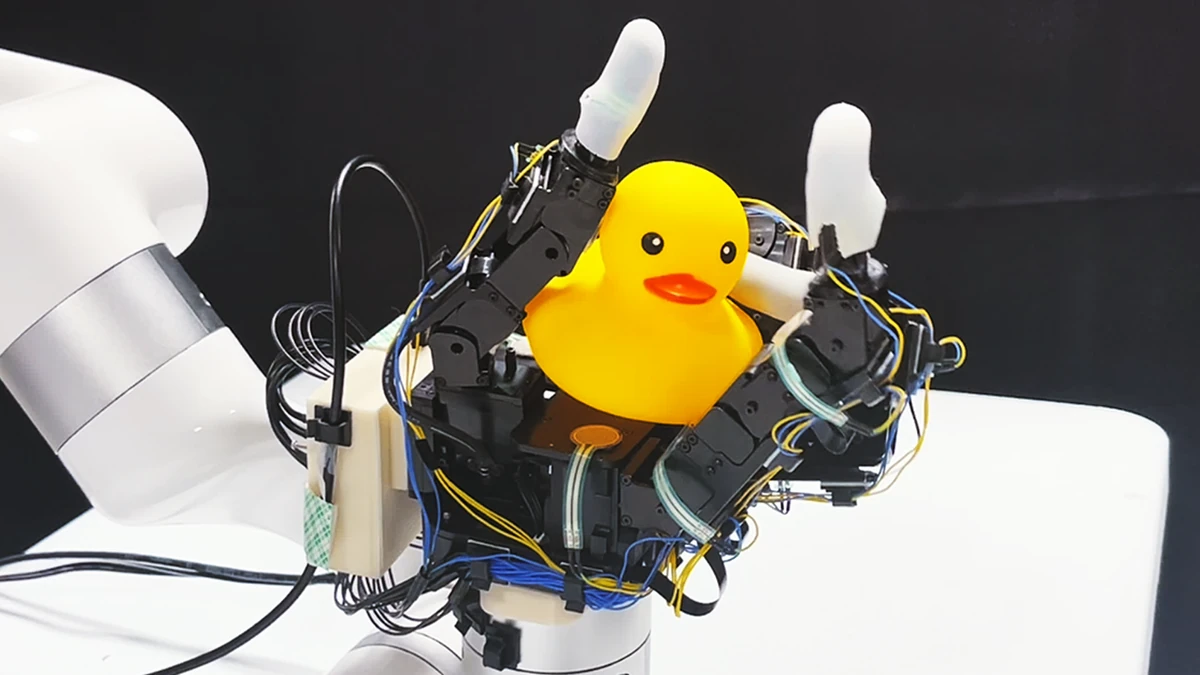
في تطور مثير، صمم فريق من المهندسين في جامعة كاليفورنيا سان دييغو (UCSD) يدًا روبوتية يمكنها تدوير الأجسام باستخدام اللمس وحده، دون الحاجة إلى المدخلات البصرية. هذا النهج المبتكر مستوحى من الطريقة السهلة التي يتعامل بها البشر مع الأجسام دون الحاجة إلى رؤيتها.
نهج حساس لللمس في التلاعب بالأجسام
جهّز الفريق يدًا روبوتية بأربعة أصابع مع 16 مستشعرًا لللمس موزعة على راحة اليد والأصابع. كل مستشعر، بتكلفة حوالي 12 دولارًا، يقوم بوظيفة بسيطة: يكتشف ما إذا كان الجسم يلامسه أم لا. هذا النهج فريد لأنه يعتمد على العديد من المستشعرات البسيطة لللمس منخفضة التكلفة وذات الدقة المنخفضة التي تستخدم إشارات ثنائية بسيطة – لمس أو لا لمس – لأداء الدوران الروبوتي داخل اليد.
على العكس من ذلك، تعتمد الطرق الأخرى على مستشعرات لمس قليلة ذات تكلفة عالية ودقة عالية متصلة بمنطقة صغيرة من اليد الروبوتية، بشكل رئيسي عند أطراف الأصابع. أوضح شيولونغ وانغ، أستاذ الهندسة الكهربائية والحاسوب في جامعة كاليفورنيا سان دييغو، الذي قاد الدراسة، أن هذه الأساليب لها قيود عديدة. فهي تقلل من فرصة أن تأتي المستشعرات في اتصال مع الجسم، مما يحد من قدرة النظام على الاستشعار. تصعب محاكاة مستشعرات اللمس عالية الدقة التي تقدم معلومات عن ملمس السطح، كما أن تكلفتها مرتفعة للغاية، مما يجعل من الصعب استخدامها في التجارب الحقيقية.
قوة الإشارات الثنائية
“نحن نُظهر أننا لا نحتاج إلى تفاصيل عن ملمس سطح الجسم لتنفيذ هذه المهمة. نحن نحتاج فقط إلى إشارات ثنائية بسيطة حول ما إذا كانت المستشعرات قد لامست الجسم أم لا، وهذه أسهل بكثير في المحاكاة ونقلها إلى العالم الحقيقي”، قال وانغ.
قام الفريق بتدريب نظامهم باستخدام محاكاة ليد روبوتية افتراضية تدور مجموعة متنوعة من الأجسام، بما في ذلك تلك ذات الأشكال غير المنتظمة. يقيم النظام المستشعرات التي يتم لمسها على اليد في أي نقطة زمنية معينة أثناء الدوران. كما يقيم المواقع الحالية لمفاصل اليد وأفعالها السابقة. باستخدام هذه المعلومات، يحدد النظام لليد الروبوتية الموضع الذي يجب أن ينتقل إليه كل مفصل في اللحظة التالية.
مستقبل التلاعب الروبوتي
اختبر الباحثون نظامهم على اليد الروبوتية الحقيقية مع كائنات لم يتعامل النظام معها من قبل. تمكنت اليد الروبوتية من تدوير مجموعة متنوعة من الأجسام دون توقف أو فقدان قبضتها. وشملت الأجسام حبة طماطم وحبة فلفل، عبوة زبدة الفول السوداني، ودمية بطة مطاطية، والتي كانت الجسم الأكثر تحديًا بسبب شكلها. استغرق دوران الأجسام ذات الأشكال الأكثر تعقيدًا وقتًا أطول. كما كانت اليد الروبوتية قادرة على تدوير الأجسام حول محاور مختلفة.
يعمل الفريق الآن على توسيع نهجهم إلى مهام تلاعب أكثر تعقيدًا. هم حاليًا يطورون تقنيات لتمكين الأيدي الروبوتية من التقاط الأجسام ورميها ومناولتها في الهواء، على سبيل المثال. “التلاعب داخل اليد هو مهارة شائعة جدا لدينا نحن البشر، ولكنها معقدة جدا للروبوتات لتحقيقها”، قال وانغ. “إذا كنا نستطيع منح الروبوتات هذه المهارة، فإن ذلك سوف يفتح الباب إلى أنواع المهام التي يمكنها أداؤها.”
يُشكل هذا التطور خطوة كبيرة إلى الأمام في مجال الروبوتات، ويمكن أن يفتح الطريق أمام روبوتات قادرة على التلاعب بالأجسام في الظلام أو في البيئات البصرية الصعبة.