
Robot học và AI vật lý
Facebook Tạo Phương Pháp Cho Phép Robot AI Điều Hướng Không Cần Bản Đồ

 Thêm Unite.AI vào các nguồn ưu tiên của bạn trên Google
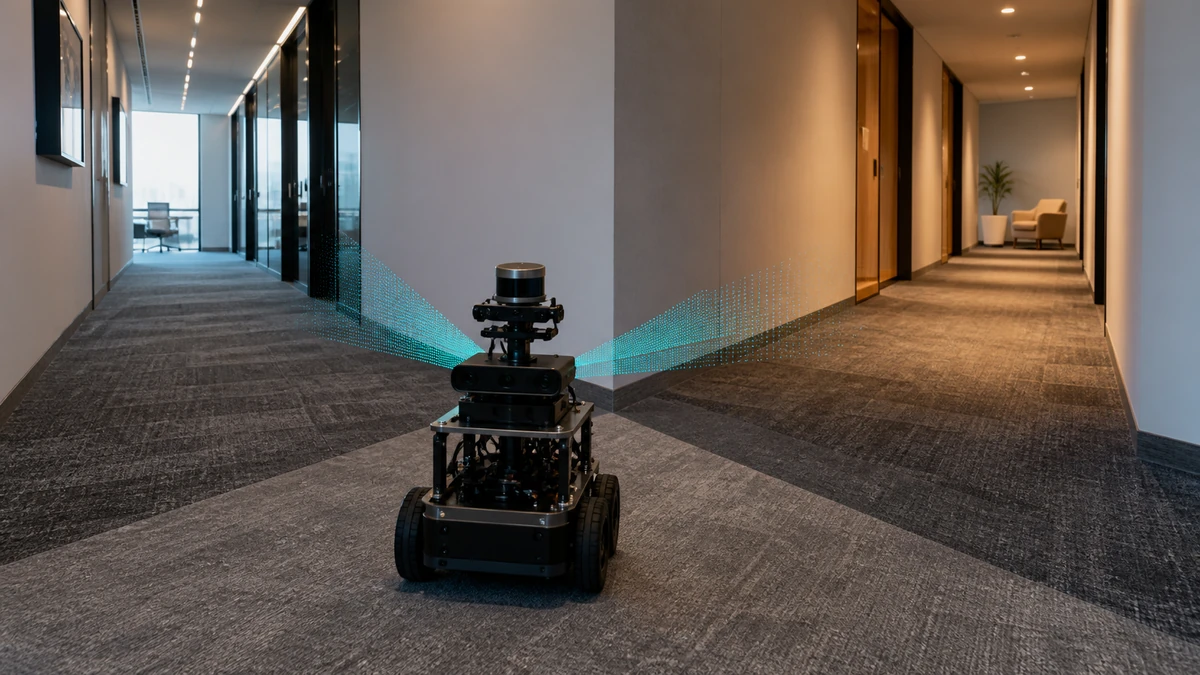
Facebook (META ) gần đây đã tạo ra một thuật toán giúp tăng cường khả năng điều hướng của một tác nhân AI, cho phép tác nhân xác định đường đi ngắn nhất qua các môi trường mới mà không cần truy cập vào bản đồ. Trong khi các robot di động thường có bản đồ được lập trình sẵn, thuật toán mới mà Facebook thiết kế có thể cho phép tạo ra các robot có thể điều hướng môi trường mà không cần bản đồ.
Theo một bài đăng được tạo bởi các nhà nghiên cứu của Facebook, một thách thức lớn đối với điều hướng robot là trao cho các hệ thống AI khả năng điều hướng qua các môi trường mới và đạt đến các điểm đến được lập trình mà không cần bản đồ. Để giải quyết thách thức này, Facebook đã tạo ra một thuật toán học tăng cường được phân phối trên nhiều người học. Thuật toán này được gọi là tối ưu hóa chính sách phân tán phân quyền (DD-PPO). DD-PPO chỉ được cung cấp dữ liệu la bàn, dữ liệu GPS và truy cập vào máy ảnh RGB-D, nhưng được báo cáo là có thể điều hướng môi trường ảo và đạt đến mục tiêu mà không cần bất kỳ dữ liệu bản đồ nào.
Theo các nhà nghiên cứu, các tác nhân đã được đào tạo trong các môi trường ảo như tòa nhà văn phòng và nhà ở. Thuật toán kết quả có khả năng điều hướng môi trường trong nhà được mô phỏng, chọn ngã rẽ đúng trong một con đường và nhanh chóng phục hồi từ các lỗi nếu nó chọn con đường sai. Kết quả môi trường ảo rất hứa hẹn, và điều quan trọng là các tác nhân phải có thể điều hướng đáng tin cậy các môi trường phổ biến này, vì trong thế giới thực, một tác nhân có thể gây hại cho chính nó hoặc môi trường xung quanh nếu nó thất bại.
Đội nghiên cứu của Facebook giải thích rằng trọng tâm của dự án của họ là các robot hỗ trợ, vì điều hướng đáng tin cậy cho các robot hỗ trợ và các tác nhân AI là rất quan trọng. Đội nghiên cứu cũng cho rằng điều hướng là rất quan trọng đối với nhiều hệ thống AI hỗ trợ, từ các robot thực hiện các nhiệm vụ trong nhà đến các thiết bị được điều khiển bởi AI giúp người dân có khiếm khuyết về thị giác. Đội nghiên cứu cũng lập luận rằng các nhà tạo ra AI nên chuyển khỏi việc sử dụng bản đồ nói chung, vì bản đồ thường đã lỗi thời ngay khi chúng được vẽ, và trong các môi trường thực, chúng luôn thay đổi và phát triển.
Theo TechExplore báo cáo, đội nghiên cứu của Facebook đã sử dụng nền tảng AI Habitat mã nguồn mở, cho phép họ đào tạo các tác nhân được nhúng trong các môi trường 3-D photorealistic một cách kịp thời. Haven cung cấp quyền truy cập vào một tập hợp các môi trường được mô phỏng, và các môi trường này đủ thực tế để dữ liệu được tạo ra bởi mô hình AI có thể được áp dụng cho các trường hợp thực tế. Douglas Heaven trong MIT Technology Review giải thích cường độ đào tạo của mô hình:
“Facebook đã đào tạo các bot trong ba ngày trong AI Habitat, một mô hình ảo photorealistic của bên trong một tòa nhà, với các phòng và hành lang và đồ đạc. Trong thời gian đó, họ đã thực hiện 2,5 tỷ bước – tương đương với 80 năm kinh nghiệm của con người.”
Do sự phức tạp lớn của nhiệm vụ đào tạo, các nhà nghiên cứu đã báo cáo rằng họ đã loại bỏ các người học yếu khi đào tạo tiếp tục để tăng tốc độ đào tạo. Đội nghiên cứu hy vọng sẽ đưa mô hình hiện tại của họ đi xa hơn và tạo ra các thuật toán có thể điều hướng các môi trường phức tạp chỉ bằng dữ liệu camera, loại bỏ dữ liệu GPS và la bàn. Lý do là dữ liệu GPS và la bàn có thể thường bị nhiễu loạn trong nhà, quá ồn ào, hoặc không có sẵn.
Mặc dù công nghệ này vẫn chưa được thử nghiệm ngoài trời và có khó khăn khi điều hướng qua các khoảng cách dài, việc phát triển thuật toán này là một bước quan trọng trong việc phát triển thế hệ robot tiếp theo, đặc biệt là các drone giao hàng và các robot hoạt động trong văn phòng hoặc nhà ở.





