Grunderna i AI
Vad är nanobotar? Förstå nanobotstruktur, funktion och användning

 Lägg till Unite.AI bland dina föredragna källor på Google
Nanobot är en populär beteckning för extremt små maskiner, men den används ofta för löst. En sann nanoskalig enhet har kritiska dimensioner som mäts i nanometer. Många forskningssystem som beskrivs som nanorobotar är faktiskt mikrorobotar, mikro/nanomotorer eller partiklar vars totala storlek mäts i mikrometer.
Dessa enheter liknar inte miniatyriserade metallhumanoider. De kan vara konstruerade partiklar, flexibla simmare, katalytiska motorer, magnetiska strukturer eller molekylära sammansättningar som är designade för att röra sig, känna av, släppa en last eller interagera med en biologisk miljö.
Viktiga slutsatser
- Nanorobotar, mikrorobotar och molekylära maskiner täcker olika storleksintervall och använder olika styrmekanismer.
- Drivkraft kan vara magnetisk, akustisk, optisk, kemisk eller drivas av en omgivande vätska.
- Navigering kombinerar externa fält, avbildning, sensorer och återkoppling; helt autonoma kliniska nanorobotar är inte rutinmässig medicin.
- Biokompatibilitet, återhämtning, immunrespons, doskontroll och skalbar tillverkning är lika viktiga som rörelse.
En skalanstege, inte en enhetkategori
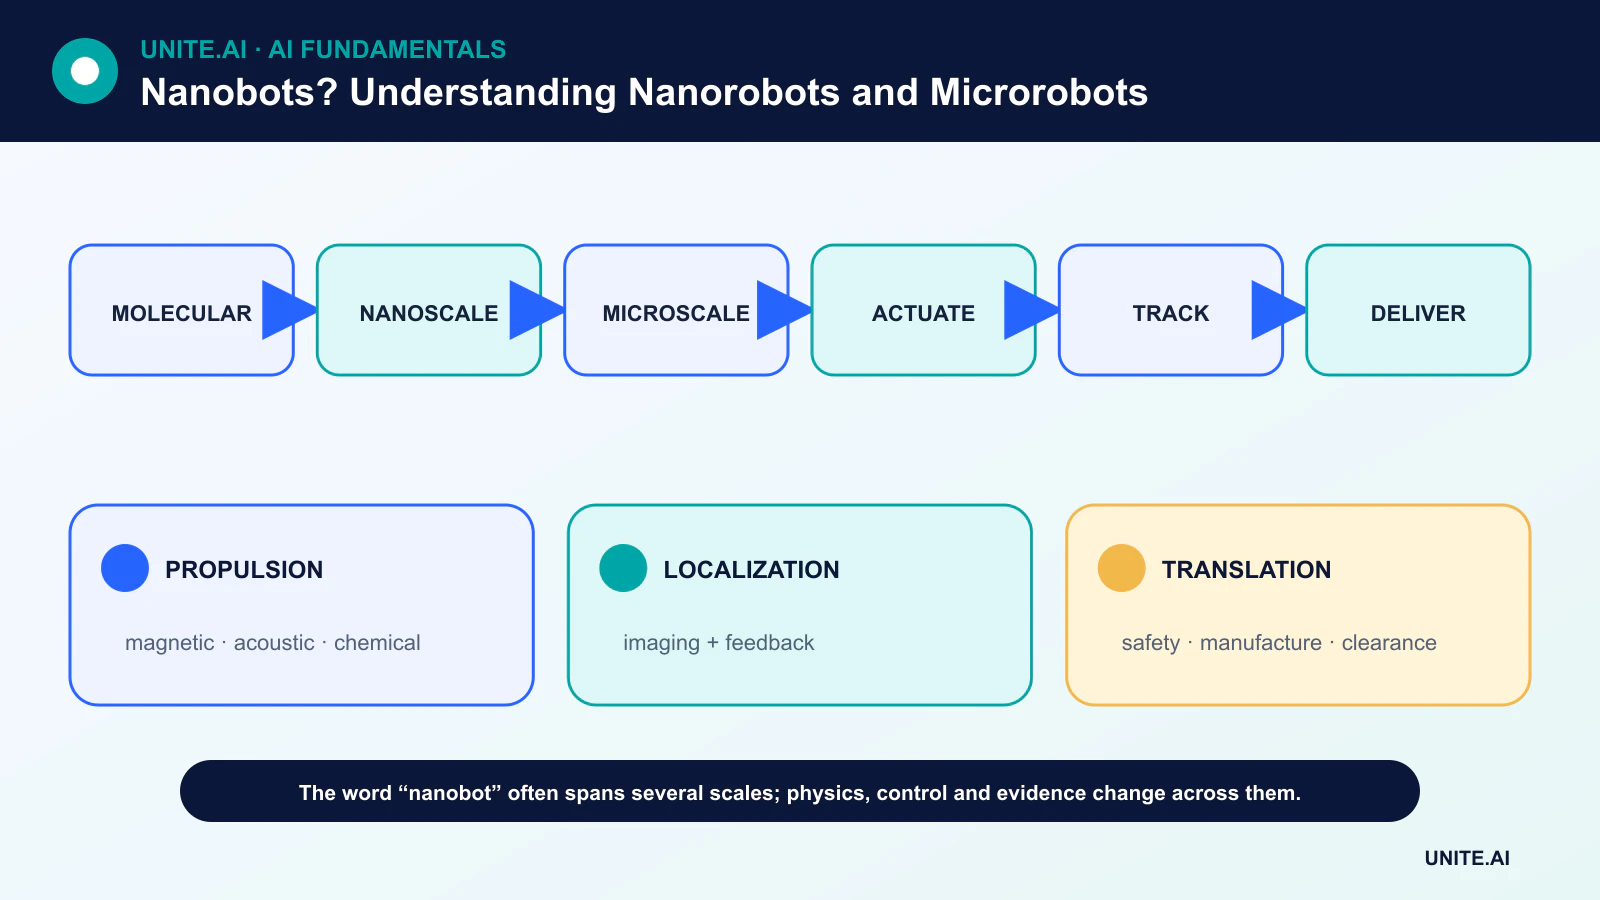
En nanometer är en miljarddel av en meter; en mikrometer är en miljondel. Molekylära maskiner kan vara bara några nanometer, medan många kontrollerbara biomedicinska simmare är tiotals eller hundratals mikrometer. Distinktionen är viktig eftersom krafter, tillverkningstekniker och avbildningsmetoder förändras med skalan.
På mycket små skalor är tröghet försumbar och viskösa krafter dominerar. Termisk rörelse kan rubba orienteringen. En konstruktion som fungerar för en millimeterrobot kan inte bara skalas ned; drivkraft och styrning måste omdesignas för fysiken i målmiljön.
Tillverkning och material
Mikro-/nanorobotar kan tillverkas med litografi, elektrodeponering, självmontering, tvåfotonpolymerisation eller partikelsyntes. Vanliga material inkluderar polymerer, magnetiska metaller, kisel och biologiskt nedbrytbara föreningar. Valet påverkar aktivering, avbildningskontrast, lastkapacitet och utsöndring från kroppen.
En biomedicinsk design måste också beakta toxicitet och nedbrytningsprodukter. En lovande rörelsedemonstration i en laboratorievätska är bara ett steg mot ett system som kan steriliseras, tillverkas konsekvent och användas utan att orsaka skadlig inflammation eller ansamling.
Hur små robotar rör sig
Magnetiska system använder externa fält för att dra, rotera eller styra inbäddat magnetiskt material. Akustiska system använder ultraljud och tryckfält. Ljus kan driva fotosensitiva material, medan katalytiska motorer omvandlar kemisk energi till rörelse. Biologisk framdrift kan utnyttja bakterier eller celler.
Varje metod har begränsningar. Magnetfält kan penetrera vävnad men kräver extern utrustning; optisk styrning begränsas av spridning och djup; kemiska bränslen kan vara olämpliga in vivo. Flöde i blodkärl eller mag‑tarmkanalen kan överväldiga svag drivkraft.
Sensorik, navigering och styrning
Navigering kan kombinera ultraljud, magnetisk resonans, röntgen, fluorescens eller annan avbildning med en extern kontroller. En återkopplingsslinga uppskattar position, väljer en styrsignal och kontrollerar resultatet. Datorseende kan hjälpa till med spårning, medan förstärkningsinlärning kan studeras för styrning i simulering eller begränsade experiment.
Att kalla en enhet autonom bör vara specifikt: följer den ett kemiskt gradient, utför inbyggd logik, eller svarar bara på ett fält? De flesta små enheter har extremt begränsad inbyggd kraft och beräkning, så intelligens ligger ofta i extern avbildning och styrutrustning.
Biomedicinska tillämpningar och den kliniska klyftan
Forskningsmål inkluderar lokal läkemedelsleverans, minimalt invasiv provtagning, trombushantering, biofilmdestruktion och mikrokirurgi. Lokal leverans kan öka koncentrationen på ett mål samtidigt som den minskar systemisk exponering, men den kräver också exakt dosering, inneslutning och bevis på att enheter kan rensas eller återfås.
Klinisk översättning kräver reproducerbar tillverkning, långsiktig säkerhet, robust navigering i realistisk anatomi och regulatoriska bevis. Läsare bör betrakta dramatiska animationer som koncept om de inte stöds av peer‑reviewade in‑vivo‑resultat och tydligt angiven enhetsskala.
Vad nanobotar är – och vad termen ofta döljer
En nanometer är en miljarddel av en meter, men många system som beskrivs som nanobotar är mikro‑ eller nanoskaliga partiklar, kapslar, DNA‑strukturer, magnetiska simmare eller kemiskt drivna maskiner snarare än autonoma robotar med processorer och motorer. På dessa skalor dominerar viskositet, Brownsk rörelse, ytkrafter, diffusion och molekylära interaktioner över tröghet. En trovärdig beskrivning bör ange dimensioner, material, driv‑ eller transportmekanism, sensning, styrning, last och om driften har demonstrerats in vitro, i djur eller hos människor.
Nanomaskiner kan vara passiva bärare som släpper last under pH‑, temperatur‑, enzym‑, ljus‑, ultraljuds‑ eller magnetiska förhållanden; aktiva strukturer kan röra sig genom externa magnetfält, katalytiska reaktioner, biologiska motorer eller formförändringar. Kraft och kommunikation är svåra, så styrning är ofta extern eller kodad i materialrespons. Tillverkning kan använda litografi, självmontering, DNA‑origami, nanopartiklar eller hybridbiologiska komponenter. Varje metod avväger precision, skala, biokompatibilitet, last och reproducerbarhet.
Medicinsk leverans, mätning och säkerhet
Målinriktad läkemedelsleverans syftar till att koncentrera behandling vid sjukdomsplatsen och minska systemisk exponering. Bevis måste mäta biodistribution, cirkulationstid, cellulärt upptag, frisättningskinetik, klarering, toxicitet, immunrespons och terapeutiskt resultat – inte bara att partiklar samlas nära en tumör i en modell. Effekten av förbättrad permeabilitet och retention varierar mellan tumörer och patienter. Navigering genom blod, slem, vävnad och cellulära barriärer skapar separata felpunkter, och ett externt fält som fungerar i ett litet djur kanske inte skalar till en mänsklig kropp.
Tillverkning kräver strikt kontroll av storleksfördelning, ytkemi, föroreningar, last, aggregering och lagring. Material eller nedbrytningsprodukter kan utlösa inflammation, koagulation, organansamling eller miljömässig beständighet. Regulatorer utvärderar hela produkten och dess användning, inte den futuristiska beteckningen. Övervakning och återhämtning kan vara omöjlig efter administrering, vilket gör dosgränser och fel‑säker nedbrytning viktiga. Påståenden om autonom diagnos eller reparation kräver bevis för sensorspecificitet, felaktiga handlingar, styrning och långsiktiga resultat.
Hur man bedömer ett nanobotpåstående
Kontrollera det peer‑reviewade experimentet, skalstrecket, kontrollgruppen, provstorleken och driftsmiljön. Fråga vad som förser energi, hur kommandon når enheten, hur positionen är känd och vad som händer efter uppgiften. Skilj på simulerade banor och fysiska experiment samt djurgenomförbarhet och klinisk nytta. Nanoteknik har verkligt värde inom material, diagnostik och leverans, men nuvarande kapaciteter är begränsade av fysik, tillverkning, biologi och säkerhet. Ju mer ett påstående liknar en liten science‑fiction‑robot, desto noggrannare bör dess faktiska mekanism granskas.
Arbetsexempel: bedömning av en magnetisk läkemedelsleverans‑mikrorobot
Forskare rapporterar en magnetisk helixstruktur som transporterar ett läkemedel i en vätskekanal. En rigorös bedömning verifierar dess faktiska mikrometerdimensioner, tillverkningsvariation, fältstyrka, hastighet, styrningsprecision, last, frisättning och beteende i blodliknande viskositet. Kontroller jämför fritt läkemedel, passiv bärare och magnetisk enhet. Resultat från en transparent kanal beskrivs inte som navigering genom ett mänskligt kärl utan vävnads-, immun‑ och skalevidens.
De följande studierna mäter biodistribution, klarering, toxicitet, uppvärmning, aggregering och terapeutisk effekt i validerade modeller. Den externa kontrollerens lokalisering och felbeteende är en del av systemet. Tillverkning måste reproducera storlek och beläggning, och materialnedbrytning spåras. Påståenden skiljer på simulering, in vitro, djur och kliniska steg. Termen ‘nanobot’ undviks om enheten är en fjärrstyrd mikrorobot, eftersom exakt språk hjälper läsare att förstå både den tekniska prestationen och de kvarstående hindren.
Implementeringsbevis och operativ beredskap
Ett produktionsbeslut kräver mer än en lyckad demonstration. Definiera avsedda användare, driftsmiljö, indata, utdata, beroenden, ägare och konsekvensen av varje viktig fel. Etablera en reproducerbar grundlinje och en versionsbaserad utvärderingsuppsättning innan finjustering. Testa vanliga fall, randvillkor, felaktig eller saknad indata, fördelningsskifte, beroendeavbrott, missbruk samt de grupper eller miljöer som sannolikt blir underbetjänade. Mät uppgiftskvalitet tillsammans med kalibrering eller osäkerhet, latens, genomströmning, resurskostnad, tillgänglighet, integritet och säkerhet. Registrera varje transformation och tröskel så att en oberoende granskare kan reproducera resultatet och skilja bevis från en attraktiv prototyp.
Före lansering, tilldela myndighet för release, undantag, förändringar, återgång och pensionering. Använd en stegvis utrullning, bevara en säker återgång och verifiera övervakning med avsiktligt injicerade fel. Operativ telemetri bör avslöja indata kvalitet, utdata beteende, modell‑ eller regelversion, beroendehälsa, mänskliga överskrivningar och bekräftade resultat utan att samla in onödig känslig data. Definiera larmtrösklar och en ansvarig för svar, granska sedan verkliga bevis efter implementering snarare än att anta att offline‑prestanda kvarstår. Omvärdera när datakällor, användare, modeller, leverantörer, policyer, hårdvara eller mål förändras. Ett underhållet system kräver också dokumenterad återställning, incidentlärande, raderings‑ och behållningsprocedurer samt en tydlig punkt då det ska inaktiveras eller ersättas.
Vanliga frågor
Simmar nanobotar redan genom patienter?
Små läkemedelsleveranspartiklar och viss mikroenhetsforskning finns, men allmänna autonoma nanobotar är inte rutinmässig klinisk teknik.
Innehåller nanobotar konventionella datorer?
Vanligtvis inte. På dessa skalor är styrning vanligtvis extern eller uppstår ur material, kemiskt eller molekylärt beteende snarare än en miniatyr‑CPU och batteri.
Primära referenser