Grunderna i AI
Hur fungerar bildklassificering?

 Lägg till Unite.AI bland dina föredragna källor på Google
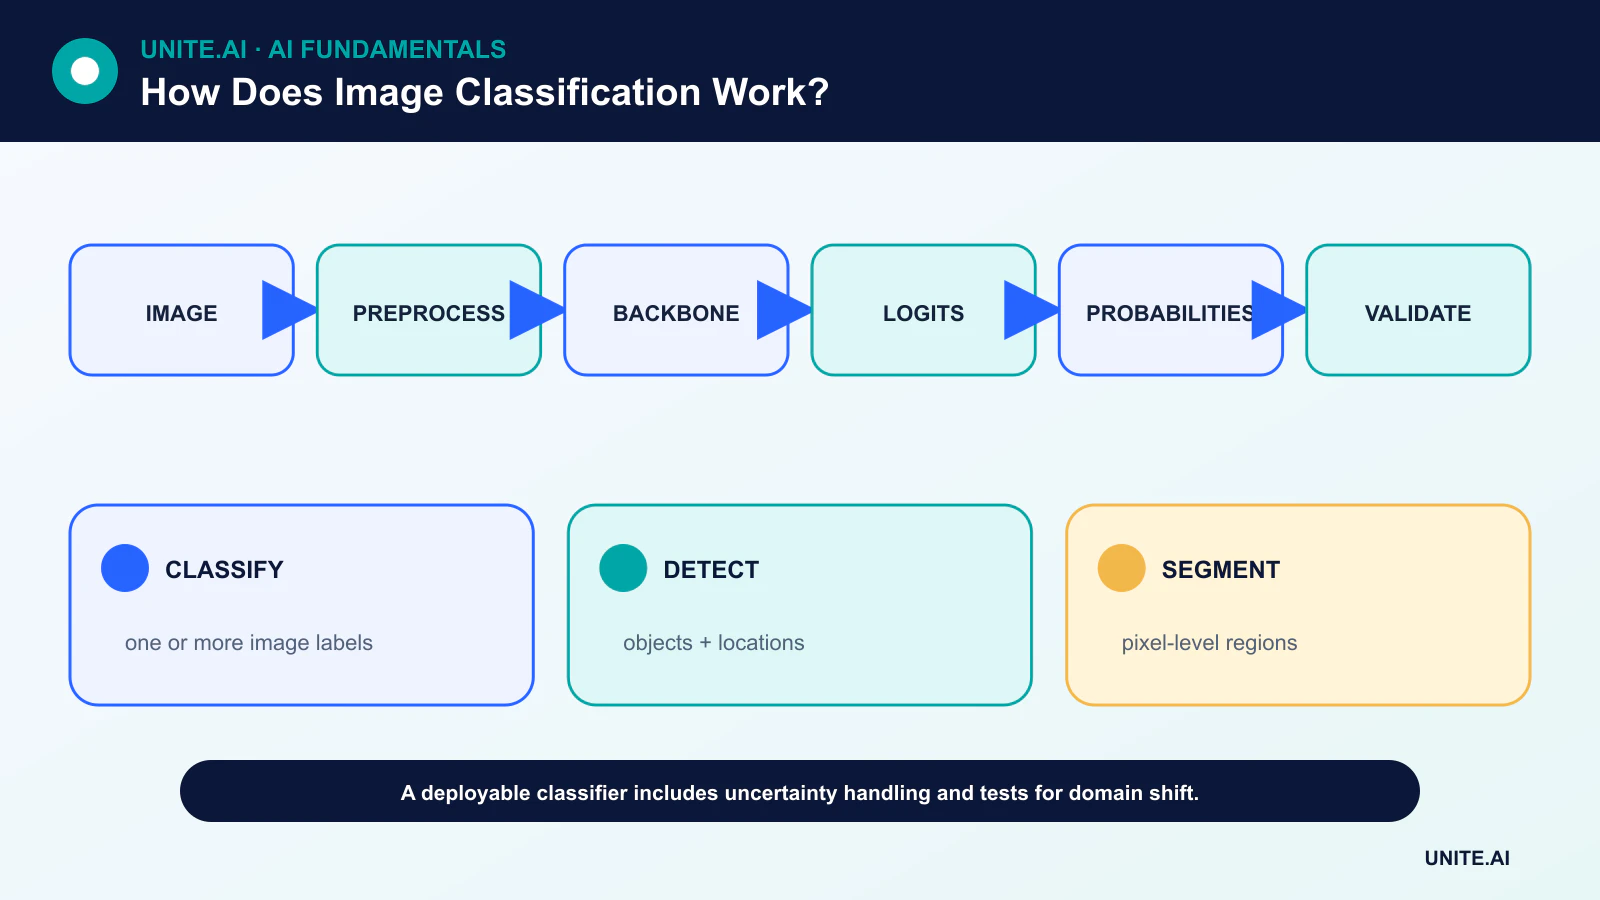
Bildklassificering förutsäger en etikett för en hel bild. Den svarar på frågor som “Vilken produktkategori visas?” eller “Innehåller denna skanning ett mål?” Den lokalisera inte själva varje objekt eller ritar ut dess pixlar.
Moderna system använder vanligtvis konvolutionella neurala nätverk eller vision transformers, ofta initierade med förtränade vikter. Tillförlitlig prestanda beror fortfarande på etiketter, urval, augmentation, kalibrering och testning under verkliga driftsförhållanden.
Viktiga slutsatser
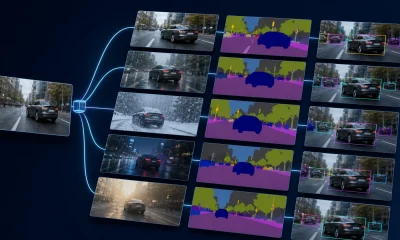
- Klassificering märker hela bilden; detektion ritar objektboxar och segmentering tilldelar pixelnivåregioner.
- Förträning och transferinlärning kan minska datakrav, men domänmissmatch kan eliminera fördelen.
- Den övergripande noggrannheten kan dölja klassobalans, falska genvägar och dålig kalibrering.
- Bildkvalitet, inspelningsenhet, geografi och arbetsflödesförändringar kan alla skapa fördelningsskift.
Från pixlar till poäng
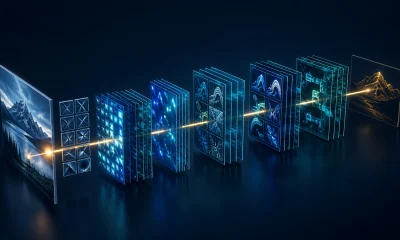
Bilder skalas om eller beskärs, normaliseras och konverteras till tensorer. Dataaugmentation kan tillämpa etikettbevarande transformationer såsom spegling, beskärning eller färgförändringar. En backbone omvandlar pixlar till funktioner; ett klassificeringshuvud producerar logit‑värden som omvandlas till relativa klasspoäng.
Den valda förbehandlingen måste matcha driftsättningen. En centralt beskärning som tar bort det relevanta objektet eller en normaliseringsmissmatch kan försämra prestanda även när de tränade vikterna är oförändrade.
CNN:er och vision transformers
Konvolutionella neurala nätverk använder lokala filter och delade vikter för att bygga rumsliga funktioner. Residuala anslutningar gjorde mycket djupa CNN:er enklare att optimera. Vision transformers delar en bild i patchar och använder uppmärksamhet för att modellera relationerna mellan dem.
Arkitektursjämförelser bör kontrollera träningsdata, augmentation, beräkningskapacitet och upplösning. Den bästa modellen på ett offentligt benchmark är kanske inte den bästa för en edge‑enhet, liten dataset eller krav på förklarbarhet.
Transferinlärning och datadesign
Transferinlärning börjar med vikter tränade på en större källdataset. Ett team kan frysa backbone, finjustera senare lager eller uppdatera hela modellen. Finjustering kräver vanligtvis en lägre inlärningshastighet och ett valideringsset som är säkert mot läckage.
Etiketter bör beskriva vad som är synligt härledbart. Om en diagnos beror på patienthistorik som inte finns i bilden, kan klassificeraren inte lära sig hela den kliniska beslutsprocessen. Dubbletter, ramar från en video och bilder från samma subjekt måste ligga i samma delning.
Mått, osäkerhet och genvägar
Top‑1‑noggrannhet kräver att den högst rankade klassen är korrekt; top‑k‑noggrannhet accepterar den korrekta klassen bland de k högst rankade. Precision, återkallelse per klass och en förvirringsmatris avslöjar ojämna fel.
Modeller kan utnyttja bakgrunder, vattenstämplar, inspelningsutrustning eller inramning istället för det avsedda objektet. Kontrafaktiska tester, subgruppsanalys och salienstyverktyg kan hjälpa att upptäcka genvägar, men en förklarings‑värmekarta är inte ett bevis på kausal resonemang.
Övervakning vid driftsättning
Produktionskontroller bör omfatta korrupta filer, oväntade dimensioner, suddighet, belysning, kameramodeller och nya klasser. Tillförlitlighet bör kalibreras på data som liknar driftsättningen, och input utanför omfånget bör avvisas eller granskas.
Övervakning av försenade etiketter och förändringar i felkostnad är avgörande. En modell som verkar stabil utifrån indata‑statistik kan ändå misslyckas om förhållandet mellan pixlar och etiketter förändras.
Bygga ett dataset för bildklassificering
Bildklassificering tilldelar en eller flera etiketter till en hel bild. Den skiljer sig från detektion, som lokalisera objekt, och segmentering, som märker pixlar. Definiera klassomfång, hierarki, flertaggsregler, bakgrunds‑ eller okända kategorier, och vilken evidens som måste vara synlig. Samla in driftsrepresentativa kameror, platser, belysning, synvinklar, avstånd och subjekt. Dela upp efter subjekt, scen, session eller källa innan augmentation; intilliggande videoramar eller duplicerade produktbilder över partitioner orsakar allvarlig läckage.
Annoteringsinstruktioner bör omfatta ocklusion, tvetydiga objekt, flera klasser, låg kvalitet och avstående. Mäta överensstämmelse och granska systematiska meningsskiljaktigheter. Klassbalans ensam garanterar inte täckning: en sjukdomsklass kan innehålla en enhet eller en viltklass en bakgrund. Inspektera metadata och nära dubbletter, och behåll ett skyddat testset från oberoende insamling. Syntetiska data och webbsökning kan öka variationen men introducera licens‑, ursprungs‑, stil‑ och etikettproblem som måste mätas på verkliga bilder.
Modeller, träning och utvärdering
Klassiska metoder kombinerar konstruerade deskriptörer med en klassificerare; moderna system använder konvolutionella nätverk eller vision transformers, ofta via transferinlärning. Val av storleksändring och beskärning avgör vilken information som bevaras. Augmentation bör spegla giltig variation och bevara etiketter. Optimera en uppgiftsanpassad förlust, hantera obalans genom viktning eller provtagning noggrant, och välj kontrollpunkter på valideringsdata. Jämför med en enkel baslinje och avlägsna augmentation, upplösning och förtränad initiering för att förstå var vinsterna kommer från.
Rapportera precision, återkallelse, F1, förvirring, top‑k‑noggrannhet när relevant, kalibrering och prestanda per förhållande. Testa suddighet, komprimering, belysning, beskärning, ocklusion, enhet och indata utan stöd för någon klass. Tillförlitlighetströsklar kan dirigera osäkra fall till granskning; softmax‑sannolikhet garanterar inte förtroende, särskilt vid skift. Kontrafaktiska bakgrunder och ocklusions‑tester avslöjar genvägsinlärning. För säkerhetskritiska tillämpningar, utvärdera värsta fall‑fel och konsekvenserna av falska positiva och negativa.
Driftsättning och övervakning
Packa ihop avkodning, färgkonvertering, orientering, normalisering, modell och etikettkarta. Validera den exporterade eller kvantiserade artefakten på mål‑enheter och mät end‑to‑end‑latens, minne, strömförbrukning och genomströmning. Övervaka bildkvalitet, in‑ och utdatafördelningar, kalibrering, bekräftade etiketter och sensors hälsa. Minimera och säkra bildlagring, särskilt för ansikten, platser och förbipasserande. Tillhandahåll en reservlösning för korrupta eller utanför omfånget‑indata och återställ modellversioner. Klassificering svarar på den definierade bildnivå‑frågan; den bör inte utsträckas till stödjande lokalisering, identitet eller avsiktsanspråk.
Arbetsexempel: klassificering av återvinningsmaterial
En anläggning fotograferar föremål på ett transportband och märker materialklass, förorening och okänt. Bilderna delas upp efter insamlingsdag och objektbatch, med belysning, våta ytor, skrynklor, överlappning och tomma band. En liten CNN och en förtränad modell jämförs med färg‑ och formregler. Återkallelse per klass, felaktig sortering, kalibrering, genomströmning och resultat per kamera och materialförhållande styr urvalet.
Produktionspipeline verifierar kamerans exponering och bandets timing, och skickar sedan osäkra föremål till ett generellt flöde istället för att tvinga en klass. Kvantiserad inferens valideras på exakt hårdvara. Övervakning spårar indata‑kvalitet, klassfrekvenser, avslag och provade manuella granskningar; ny förpackning utlöser en granskad datauppdatering. Modellen styr en begränsad sorteringsmaskin med fysiska skydd, och sensor‑ eller modellfel återför mekanismen till ett säkert läge istället för att tyst felrutta materialet.
Implementeringsbevis och operativ beredskap
Ett produktionsbeslut kräver mer än en lyckad demonstration. Definiera de avsedda användarna, driftsmiljön, indata, utdata, beroenden, ägare och konsekvensen av varje viktig fel. Etablera en reproducerbar baslinje och ett versionerat utvärderingsset innan finjustering. Testa vanliga fall, randvillkor, felaktig eller saknad indata, fördelningsskift, beroendeavbrott, missbruk och de grupper eller miljöer som sannolikt är underrepresenterade. Mät uppgiftens kvalitet tillsammans med kalibrering eller osäkerhet, latens, genomströmning, resurskostnad, tillgänglighet, integritet och säkerhet. Dokumentera varje transformation och tröskel så att en oberoende granskare kan reproducera resultatet och skilja bevis från en attraktiv prototyp.
Före lansering, tilldela ansvar för release, undantag, förändringar, återgång och pensionering. Använd en stegvis utrullning, bevara en säker reservlösning och verifiera övervakning med avsiktligt injicerade fel. Operativ telemetri bör avslöja indata‑kvalitet, utdata‑beteende, modell‑ eller regelversion, beroendehälsa, mänskliga överskrivningar och bekräftade resultat utan att samla in onödig känslig data. Definiera larmtrösklar och en ansvarig för respons, och granska sedan verkliga bevis efter driftsättning istället för att anta att offline‑prestanda kvarstår. Utvärdera igen när datakällor, användare, modeller, leverantörer, policys, hårdvara eller mål förändras. Ett underhållet system behöver också dokumenterade återställnings‑, incident‑lärande‑, raderings‑ och lagringsprocedurer samt en tydlig punkt där det ska inaktiveras eller ersättas.
Vanliga frågor
Kan en bildklassificerare identifiera flera objekt?
En flertaggs‑klassificerare kan ange vilka kategorier som finns, men den lokaliserar inte enskilda instanser. Objekt‑detektion behövs för boxar eller räknande.
Varför kan en modell misslyckas på foton som ser normala ut för en människa?
Den kan förlita sig på inspelningsartefakter, texturer eller korrelationer som har förändrats. Små skillnader i förbehandling och domänskift kan också påverka inlärda funktioner.
Primära referenser