
Robotică și IA fizică
Revoluționarea explorării subacvatice: Pleobot-ul de la Universitatea Brown descoperă secretele oceanelor

 Adaugă Unite.AI la sursele tale preferate pe Google
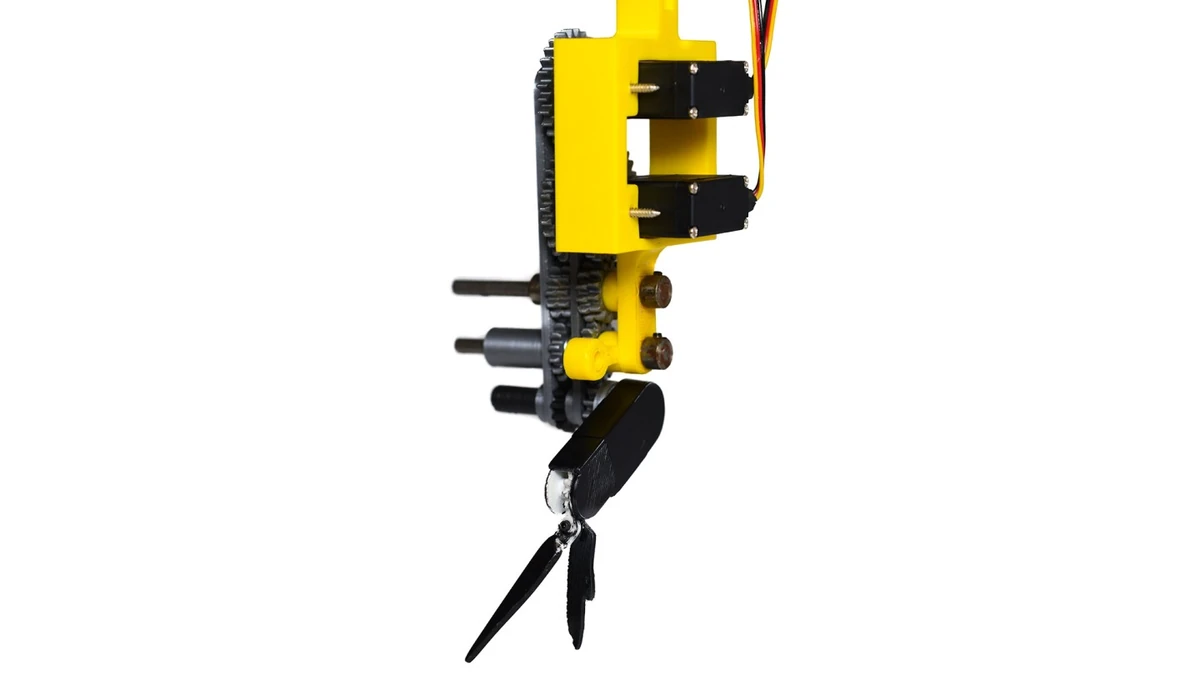
Imaginați-vă o rețea sofisticată de roboți interconectați, autodirecționați, care operează în armonie, ca un balet acvatic complex, navigând prin adâncurile întunecate ale oceanelor, efectuând investigații științifice detaliate și misiuni de căutare și salvare de înaltă prioritate. Această viziune futuristă se apropie de realitate, mulțumită cercetătorilor de la Universitatea Brown, care sunt pionieri în dezvoltarea unui nou tip de roboți de navigație subacvatică. O astfel de platformă robotică, numită Pleobot, este steaua studiului lor recent publicat în Scientific Reports.
Krill-ul, acei crustacei mici care servesc ca o parte crucială a ecosistemelor marine, sunt înotători extraordinari cu capacități excepționale de manevrabilitate, accelerație și virare. Abilitățile lor remarcabile au inspirat cercetătorii de la Universitatea Brown să dezvolte Pleobot – o platformă robotică alcătuită din trei secțiuni articulate care imită stilul de înot metacronal caracteristic krill-ului.
“Pleobot ne permite o rezoluție și un control fără precedent pentru a investiga toate aspectele înotului similar krill-ului, care îi ajută să exceleze în manevrarea subacvatică”, spune Sara Oliveira Santos, candidat la doctorat la Școala de Inginerie a Universității Brown și autorul principal al studiului.
Echipa de cercetare își propune să utilizeze Pleobot ca un instrument cuprinzător pentru a înțelege înotul similar krill-ului și a valorifica potențialul a 100 de milioane de ani de evoluție pentru a proiecta roboți mai buni pentru navigația oceanelor.
Mecanica Pleobot-ului: Emularea minunilor înotului krill-ului
Proiectul Pleobot este o colaborare internațională între Universitatea Brown și Universidad Nacional Autónoma de México. Împreună, ei descifrează misterele modului în care krill-ul, cunoscut ca înotător metacronal, navighează prin medii marine complexe și efectuează migrații verticale uriașe de peste 1.000 de metri de două ori pe zi – echivalentul a trei clădiri Empire State suprapuse.
“Avem imagini ale mecanismelor pe care le folosesc pentru a înota eficient, dar nu avem date cuprinzătoare”, explică Nils Tack, asociat postdoctoral în laboratorul Wilhelmus de la Universitatea Brown.
Echipa a construit și programat Pleobot pentru a emula exact mișcările picioarelor krill-ului și a modifica forma apendicelor, oferind o înțelegere nouă și mai profundă a interacțiunilor fluid-structură la nivelul apendicelor.
Pionieratul viitorului vehiculelor subacvatice autonome
Conform cercetătorilor, tehnica de înot metacronal permite krill-ului să manevreze remarcabil de bine, afișând o mișcare secvențială a picioarelor folosite la înot într-o mișcare valurită. Cercetătorii cred că această caracteristică ar putea fi încorporată în viitoare sisteme de roiuri de roboți care pot fi desfășurate în teren. Monica Martinez Wilhelmus, asistent profesor de inginerie la Universitatea Brown, afirmă: “Fiind capabili să înțelegem interacțiunile fluid-structură la nivelul apendicelor, vom putea lua decizii informate despre proiectele viitoare”.
Aceste viitoare roiuri de roboți ar putea cartografia oceanelor Pământului, ar putea participa la misiuni extinse de căutare și recuperare sau ar putea explora oceanele sateliților naturali din sistemul nostru solar, cum ar fi Europa. Wilhelmus adaugă: “Agregările de krill sunt un exemplu excelent de roiuri în natură… Acest studiu este punctul de plecare pentru obiectivul nostru de cercetare pe termen lung: dezvoltarea următoarea generație de vehicule subacvatice autonome de detectare”.
Importanța proiectării Pleobot-ului
Construcția Pleobot-ului implică o echipă multidisciplinară specializată în mecanica fluidelor, biologie și mecatronică. Componentele sale principale constau în piese imprimabile 3D, iar proiectul este open source. Cercetătorii au reprodus mișcarea de deschidere și închidere a înotătoarelor biramate ale krill-ului, considerată a fi o premieră pentru o astfel de platformă. Modelul este construit la o scară de zece ori mai mare decât krill-ul, care sunt de obicei de mărimea unei agrafe, permițând o observare și analiză mai precisă.
“În studiul publicat, descoperim răspunsul la unul dintre numeroasele mecanisme necunoscute ale înotului krill-ului: cum generează portanță pentru a nu se scufunda în timp ce înoată înainte”, spune Oliveira Santos. “Am putut descoperi acest mecanism folosind robotul”, adaugă Yunxing Su, asociat postdoctoral în laborator. Ei au descoperit că o regiune de joasă presiune de pe partea din spate a picioarelor de înot contribuie la creșterea forței de portanță în timpul fazei propulsive a picioarelor mobile, o descoperire crucială pentru înțelegerea și reproducerea înotului eficient al krill-ului.
Lucrarea pionieră a echipei de la Universitatea Brown cu Pleobot marchează un salt semnificativ înainte în căutarea de a dezvolta următoarea generație de vehicule subacvatice autonome de detectare. Posibilitățile par la fel de vaste ca oceanele pe care acești roboți sunt destinați să le exploreze.



