Robotică și IA fizică
Cercetătorii pot controla și reconfigura în mod remoto roboți moi

 Adaugă Unite.AI la sursele tale preferate pe Google
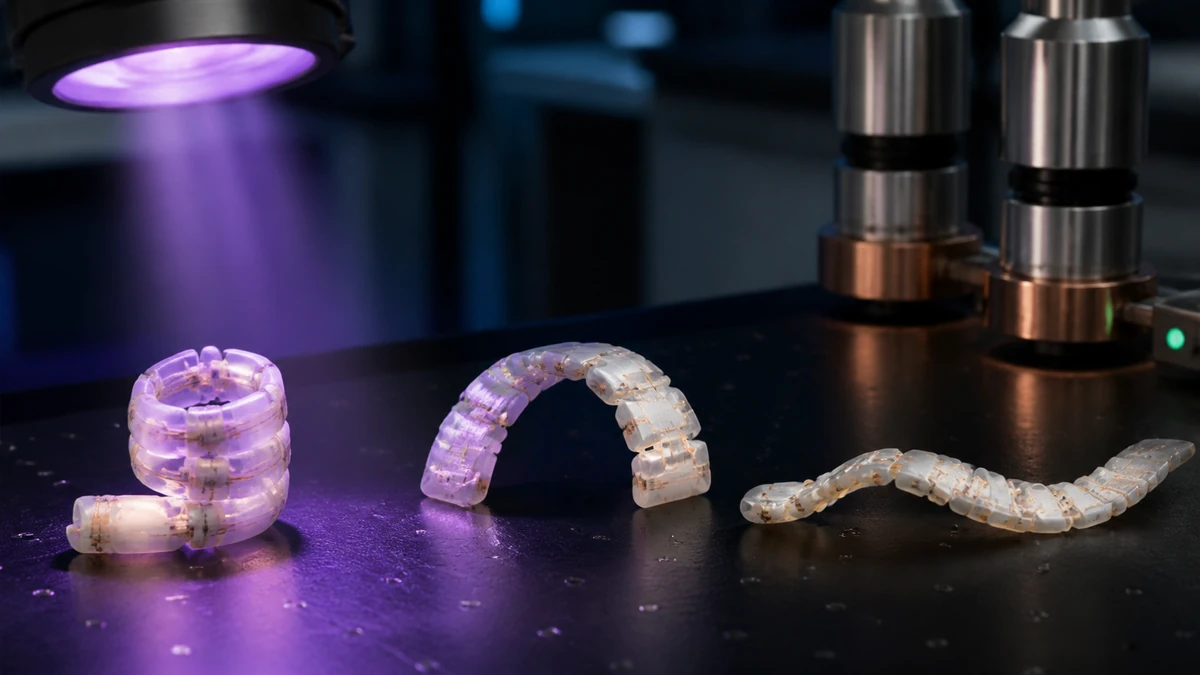
Cercetătorii de la Universitatea de Stat din Carolina de Nord și Universitatea Elon au dezvoltat o nouă tehnică pentru a controla și reconfigura în mod remoto roboți moi. Ei au reușit să controleze roboții, să îi blocheze într-o poziție și să îi reconfigureze astfel încât să poată lua forme diferite. Echipa de cercetători a putut dezvolta această tehnică cu ajutorul luminii și al câmpurilor magnetice.
Joe Tracy, unul dintre profesorii de știință a materialelor și inginerie la NC State și autor al lucrării despre noua cercetare, a vorbit despre dezvoltări.
“Suntem deosebit de entuziasmați de reconfigurabilitate”, a spus el. „Prin ingineria proprietăților materialului, putem controla mișcarea robotului moale în mod remoto; putem face ca el să mențină o formă dată; putem apoi returna robotul la forma sa originală sau să modificăm mișcarea lui; și putem face toate aceste lucruri în mod repetat. Toate aceste lucruri sunt valoroase, în ceea ce privește utilitatea acestei tehnologii în domeniul biomedical sau aerospațial.”
Roboții moi utilizați de cercetători au fost creați dintr-un polimer încorporat cu particule magnetice de fier. De obicei, acest tip de material nu este flexibil și rămâne în forma sa. Ceea ce este diferit despre materialul utilizat de cercetători este că, atunci când l-au încălzit folosind lumina de la un diod emitor de lumină (LED), polimerul a devenit maleabil.
Cercetătorii au utilizat apoi un câmp magnetic pentru a schimba și controla forma robotului moale în mod remoto. Odată ce robotul a fost în forma dorită, ei au îndepărtat lumina LED. Odată ce lumina a fost îndepărtată, robotul a devenit rigid din nou. De data aceasta, el era în noua formă. Lumina LED a fost reaplicată, iar ei au îndepărtat câmpul magnetic. În acel moment, roboții moi au putut returna la forma lor originală. Dacă nu doreau ca robotul să returneze la forma sa originală, puteau reaplica lumina și utiliza câmpul magnetic pentru a crea forme și mai multe.
Acești roboți moi maleabili au potențialul de a fi utilizați pentru multe lucruri diferite. Cercetătorii au putut utiliza roboții pentru a ridica și transporta obiecte, iar ei au fost utilizați și ca cantilever.
Jessica Liu, primul autor al lucrării, a vorbit despre noua tehnică.
“Nu suntem limitați la configurații binare, cum ar fi un grabber care este deschis sau închis”, a spus ea. „Putem controla lumina pentru a asigura că un robot va menține forma sa la orice punct.”
Cercetătorii au creat, de asemenea, un model computațional. Acesta poate fi utilizat pentru a crea un proces de proiectare mai rapid și mai eficient pentru roboții moi. Ei pot ajusta forma robotului, grosimea polimerului, cantitatea de particule de fier din polimer și mărimea și direcția câmpului magnetic. Toate acestea pot fi făcute înainte de a construi prototipul.
“Următorii pași includ optimizarea polimerului pentru diferite aplicații”, a spus Joe Tracy. „De exemplu, ingineria polimerilor care răspund la temperaturi diferite pentru a satisface aplicațiile specifice.”
Lucrarea cercetătorilor a fost publicată în revista Science Advances. Este intitulată „Reconfigurarea controlată fototermic și magnetică a compozitelor de polimer pentru roboți moi.”
Coautorii includ Jonathan Gillen, fost student universitar la NC State; Sumeet Mishra, fost student doctorand la NC State; și Benjamin Evans, profesor asociat de fizică la Universitatea Elon.