
Robotică și IA fizică
Braț Robotic Flexibil Ghidat de Ochelari AR

 Adaugă Unite.AI la sursele tale preferate pe Google
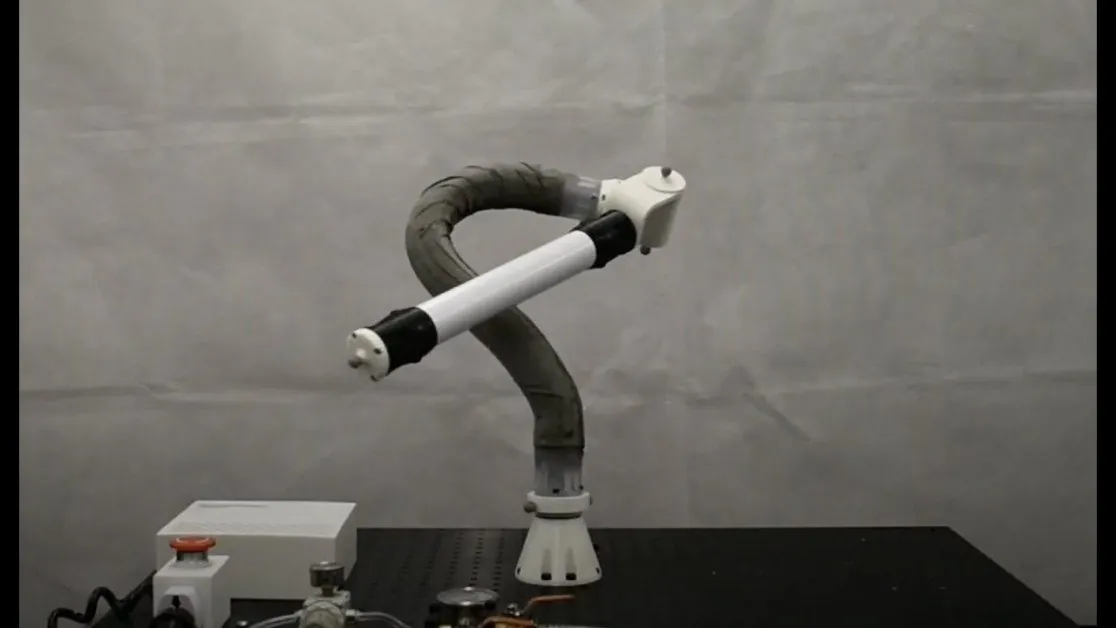
Cercetătorii de la Imperial College London au creat un braț robotic flexibil care poate fi ghidat de o persoană care folosește ochelari de realitate augmentată (AR). Brațul robotic foarte personalizabil poate fi răsucit și întors în toate direcțiile și poate fi utilizat în domenii precum întreținerea navei spațiale, producție și reabilitare după accidentări.
Oamenii pot îndoi manual brațul robotului în forma dorită pentru fiecare sarcină, și acest lucru este posibil datorită straturilor de foi de mylar situate în interior. Fiecare dintre aceste foi de mylar alunecă una peste alta și poate fi blocată în poziție. Cu toate acestea, unii utilizatori au dificultăți în a îndoi robotul fără îndrumare.
Implementarea Tehnologiei AR
Pentru a depăși unele dintre aceste provocări, echipa de cercetători de la Laboratorul REDS (Robotică: Inginerie, Design și Știință) de la Imperial a proiectat sistemul astfel încât utilizatorii să poată să se bazeze pe AR pentru a configura robotul. Cu ochelari de realitate mixtă și camere de urmărire a mișcării, utilizatorii sunt prezenți cu șabloane și proiecte care sunt suprapuse peste mediul real. Brațul robotului poate fi ajustat pentru a se potrivi cu șablonul. Pentru a face lucrurile și mai ușoare, șablonul devine verde atunci când se realizează o configurare reușită, și robotul se blochează în poziție.
Dr. Nicolas Rojas de la Școala de Inginerie a Designului Dyson de la Imperial este autorul principal al articolului de cercetare.
“Una dintre principalele probleme în ajustarea acestor roboți este precizia în noua poziție. Noi, oamenii, nu suntem foarte buni în a ne asigura că noua poziție corespunde șablonului, ceea ce ne-a determinat să căutăm ajutorul AR”, a spus Dr. Rojas.
“Am demonstrat că AR poate simplifica lucrul alături de robotul nostru maleabil. Abordarea oferă utilizatorilor o gamă largă de poziții ușor de creat pentru robot, pentru toate tipurile de aplicații, fără a necesita atât de multă expertiză tehnică.”
Testarea și Aplicarea Sistemului
Sistemul a fost testat pe cinci bărbați cu vârsta cuprinsă între 20-26 de ani, cu experiență în robotică. Cu toate acestea, nu aveau experiență în manipularea roboților maleabili. Conform articolului publicat, aceștia au reușit să ajusteze cu succes și cu precizie robotul cu noul sistem.
Există multe aplicații pentru un sistem de acest fel, cum ar fi producția și întreținerea vehiculelor. Greutatea redusă a brațului îl face deosebit de potrivit pentru întreținerea navei spațiale, iar blândețea lui îl face potrivit pentru reabilitarea după accidentări.
Cercetătorii PhD Alex Ranne și Angus Clark sunt co-autori principali ai articolului de cercetare.
“În multe feluri, poate fi văzut ca un braț detașat, flexibil, al treilea. Ar putea ajuta în multe situații în care un braț suplimentar ar fi de ajutor și ar putea să împartă sarcina de lucru”, au spus cei doi.
Cercetătorii vor continua să lucreze la îmbunătățirea robotului și a AR, și vor încerca să introducă elemente de atingere și sunet pentru a crește precizia robotului. Un alt obiectiv major este să consolideze roboții, deoarece aceștia devin mai puțin rigizi atunci când sunt blocați în poziție. Aceste caracteristici ar putea afecta atât precizia, cât și acuratețea.


