
Robotikk og fysisk AI
WiFi hjelper roboter med å navigere i innendørs miljøer

 Legg til Unite.AI blant dine foretrukne kilder på Google
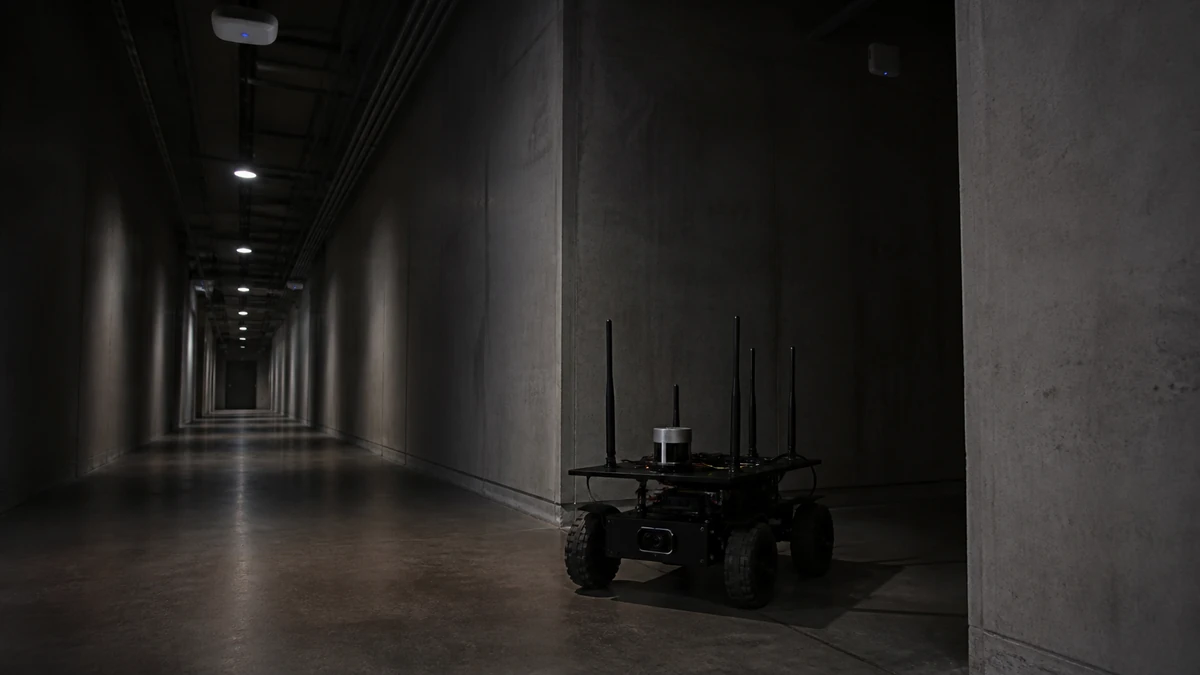
Ingeniører ved University of California San Diego har utviklet en rimelig teknologi med lavt strømforbruk som hjelper roboter med å kartlegge innendørs miljøer. Systemet hjelper robotene med å navigere selv når det er lavt lys eller ingen gjenkjennelige landemerker eller trekk.
Forskergruppen tilhører Wireless Communication Sensing and Networking Group, som ledes av UC San Diego-elektro- og datateknologi-professoren Dinesh Bharadia. Det vil bli presentert på 2022 International Conference on Robotics and Automation (ICRA) i Philadelphia, som går fra 23. til 27. mai.
Forskningen ble publisert i IEEE Robotics and Automation.
En helt ny tilnærming
Den nylig utviklede teknologien har sensorer som avhenger av WiFi-signaler for å aktivere roboten til å kartlegge miljøet og banen. Systemet er en helt ny tilnærming for innendørs robotnavigasjon, og det er unikt i forhold til tidligere metoder som bruker optiske lysensorer som kameraer og LiDARer.
“WiFi”-sensorene bruker radiofrekvenssignaler i stedet for lys eller visuelle hint for å se, noe som gjør dem i stand til å fungere bedre i miljøer hvor kameraer og LiDARer har problemer. Disse typene miljøer er vanligvis lavt lys, skiftende lys og repetitive miljøer som lange korridorer.
Alternativ til LiDARer
WiFi hjelper teknologien med å oppnå status som et økonomisk alternativ til LiDARer, som er dyre og krever mye strøm.
“Vi er omgitt av trådløse signaler nesten overalt vi går. Skjønnheten i dette arbeidet er at vi kan bruke disse hverdagsignalene til å gjøre innendørs lokaliserings- og kartlegging med roboter,” sa Bharadia.
Aditya Arun er en doktorgradsstudent i elektro- og datateknikk i Bharadias laboratorium og første forfatter av studien.
Forskerne bygde prototype-systemet med standard maskinvare. Det består av en robot utstyrt med WiFi-sensorer bygget fra kommersielt tilgjengelige WiFi-sendere og -mottakere. Disse WiFi-sensorene sender og mottar trådløse signaler til og fra WiFi-tilgangspunkter i miljøet, og denne kommunikasjonen er det som gjør det mulig for roboten å kartlegge sin plassering og bevegelsesretning.
Roshan Ayyalasomayajula er også en doktorgradsstudent i elektro- og datateknikk i Bharadias laboratorium, samt medforfatter av studien.
“Denne toveiskommunikasjonen skjer allerede mellom mobile enheter som din telefon og WiFi-tilgangspunkter hele tiden — den forteller deg bare ikke hvor du er,” sa Ayyalasomayajula. “Vår teknologi utnytter denne kommunikasjonen til å utføre lokalisering og kartlegging i et ukjent miljø.”
WiFi-sensorene er først uvitende om robotens plassering og hvor WiFi-tilgangspunktene er i miljøet. Mens roboten beveger seg, kaller sensorene ut tilgangspunktene og lytter på svarene, som deretter brukes som landemerker.
Hvert innkommende og utgående trådløse signal bærer sin egen unike fysiske informasjon som kan brukes til å identifisere hvor robotene og tilgangspunktene er i forhold til hverandre. Algoritmene gjør det mulig for WiFi-sensorene å trekke ut denne informasjonen og gjøre disse beregningene. Sensorene fortsetter å plukke opp mer informasjon og kan til slutt finne ut hvor roboten er på vei.
Teknologien ble testet på en etasje i en kontorbygning, hvor flere tilgangspunkter var plassert rundt om i rommet. En robot ble deretter utstyrt med WiFi-sensorene, samt et kamera og en LiDAR for å utføre målinger til sammenligning. Teamet kontrollerte roboten og lot den reise flere ganger rundt på etasjen. Den svingte også rundt hjørner og gikk ned lange og smale korridorer med sterkt og svakt belyste rom.
Testene viste at nøyaktigheten av lokaliserings- og kartlegging som ble levert av WiFi-sensorene var på linje med den som ble levert av kommersielle kamera- og LiDAR-sensorer.
“Vi kan bruke WiFi-signaler, som i praksis er gratis, til å gjøre robust og pålitelig sansing i visuelt utfordrende miljøer,” sa Arun. “WiFi-sansing kunne potensielt erstatte dyre LiDARer og supplere andre lavkostnadsensorer som kameraer i disse scenariene.”
Teamet vil nå jobbe med å kombinere WiFi-sensorer og kameraer for å utvikle en enda mer komplett kartleggingsteknologi.



