Robotikk og fysisk AI
Forskere kan fjernstyre og omkonfigurere myke roboter

 Legg til Unite.AI blant dine foretrukne kilder på Google
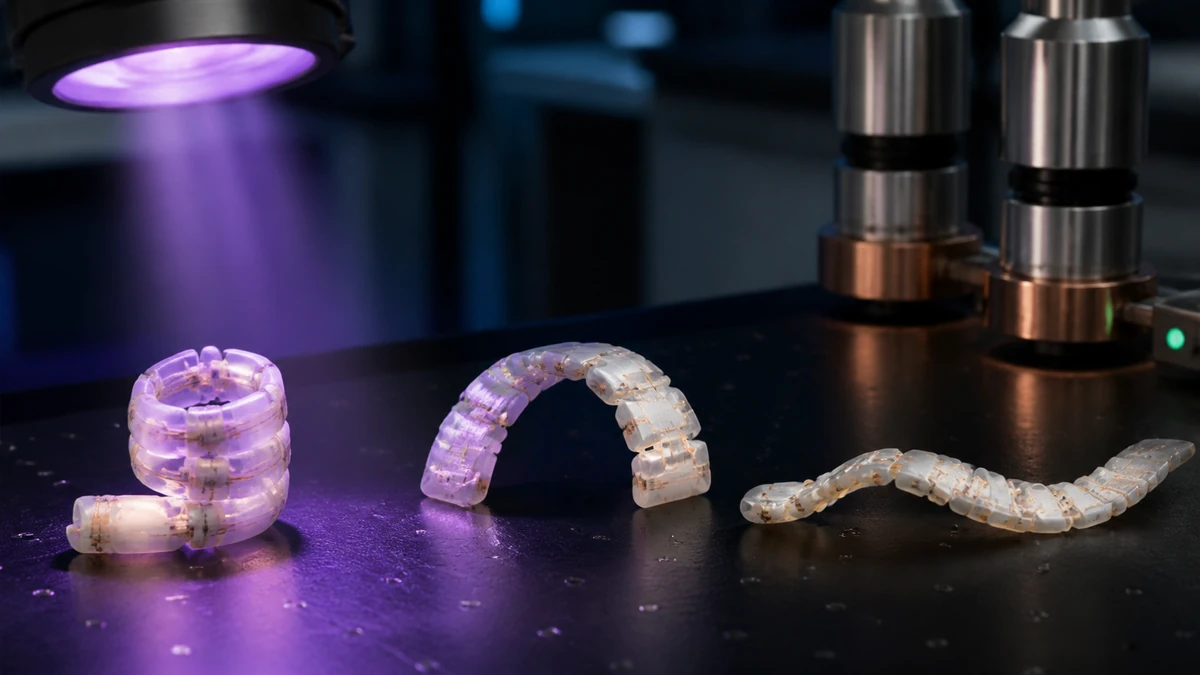
Forskere fra North Carolina State University og Elon University har utviklet en ny teknikk for å fjernstyre og omkonfigurere myke roboter. De kunne kontrollere robotene, låse dem i én posisjon og omkonfigurere dem så de kunne bli forskjellige former. Forskerlaget kunne utvikle dette med hjelp av lys og magnetfelt.
Joe Tracy, en av professorerne i materialevitenskap og ingeniørkunst ved NC State og en av forfatterne av artikkelen om den nye forskningen, snakket om utviklingen.
“Vi er spesielt begeistret for omkonfigurasjonen,” sa han. “Ved å konstruere materialets egenskaper, kan vi kontrollere den myke robotens bevegelse på avstand; vi kan få den til å holde en gitt form; vi kan så returnere roboten til sin opprinnelige form eller videre modifisere dens bevegelse; og vi kan gjøre dette gjentatte ganger. Alle disse tingene er verdifulle, når det gjelder denne teknologiens nytte i biomedisinsk eller romfart.”
De myke robotene som forskerne brukte, ble laget av polymer som var innlejret med magnetiske jernmikropartikler. Vanligvis er ikke dette materialet fleksibelt, og det holder sin form. Hva som er forskjellig med materialet som forskerne brukte, er at når de varmet det opp ved å bruke lys fra en lysdiod (LED), ble polymeren formbar.
Forskerne brukte så et magnetfelt for å fjernstyre og kontrollere formen på de myke robotene. Når roboten var i den formen forskerne ønsket, fjernet de LED-lyset. Når lyset var fjernet, ble roboten stiv igjen. Denne gangen var den i den nye formen. LED-lyset ble så påsatt igjen, og de fjernet magnetfeltet. På det tidspunktet kunne de myke robotene returnere til sin opprinnelige form. Hvis de ikke ønsket at roboten skulle returnere til sin opprinnelige form, kunne de påsatt lyset igjen og bruke magnetfeltet for å skape enda flere former.
Disse myke, formbare robotene har potensialet til å bli brukt til mange forskjellige ting. Forskerne kunne bruke dem til å løfte og transportere objekter, og de ble også brukt som konsoller.
Jessica Liu, den første forfatteren av artikkelen, snakket om den nye teknikken.
“Vi er ikke begrenset til binære konfigurasjoner, som en griper som er åpen eller lukket,” sa hun. “Vi kan kontrollere lyset for å sikre at en robot vil holde sin form på et hvilket som helst tidspunkt.”
Forskerne skapte også en beregningsmodell. Denne kan brukes for å skape en raskere og mer effektiv prosess for å designe myke roboter. De kan justere robotens form, polymeretykkelse, mengde jernmikropartikler i polymeren og størrelsen og retningen på magnetfeltet. Dette kan alle gjøres før de konstruerer prototypen.
“Neste skritt inkluderer å optimere polymeren for forskjellige anvendelser,” sa Joe Tracy. “For eksempel, å konstruere polymerer som reagerer ved forskjellige temperaturer for å møte bestemte anvendelser.”
Forskergruppens artikkel ble publisert i tidsskriftet Science Advances. Den heter “Photothermally Magnetically Controlled Reconfiguration of Polymer Composites for Soft Robotics.”
Medforfatterne inkluderer Jonathan Gillen, tidligere bachelorstudent ved NC State; Sumeet Mishra, tidligere ph.d.-student ved NC State; og Benjamin Evans, professor i fysikk ved Elon University.