
Intervjuer
Brian Hartzband, president for US Operations, GMEX Robotics – intervjuserie

 Legg til Unite.AI blant dine foretrukne kilder på Google
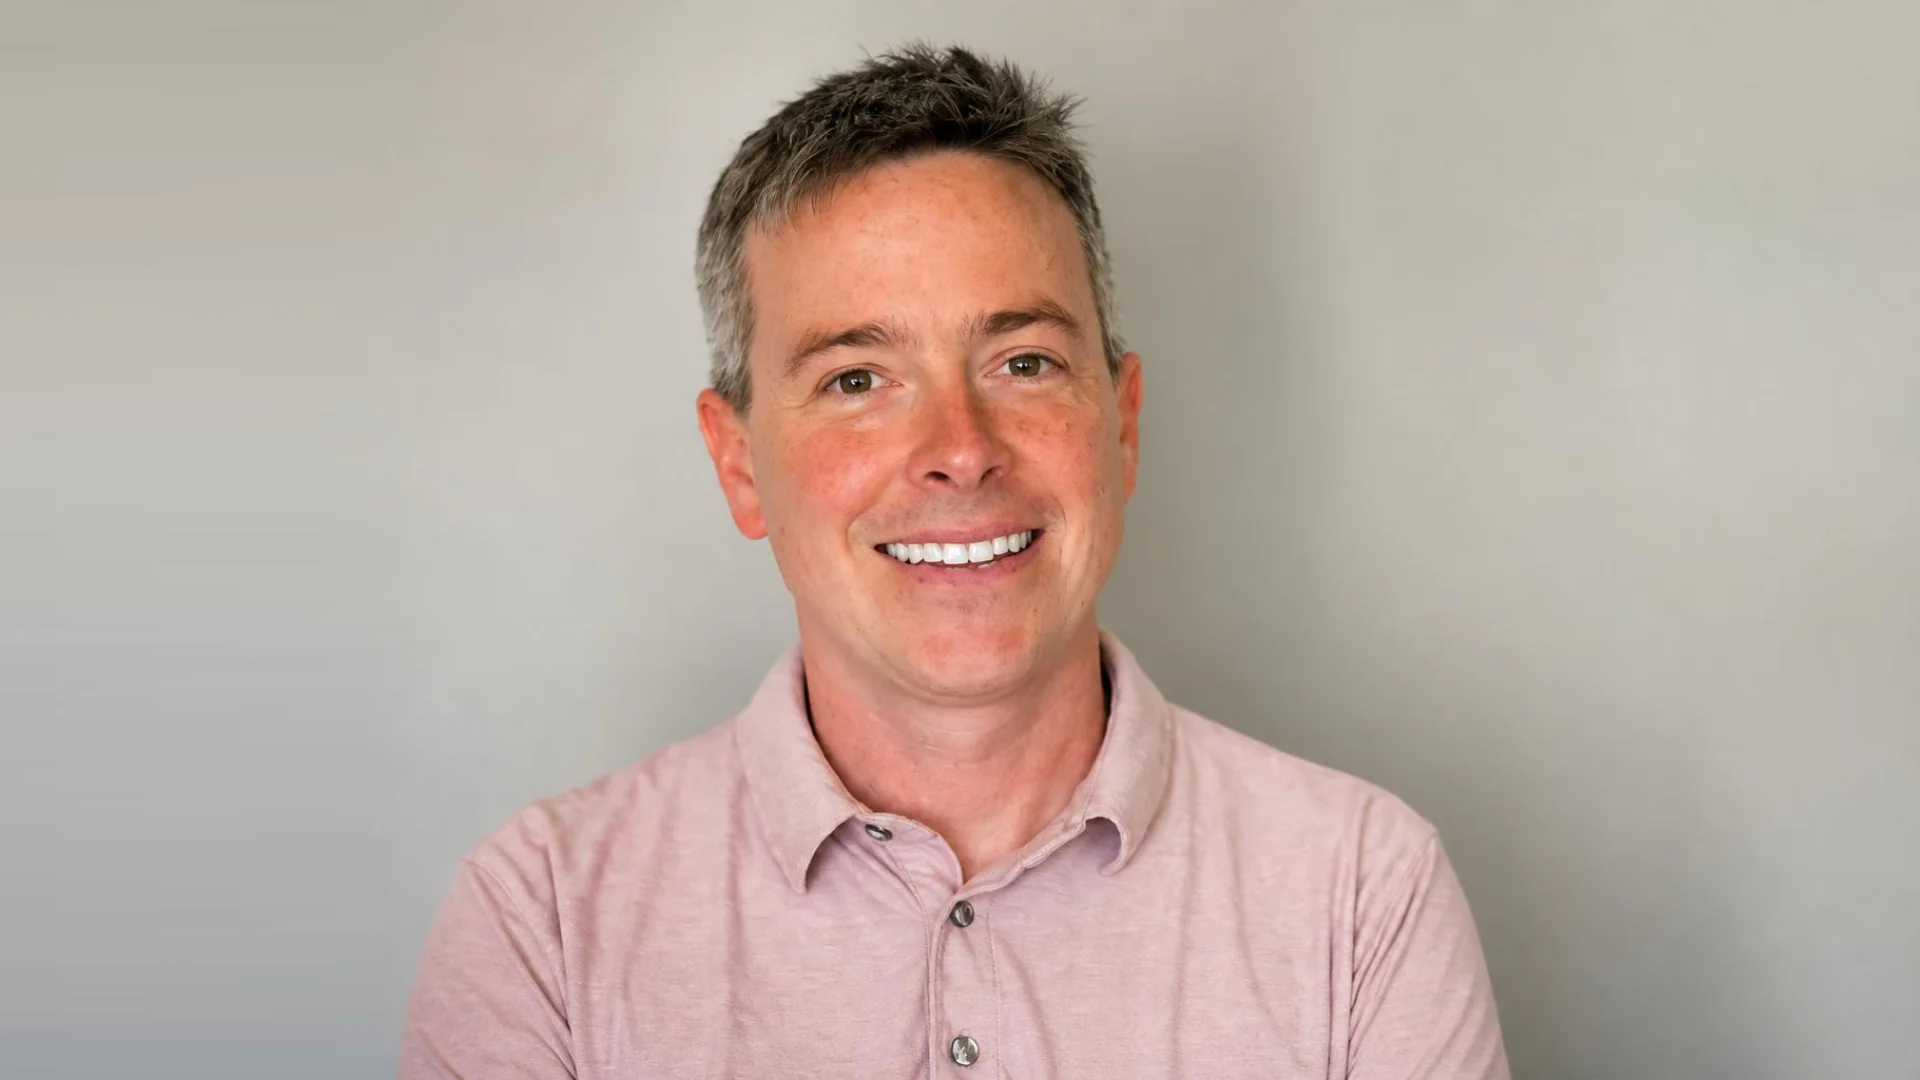
Brian Hartzband, president for US Operations i GMEX Robotics, leder selskapets amerikanske ekspansjon, med fokus på å bygge opp det kommersielle fotavtrykket, utvikle strategiske partnerskap og bringe deres fysiske AI‑ og robotikkplattformer inn i virkelige implementeringer. Før han begynte i GMEX Robotics, tilbrakte Hartzband nesten fire år i TEKsystems i teknisk rekruttering og kontoadministrasjonsroller for offentlige og høyere utdanningskunder. Han var med på å grunnlegge og lede Handcrafted 4 Home, hvor han drev amerikansk markedsutvidelse og partnerskap med store forhandlere og netthandelsplattformer. Tidligere i karrieren arbeidet Hartzband med formuesforvaltning i Merrill Lynch og UBS, hvor han rådgav høyt‑ og ultra‑høyt‑netto‑verdikunder og bidro til å bygge en betydelig internasjonal kundeportefølje.
GMEX Robotics er et Nasdaq-notert fysisk AI‑ og robotikkselskap som utvikler intelligente maskiner for kommersielle miljøer. Tidligere kjent som Fitell Corporation, følger selskapet det de beskriver som en “Terminal + Brain”-tilnærming, der de kombinerer spesialbygd robotikk‑maskinvare med tilpassbare AI‑kapasiteter i stedet for å stole på en fullt vertikalt integrert teknologistabel. Deres første store kommersialiseringsfokus er 2F Culinary AI, en kommersiell kjøkkenrobotikkplattform som inkluderer Bon Vivant 3.0‑ og Max‑systemene, som bruker sensorer, AI‑drevne styringer og programmerbare arbeidsflyter for å automatisere matlaging. GMEX har også identifisert transport og logistikk, industriell automatisering og ressursutvinning som langsiktige ekspansjonsområder. I mars 2026 kunngjorde selskapet en AU$4.2 million‑avtale som dekker minst 50 intelligente kjøkkenrobotikksystemer for en australsk hospitality‑gruppe, etterfulgt av deres første leveringsordre i mai.
Du begynte nylig i GMEX Robotics som president for USA Operations etter en karriere som spenner over finansielle tjenester, entreprenørskap, teknologirekruttering og bedriftsrelasjoner. Hva overbeviste deg om at fysisk AI og robotikk representerte det rette neste kapitlet, og hva er dine prioriteringer når du bygger GMEXs tilstedeværelse i USA?
Jeg så verdien i AI og roboter, spesielt innen sosial intelligens, som skjer akkurat nå. Jeg ønsket å bidra til dette. Det som begeistrer meg med GMEX er Terminal + Brain‑modellen. Vi prøver ikke å gjøre alt selv. Vi bygger maskinvare som er pålitelig og praktisk, og kobler den til AI i verdensklasse. Det er en helt annen tilnærming enn hvordan de fleste robotikkselskaper opererer. Akkurat nå snakker jeg med investorer om hva vi faktisk bygger og etablerer nøkkelpartnerskap i USA. Dette er det rette tidspunktet for dette.
GMEX beskriver sin strategi som et \”Terminal + Brain\”‑økosystem der robotikkmaskinvare kobler den fysiske verden til et AI‑intelligenslag. Kan du forklare hvordan denne arkitekturen fungerer og hva du mener skiller den fra mer vertikalt integrerte tilnærminger innen robotikk?
De fleste robotikkselskaper prøver å bygge alt selv; maskinvaren, programvaren og AI‑en. Det er dyrt og tregt. Vi gjør det annerledes. Terminalen er vår maskinvare. Hjernen er vårt AI‑orchestreringslag, som vi bygger gjennom partnerskap som 247meta. Fordelen er fleksibilitet. Hvis bedre AI blir tilgjengelig, integrerer vi den uten å måtte bygge roboten på nytt. Vi er ikke låst til én løsning. Vi fokuserer på det vi er best på; pålitelig, praktisk maskinvare, og vi samarbeider med AI i verdensklasse i stedet for å prøve å slå alle på teknologisiden alene. Det gir raskere iterasjon, lavere kapitalbehov, og vi beveger oss i takt med AI‑innovasjon, ikke med tidslinjene for mekanisk ingeniørkunst.
GMEX har inngått en avtale om å erverve en innledende eierandel i MediaMeta.ai, hvis teknologi fokuserer på sosial intelligens og modellering av menneskelig atferd. Hva betyr \”sosial intelligens\” i en robots kontekst, og hvilke nye evner kan den låse opp som dagens multimodale AI‑modeller ikke pålitelig kan levere?
Sosial intelligens betyr roboter som tenker på mennesker, ikke bare oppgaver. Dagens AI er sterk på syn, språk og resonnering. Men den er svak på å lese en person, deres emosjonelle tilstand, hva de faktisk trenger, og hvordan man samarbeider med dem i et reelt miljø. Vi signerte en bindende avtale med MediaMeta fordi deres fokus på modellering av menneskelig atferd presist adresserer dette gapet. Det er hvor MediaMetas langsiktige veikart peker, med utvikling av sosial‑intelligens‑AI og atferdsmodellering som et kontekstforståelseslag som etter hvert kan komplementere vårt Terminal + Brain‑økosystem. Avhengig av utvikling, integrasjon og testing, kan disse evnene hjelpe roboter med å tolke kontekst, kommunikasjonsmønstre og menneskelig intensjon, noe som er forskjellen mellom en robot som fullfører en oppgave og en som er virkelig nyttig.
Hvor sliter dagens mest avanserte roboter fortsatt når de tolker mennesker? Er de største begrensningene knyttet til å gjenkjenne følelser og intensjon, forstå sosial kontekst, tilpasse seg kulturelle forskjeller, eller er det noe mer grunnleggende?
Alt dette. Men det egentlige problemet er at AI‑utviklingen har optimalisert for oppgaveutførelse – kan roboten plukke opp objektet, navigere i rommet? Det er målbare ting. Å lese mennesker er det ikke. Så det får mindre oppmerksomhet. Roboter kan gjenkjenne at noen ser opprørte ut, men de er svake til å forstå hvorfor de er opprørte eller hva som faktisk ville hjelpe. Selv små feil undergraver tilliten. En robot som får 90 % av de sosiale signalene riktig høres bra ut i et testmiljø, men i den virkelige verden betyr de resterende 10 % mye. Folk bestemmer seg for at de ikke vil jobbe med den maskinen. Vi må snu prioriteringen. Det er det vi bygger hos GMEX.
En robot som opererer på et lager kan ofte fungere innen relativt strukturerte regler, mens en robot på et sykehus, hotell, skole eller i hjemmet må håndtere langt mer uforutsigbar menneskelig atferd. Hvordan må AI‑stakken endres når roboter beveger seg inn i disse mer sosialt komplekse miljøene?
Sosial intelligens. På et lager kan du kode inn reglene. Miljøet er forutsigbart. Når du flytter en robot inn i et rom med mennesker, endres alt. Folk improviserer, de endrer mening, de har dårlige dager. AI‑en må lese dette i sanntid og tilpasse seg. Det er ikke lenger regelbasert. Det er kontekstuelt. Robotene må forstå øyeblikket, personen, miljøet og avgjøre hva som gir mening. Det krever rask tilkobling og en helt annen arkitektur under. Den må også vite når den skal be om hjelp i stedet for å gjette feil.
Menneskelig atferdsmodellering reiser uunngåelig spørsmål om personvern, samtykke, skjevhet og feiltolkning av menneskelige intensjoner. Hvordan bør utviklere bygge sosial intelligens inn i roboter uten å skape maskiner som blir for påtrengende eller gjør potensielt konsekvente antakelser om folk?
Til syvende og sist handler det om å bygge sosial intelligens i roboter ved å være hjelpsomme uten å være merkelige. Roboter bør ikke psykoanalysere folk eller gjette hva noen “mente” – det er slik personvernproblemer og dårlige antakelser oppstår. Hold deg til det som er observerbart: hvordan noen beveger seg, hvor nær de er, gestikulering. Gi folk kontroll med tydelige personvernindikatorer og enkle opt‑in‑interaksjoner. Hold datamengden liten, behandle lokalt når du kan, og revider atferden slik at den behandler alle likt. MediaMeta formaliserer et rammeverk for databeskyttelse og ansvarlig AI som skal dekke dataminimering, åpenhet, skjevhetsgjennomgang, menneskelig tilsyn og sporbarhet. Det er den gjennomtenkte tilnærmingen vi ønsker integrert i systemene våre. Hvis roboten er usikker på hva noen vil, bør den bremse, gi plass eller pause. Slik bygger du sosial bevissthet uten å krysse grenser.
Hvordan evaluerer du egentlig om en robot har blitt bedre til å forstå mennesker? Hvilke typer referanserammer, simuleringer eller virkelige tester trengs for å måle sosial intelligens i stedet for bare om en robot har fullført en oppgave vellykket?
Du kan ikke bare se på om den fullførte en oppgave. Du ser på mikro‑atferd: gir roboten behagelig avstand, gir den etter når noen trår inn i dens bane, beveger den seg med riktig timing, nøler den når intensjonen er uklar? I simulering stress‑tester du med tette folkemengder, plutselige stopp, tvetydige bevegelser. I den virkelige verden ser du om roboten oppleves som forutsigbar og behagelig for folk rundt den, og om den oppfører seg konsistent på tvers av ulike grupper. Det er den egentlige målestokken, ikke oppgavefullføring, men om mennesker føler at roboten “forstår” hvordan den skal bevege seg og koordinere i delt rom.
GMEX har allerede begynt å kommersialisere sin Bon Vivant‑plattform for matlagingsrobotikk. Hva har disse tidlige virkelige implementeringene lært selskapet om gapet mellom å demonstrere en AI‑drevet robot og å drive en pålitelig robot i et kommersielt miljø?
Det er et reelt gap mellom å bevise at en robot kan utføre en oppgave og å bevise at den kan gjøre den oppgaven pålitelig, dag etter dag, i et kommersielt miljø. I en demonstrasjon er alt kontrollert. Virkelige kjøkken er høy varme, høy volum, uforutsigbare – utstyr blir truffet, ingredienser varierer, mennesker endrer stadig rytmen. Bon Vivant er stasjonær, så utfordringen er ikke navigasjon; den er repeterbarhet, holdbarhet, feilhåndtering og å holde seg integrert med eksisterende arbeidsflyter. Vi lærte at pålitelighet kommer fra å håndtere de «kjedelige» tingene: tåle varme og fett, holde kalibreringen, komme seg elegant tilbake når noe går av sporet, holde tempoet uten å bremse menneskene. Kommersiell robotikk handler ikke om å bevise at roboten kan lage mat. Det handler om å bevise at den kan lage mat konsekvent, trygt, uten å bli en byrde i en virkelig virksomhet.
GMEX utvikler også en multi‑agent AI‑plattform designet for å koordinere ulike modeller og arbeidsflyter. Hvordan ser du for deg at digitale AI‑agenter og fysiske roboter til slutt vil konvergere, og kan det samme intelligenslaget til slutt koordinere både programvareagenter og flåter av maskiner?
Digitale AI‑agenter og fysiske roboter vil i økende grad konvergere rundt et felles koordineringslag. Programvareagenter kan tolke forespørsler og håndtere digitale arbeidsflyter. Roboter utfører oppgaver i den fysiske verden. Et felles intelligenslag kobler de to sammen ved å oversette et forretningsmål til oppgaver, velge de riktige modellene og agentene, og koordinere gjennomføringen. Hovedskillet er koordinering versus kontroll: det delte laget bestemmer hva som må gjøres og hvem som skal gjøre det, mens robotspesifikke systemer beholder ansvaret for navigasjon, bevegelseskontroll og sikkerhet. I et lager, for eksempel, behandler programvareagenter en bestilling og sjekker lagerbeholdning, mens koordineringslaget ber om en passende robot til å flytte varene. Den tilbakemeldingen går tilbake og informerer neste steg. Menneskelig tilsyn og sikkerhetsmekanismer forblir avgjørende. Det er her vi fokuserer med 247meta, en trinnvis vei gjennom grensesnittintegrasjon, simulering og kontrollerte pilotprosjekter for å støtte koordinerte arbeidsflyter på tvers av bedriftsprogramvare og fysiske maskiner.
Hvis sosial intelligens blir et grunnleggende lag i fysisk AI, hva tror du vil endre seg i robotikkindustrien? Kan forståelse av menneskelig atferd til slutt bli like viktig for bred robotadopsjon som fremskritt innen fingerferdighet, datavisjon og resonnering?
Sosial intelligens vil fundamentalt omforme robotikken. Industrien har fokusert på maskinvarekapasitet, visjonssystemer og ytelse – alt viktig, men ingen av disse faktorene garanterer at en robot opererer smidig rundt mennesker på et kjøkken eller på en produksjonslinje. Sosial intelligens er det som gjør en robot forutsigbar, lett å omgå, og i tråd med hvordan mennesker naturlig beveger seg og koordinerer. Etter hvert som roboter går fra kontrollerte demonstrasjoner til reelle kommersielle miljøer, blir denne delen av systemet like viktig som maskinvaren og kontrollstabelen. Forståelse av menneskelig atferd vil være like viktig som fremskritt innen persepsjon eller pålitelighet. Det er forskjellen mellom en robot som kan utføre jobben og en robot som passer inn i den faktiske driftsflyten.
Takk for det flotte intervjuet, lesere som ønsker å lære mer om dette robotikkselskapet bør besøke GMEX Robotics.


