
로보틱스 및 피지컬 AI
비틀린 로봇, 인간이나 소프트웨어 없이 복잡한 미로를 탐색한다

 Unite.AI를 Google의 선호 소스에 추가
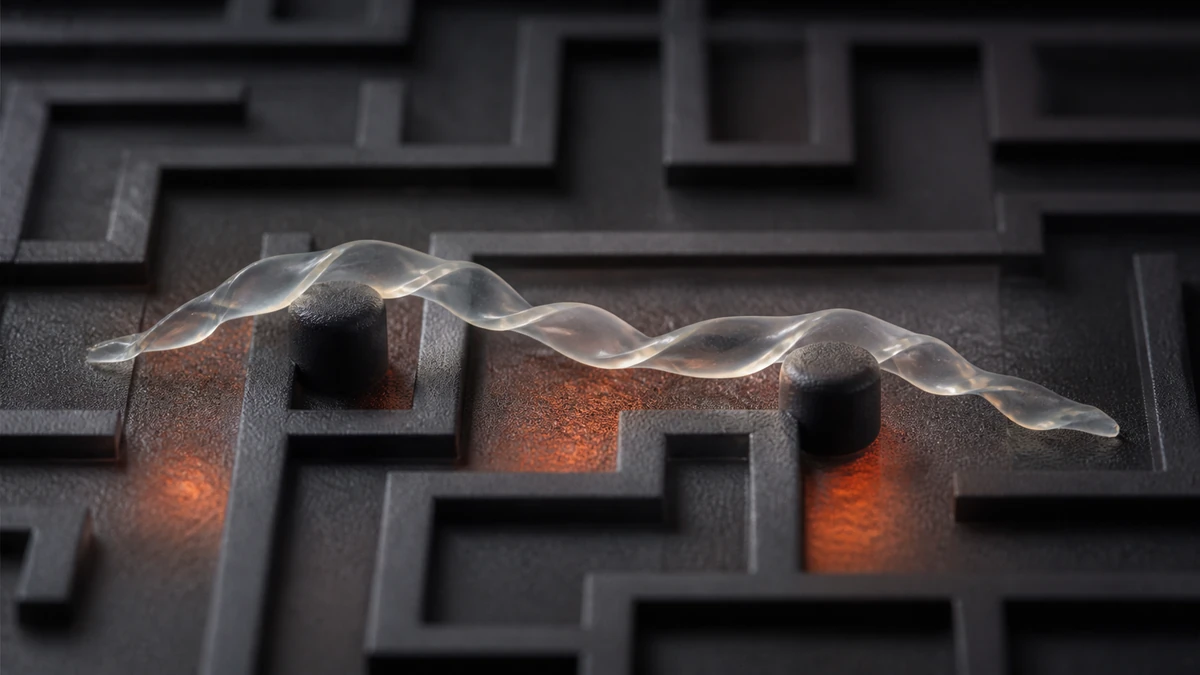
노스캐롤라이나 주립대학교와 펜실베이니아대학교 연구팀이 사람의 개입이나 컴퓨터 소프트웨어 없이 복잡한 환경을 탐색할 수 있는 소프트 로봇을 개발했다.
“Twisting for Soft Intelligent Autonomous Robot in Unstructured Environments”라는 제목의 논문은 미국 국립과학원 회보(Proceedings of the National Academy of Sciences)에 게재됐다.
물리적 지능의 구현
Jie Yin은 이 연구 논문의 교신 저자이며, NC State의 기계·항공우주공학 부교수다.
Yin은 “이 소프트 로봇은 ‘물리적 지능’이라는 개념을 보여준다. 소프트 로봇이 다양한 상황을 탐색하게 하는 것은 계산적 지능이 아니라 구조 설계와 스마트 소재라는 뜻”이라고 말한다.
소프트 로봇은 비틀린 리본 모양의 액정 엘라스토머로 만들어졌다. 리본을 섭씨 55도 이상의 표면에 놓으면 표면에 닿는 부분이 수축한다. 공기에 노출된 부분은 그대로 유지된다. 이 차이로 구르는 운동이 생기며, 표면이 따뜻해질수록 로봇은 더 빠르게 구른다.
Yin은 “매끄러운 측면을 가진 막대로도 이전에 이런 움직임을 구현했지만, 그 형태에는 단점이 있다. 물체를 만나면 제자리에서 돌기만 한다”고 말한다. “우리가 비틀린 리본 모양으로 만든 소프트 로봇은 사람이나 컴퓨터가 전혀 개입하지 않아도 이런 장애물을 통과할 수 있다.”
소프트웨어 없이 환경 탐색하기
로봇은 두 가지 방식으로 장애물을 통과한다. 리본의 한쪽 끝이 물체를 만나면 조금 회전해 장애물을 돌아간다. 중앙 부분이 물체를 만나면 갑자기 형태를 바꾸며 튀어 오른다. 저장된 변형 에너지가 빠르게 방출되면서 리본이 조금 뛰어올라 착지 전에 방향을 바꾸는 것이다. 리본은 장애물을 통과할 수 있는 적절한 방향을 찾을 때까지 이 동작을 여러 번 반복할 수 있다.
Yin은 “이런 점에서는 많은 사람이 집에서 쓰는 로봇청소기와 비슷하다”고 말한다. “다만 우리가 만든 소프트 로봇은 주변 환경에서 에너지를 얻으며 컴퓨터 프로그래밍 없이 작동한다.”
Yao Zhao는 논문의 제1저자이며 NC State의 박사 후 연구원이다.
Zhao는 “로봇이 장애물을 통과하게 해 주는 두 동작인 회전과 급격한 형태 변화는 접촉 위치에 따라 그 강도가 점진적으로 달라진다”고 말한다. “물체가 리본의 중앙에 닿으면 가장 강하게 튀어 오른다. 중앙에서 벗어난 곳에 닿아도 같은 동작을 하지만 강도는 더 약하다. 중앙에서 멀어질수록 동작이 약해지며, 리본 길이의 마지막 5분의 1 구간에서는 이 동작이 전혀 나타나지 않는다.”
연구팀은 리본 모양의 로봇이 다양한 미로 같은 환경을 탐색하는 모습을 여러 실험으로 보여줬다. 또한 소프트 로봇이 느슨한 모래로 이뤄진 경사면을 오르내릴 수 있어 사막 환경에서도 효과적으로 작동할 수 있음을 보였다.
Yin은 “흥미롭고 보는 재미도 있지만, 더 중요한 점은 자연환경에서 열에너지를 모으고 도로나 거친 사막처럼 복잡하고 비정형적인 환경을 자율적으로 통과하는 소프트 로봇을 설계하는 데 새로운 통찰을 준다는 것”이라고 말한다.
논문의 공동 저자로는 NC State의 박사과정 학생인 Yinding Chi, Yaoye Hong, Yanbin Li와 펜실베이니아대학교의 Joseph Bordogna 재료과학·공학 석좌교수인 Shu Yang도 참여했다.



