
로보틱스 및 피지컬 AI
소프트웨어 모델이 “수송” 로봇을 더智能하게 만듦

 Unite.AI를 Google의 선호 소스에 추가
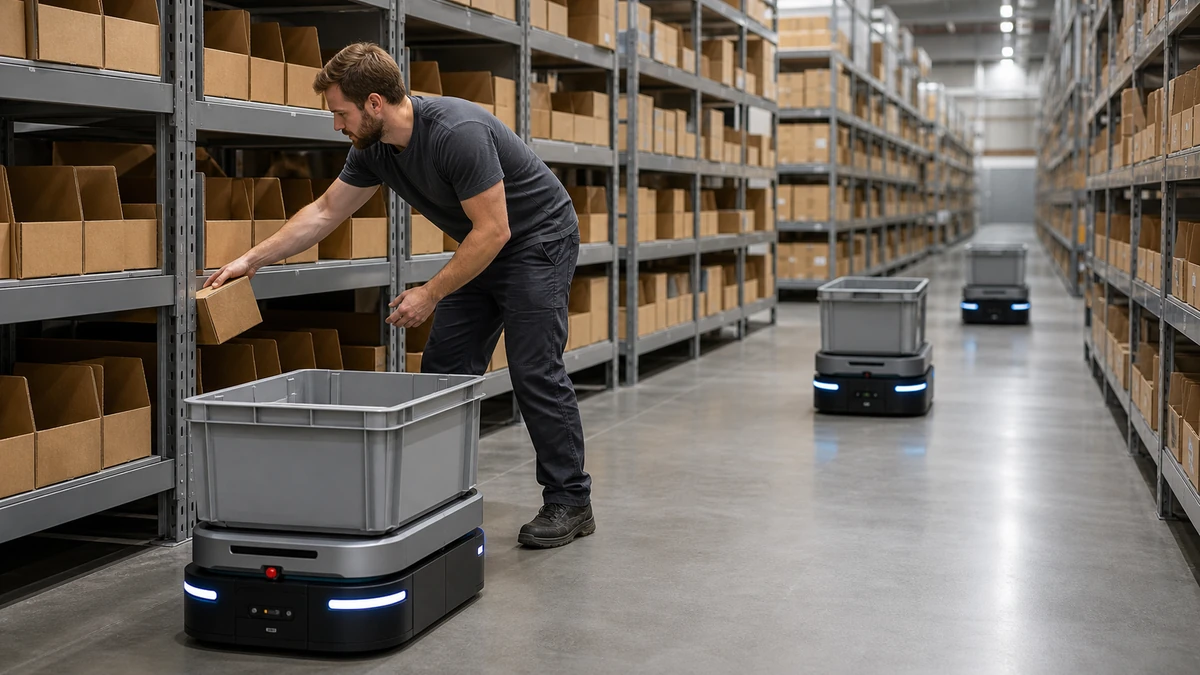
산업에서 인간과 로봇의 협력은 더 일반적으로 될 것입니다. 예를 들어, 인간과 자동화된 작업자는 지능적으로 창고에서 물건을 선택하여 배송을 처리하기 위해 협력할 수 있습니다.
미주리 대학교의 연구자들은 “수송” 로봇을 더智能하게 만드는 소프트웨어 모델을 개발함으로써 이 현실을 더 가까이 가져오고 있습니다.
이 연구는 “다중 픽커와 로봇을 위한 협력 주문 픽킹: 주문 배치, 시퀀싱 및 픽커-로봇 라우팅을 위한 통합 접근”이라는 제목으로 International Journal of Production Economics에 발표되었습니다.
인간과 로봇의 협력을 최적화
샤란 스리니바스/Sharan Srinivas는 산업 및 제조 시스템 공학과 마케팅 부서의 공동 임명 교수입니다.
“로봇 기술은 이미 존재합니다”라고 스리니바스는 말했습니다. “우리의 목표는 이 기술을 효율적으로 계획하여 최대한 활용하는 것입니다. 이를 위해 우리는 ‘주문 목록이 주어졌을 때, 인간 픽커와 로봇의 경로 계획을 어떻게 최적화할 수 있나요?’ 또는 ‘로봇이 주어진 투어에서 몇 개의 항목을 픽해야 하나요?’와 같은 질문을 하고 있습니다. 마찬가지로, 인간 작업자에게도 유사한 질문이 있습니다. 가장 어려운 부분은 인간 픽커와 로봇의 협력 계획을 최적화하는 것입니다.”
온라인 주문 처리 과정에서 많은 인간 노력과 노동 비용이 발생합니다. 로봇 회사들은 협력 로봇을 개발하여 이 과정을 최적화하려고 합니다. 이러한 로봇은 창고 또는 배급 센터와 같은 다양한 환경에서 작동할 수 있으며,通常 센서와 카메라가 내장되어 있습니다. 새로운 모델은 협력 주문 픽킹과 관련된 주요 결정이나 질문을 최적화하여 고객 주문 처리를 더 빠르게 할 수 있습니다.
“로봇은 지능적이므로 특정 위치로 이동하도록 지시하면 로봇이 창고를 탐색하여 작업자나 다른 장애물과 충돌하지 않습니다”라고 스리니바스는 말했습니다.
인간 작업자를 대체하는 것이 아님
스리니바스는 데이터 분석과 운영 연구에 전문가입니다. 이 교수에 따르면, AMR(자율 이동 로봇)은 인간 작업자를 대체하기 위한 것이 아닙니다. 대신, 주문 처리 과정을 더 효율적으로 만들기 위해 협력할 것입니다. 예를 들어, 로봇은 인간 작업자보다 더 빠르게 주문을 처리할 수 있습니다.同时, 인간 작업자는 여전히 로봇이 항목을 수신할 수 있도록 선반에서 항목을 선택하여 로봇에 배치해야 합니다.
“로봇의 단점은 잡는 능력이 좋지 않다는 것입니다”라고 스리니바스는 말했습니다. “그러나 인간은 물건을 잡는 데 능숙하므로, 우리는 인간 작업자와 협력 로봇의 강점을 활용하려고 합니다. 따라서, 인간 작업자는 창고의 여러 지점에 위치하고, 로봇이 인간 작업자에게 오면, 인간 작업자는 항목을 로봇에 배치합니다. 따라서, 인간 작업자는 큰 카트나 무거운 물건을 창고 전체에 옮기기 위해 자신을 너무 많이 노력하지 않아도 됩니다.”
스리니바스는 이 소프트웨어의 미래 응용 프로그램이 3~5년 내에 식료품점과 같은 다른 위치에서 적용될 수 있을 것이라고 말했습니다. 로봇은 공중을 돌아다니면서 주문을 처리할 수 있습니다.


