
로보틱스 및 피지컬 AI
수중 탐험의 혁신: 브라운 대학교의 Pleobot, 해양의 비밀을 풀다

 Unite.AI를 Google의 선호 소스에 추가
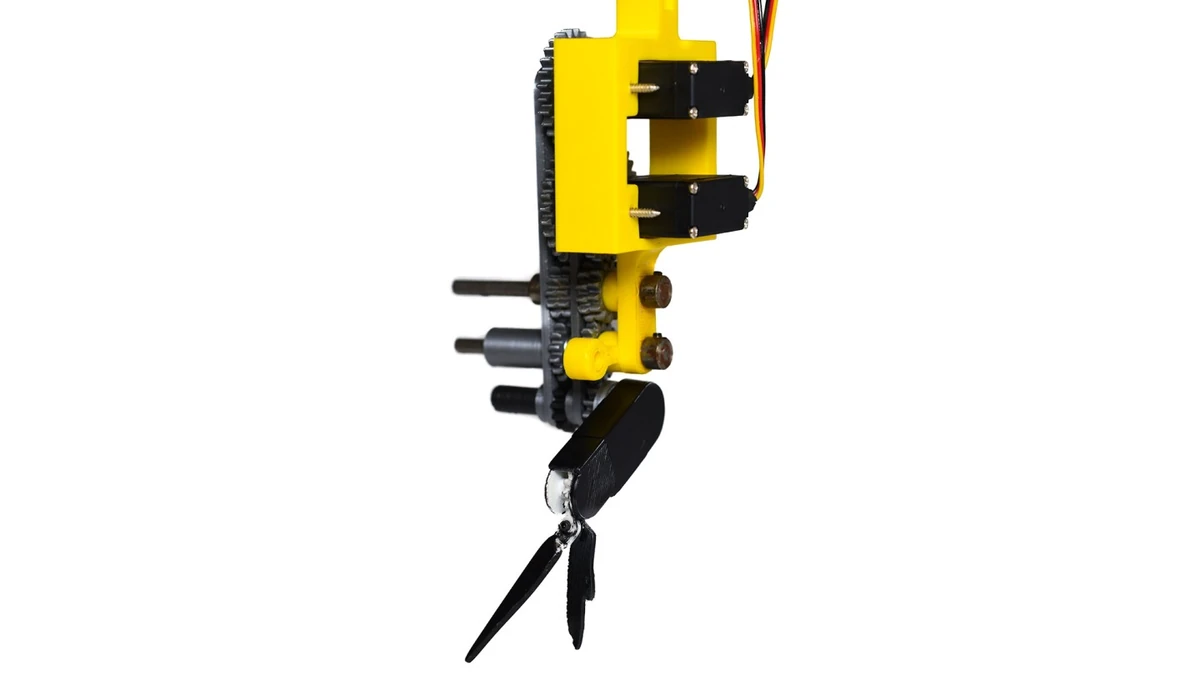
상상해보세요. 서로 연결된 자율 로봇들이 수중 발레처럼 조화롭게 움직이며 칠흑 같은 심해를 탐색하는 정교한 네트워크입니다. 이 로봇들은 서로 연계되어 작동하며, 자세한 과학적 조사와 고위험 수색구조 임무를 수행합니다. 이러한 미래적인 비전은 브라운 대학교의 연구자들이 새로운 유형의 수중 항법 로봇을 개발하면서 현실로 다가서고 있습니다. 최근 Scientific Reports에 발표된 연구의 중심에는 Pleobot이라는 로봇 플랫폼이 있습니다.
크릴은 해양 생태계의 중요한 부분을 구성하는 작은 갑각류입니다. 이들은 놀라운 수영 능력과 기동성, 가속력, 회전력을 가지고 있습니다. 브라운 대학교의 연구자들은 크릴의 수영 능력을 모방하여 Pleobot이라는 로봇 플랫폼을 개발했습니다. 이 로봇은 세 개의 관절이 있는 섹션으로 구성되어 있으며, 크릴의 특징적인 수영 방식인 다리를 순차적으로 움직이는 메타크로날 수영을 모방합니다.
“Pleobot은 크릴이 수중에서 뛰어난 기동성을 발휘하게 하는 수영의 모든 측면을 조사하도록 전례 없는 해상도와 제어 능력을 제공합니다”라고 이 연구의 주저자이자 브라운 대학교 공학부 박사과정생인 Sara Oliveira Santos는 말합니다.
연구 팀은 Pleobot을 사용하여 크릴의 수영 방식의 모든 측면을 조사하고, 1억 년의 진화 과정을 통해 더 좋은 로봇을 개발하는 데 필요한 지식을 얻으려 합니다.
Pleobot의 메커니즘: 크릴 수영의 경이로움을 모방하다
Pleobot 프로젝트는 브라운 대학교와 멕시코 국립 자치 대학교의 국제 협력입니다. 이들은 크릴의 수영 방식과 복잡한 해양 환경에서 어떻게 기동하는지에 대한 비밀을 풀어가는 중입니다. 크릴은 다리를 순차적으로 움직이는 메타크로날 수영을 통해 매일 두 차례 1,000m 이상 수직 이동합니다. 이는 엠파이어 스테이트 빌딩 세 채를 쌓은 높이에 해당합니다.
“우리는 크릴의 수영 방식의 메커니즘을 일부 알고 있습니다. 그러나 우리는 더 자세한 데이터가 필요합니다.”라고 브라운 대학교의 빌헬무스 연구소의 박사 후 연구원인 닐스 택(Nils Tack)은 말합니다.
연구팀은 크릴의 다리 움직임을 정밀하게 모방하고 부속지의 형태를 바꿀 수 있도록 Pleobot을 제작하고 프로그래밍했습니다. 이를 통해 부속지 수준의 유체-구조 상호작용을 더 깊이 이해할 수 있게 되었습니다.
자율 수중 탐사체의 미래를 개척하다
연구자들은 크릴의 다리를 순차적으로 움직이는 메타크로날 수영 방식이 크릴이 다리를 파동처럼 순차적으로 움직여 뛰어난 기동성을 발휘하게 한다고 설명합니다. 이 기술은 미래의 수중 로봇 스웜 시스템에서 사용될 수 있습니다. 브라운 대학교의 공학부 조교수인 모니카 마르티네즈 빌헬무스(Monica Martinez Wilhelmus)는 “부속지 수준의 유체-구조 상호작용을 이해하면 미래의 설계에 관해 근거 있는 결정을 내릴 수 있을 것입니다.”라고 말합니다.
이러한 로봇 스웜은 지구의 해양을 지도화할 수 있고, 광범위한 수색구조 임무에 참여할 수 있으며, 심지어 유로파 같은 태양계 위성의 해양을 탐험할 수 있습니다. 빌헬무스는 “크릴의 집단은 자연에서 스웜의 좋은 예입니다. 이 연구는 우리의 장기적인 연구 목표인 다음 세대의 자율 수중 감지 차량을 개발하는 데 중요한 출발점입니다.”라고 말합니다.
Pleobot의 설계의 중요성
Pleobot의 설계는 유체 역학, 생물학, 메카트로닉스 등의 전문가들이 참여한 다학제적인 팀의 결과입니다. 이 로봇은 3D 프린팅 부품으로 구성되어 있으며, 설계는 오픈소스입니다. 연구자들은 크릴의 두 갈래로 나뉜 지느러미가 열리고 닫히는 동작을 재현했습니다. 이는 이러한 플랫폼에서 처음입니다. 이 모델은 보통 종이클립 크기인 크릴보다 10배 크게 제작되어 더 정확한 관찰과 분석이 가능합니다.
“우리의 연구에서 우리는 크릴 수영의 알려지지 않았던 여러 메커니즘 중 하나, 즉 앞으로 헤엄칠 때 가라앉지 않도록 양력을 어떻게 만드는지 밝혔습니다.”라고 올리베이라 산토스는 말합니다. “우리는 로봇을 사용하여 이 메커니즘을 발견할 수 있었습니다.”라고 윤싱 수(Yunxing Su) 박사 후 연구원이 추가합니다. 그들은 수영하는 다리의 뒷면에 있는 저압 영역이 움직이는 다리가 추진력을 내는 스트로크 동안 양력 증가에 기여한다는 것을 발견했습니다. 이는 크릴의 효율적인 수영을 이해하고 모방하는 데 중요한 발견입니다.
브라운 대학교 팀의 Pleobot에 대한 개척적인 연구는 다음 세대의 자율 수중 감지 차량을 개발하는 데 중요한 발걸음입니다. 이러한 로봇이 탐험할 수 있는 가능성은 그들이 탐험할 해양의 크기만큼이나 광대합니다.



