
로보틱스 및 피지컬 AI
밀리미터 크기의 로봇, 자성 필드를 이용해 제어한다

 Unite.AI를 Google의 선호 소스에 추가
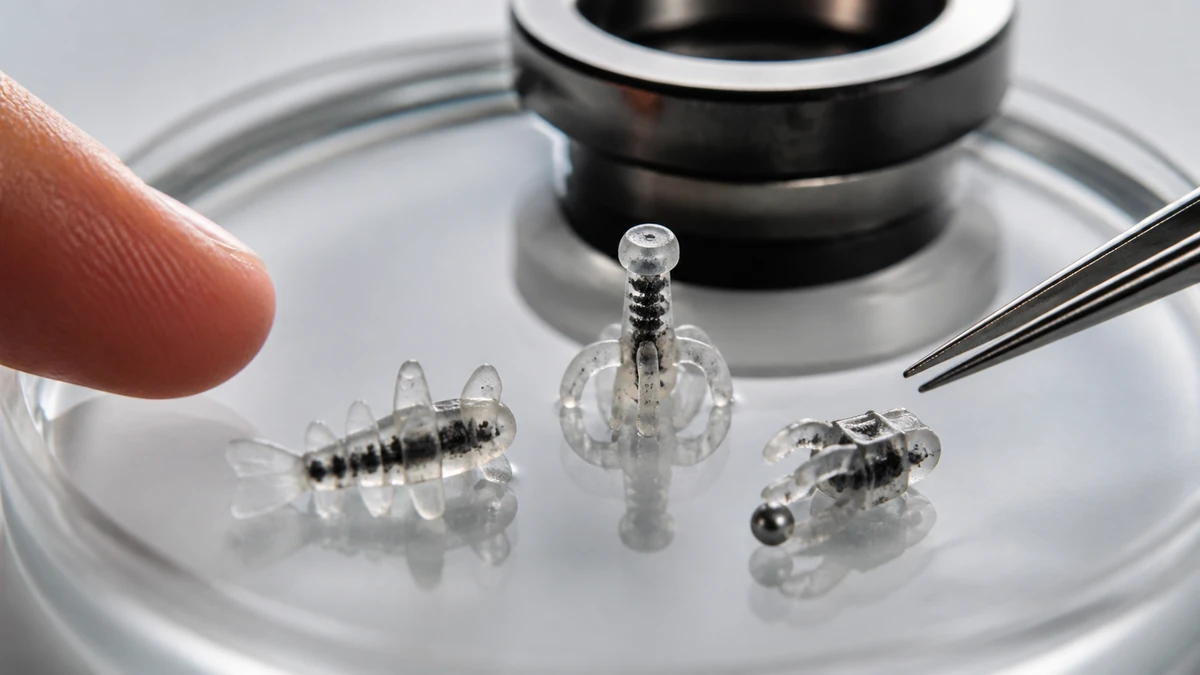
싱가포르 난양 기술 대학(NTU Singapore)의 과학자들은 자성 필드를 이용해 제어하는 밀리미터 크기의 로봇을 개발했습니다. 이러한 로봇은 매우 유연하고 민첩한 조작을 수행할 수 있으며, 의학 및 제조와 같은 분야에서 큰 영향을 미칠 수 있습니다.
이 연구는 5월에 과학 저널 Advanced Materials 에 발표되었습니다.
기존 소형 로봇을 기반으로 하는 기술
미니어처 로봇은 자성 미세 입자를 생체 적합성 폴리머에 삽입하여 만들어졌습니다. 이러한 폴리머는 인간에게 유해하지 않은 물질입니다. 로봇은 자성 필드가 적용될 때 원하는 기능을 수행하도록 프로그래밍되어 있습니다.
새로운 기술은 이전의 소형 로봇을 기반으로 하여 6개의 자유도(DoF)에서 최적화된 이동 능력을 추가했습니다. 이는 3개의 공간 축을 따라 이동하고 그 축을 중심으로 회전하는 것을 의미합니다.
연구자들은 이미 6개의 자유도 미니어처 로봇을 개발했습니다. 그러나 새로운 버전은 6번째 자유도에서 43배 더 빠르게 회전할 수 있습니다.ただし, 그 방향이 정확하게 제어되어야 합니다.
https://www.youtube.com/watch?v=jLu7q7ieQek&t=21s
로봇의 구성에 사용된 ‘연성’ 물질로 인해 기계적인 특성을 복제할 수 있습니다. 예를 들어, 한 로봇은 수영할 수 있고, 다른 로봇은 미니어처 물체를 정밀하게 집고, 놓을 수 있습니다.
의학 및 항공 우주 공학 학교의 루름 구오 잔(Lum Guo Zhan) 조교수는 이 연구의 주요 저자입니다.
루름 교수에 따르면, 주요 발전은 자성 필드의 세 번째이자 마지막 주요 벡터의 발견에 크게 의존합니다. 이전에는 적용된 자성 필드는 두 개의 주요 벡터로만 정의되었습니다.
“제 팀은 이 작업을 통해 6개의 자유도 동작을 갖는 미니어처 로봇의 기본 작동 원리를 발견하려고 했습니다. 이러한 미니어처 로봇의 물리학을 완전히 이해함으로써, 우리는 이제 그들의 동작을 정확하게 제어할 수 있습니다. 또한, 제안된 제조 방법을 사용하면 existing 기기에 비해 51~297배 더 큰 6개의 자유도 토크를 생성할 수 있습니다. 따라서, 우리의 발견은 소형 로봇 기술에 있어 중요한 발전입니다.”라고 루름 조교수는 말했다.
미니어처 로봇은 약 한 粒의 쌀 크기입니다. 따라서, 큰 로봇이 접근할 수 없는 협소하고 폐쇄된 공간에 접근할 때 유용합니다. 이는 특히 의학 분야에서 유용합니다.
로봇은 원격으로 조작자가 제어할 수 있으며, 제어 컴퓨터에서 실행되는 프로그램에 의해 제어됩니다. 프로그램은 전자석 코일 시스템에 의해 생성되는 자성 필드의 강도와 방향을 변경합니다.
의학 분야에서, 미니어처 로봇은 뇌와 같은 특정한 장기를 접근할 수 있습니다. 그러나, 이러한 방식으로 적용되기 전에 많은 테스트와 조정이 필요합니다.
이 연구의 공동 저자로는 기계 및 항공 우주 공학 학교의 박사 과정 학생인 Xu Changyu와 Yang Zilin이 있습니다.
“수술 외에도, 우리의 로봇은 임상 진단을 위한 랩-온-CHIP 장치를 조립하는 데에도 유용할 수 있습니다. 이는 여러 실험실 공정을 하나의 칩에 통합하여 수행할 수 있습니다.”라고 그들은 말했다.
로봇 테스트
연구 팀은 실험실 실험에서 로봇을 테스트하고 그들의 민첩성과 속도를 입증했습니다.
메두사 모양의 로봇을 사용하여, 팀은 물에 부유한 상태에서 좁은 개구를 통해 수영하는 로봇을 제어했습니다. 이 실험은 로봇이 동적이고 불확실한 환경에서 장벽을 협상할 수 있음을 보여주었습니다. 이는 미래에, 이러한 로봇이 의학 분야에서 목표를 가진 응용 프로그램에 사용될 수 있음을 의미합니다.
미니어처 로봇은 기존의 미니어처 로봇 중에서 가장 빠른 회전 속도를 기록했습니다.
연구 팀은 로봇을 더 작게 만들고, 몇 百 微미터 크기로 줄이려고 합니다. 또한, 그들은 궁극적으로 완전히 자율적인 로봇을 만들고 싶습니다.


