
로보틱스 및 피지컬 AI
인간의 지도를 활용한 AI 프레임워크, 새로운 환경에서 더 빠른 로봇 학습을 약속하다

 Unite.AI를 Google의 선호 소스에 추가
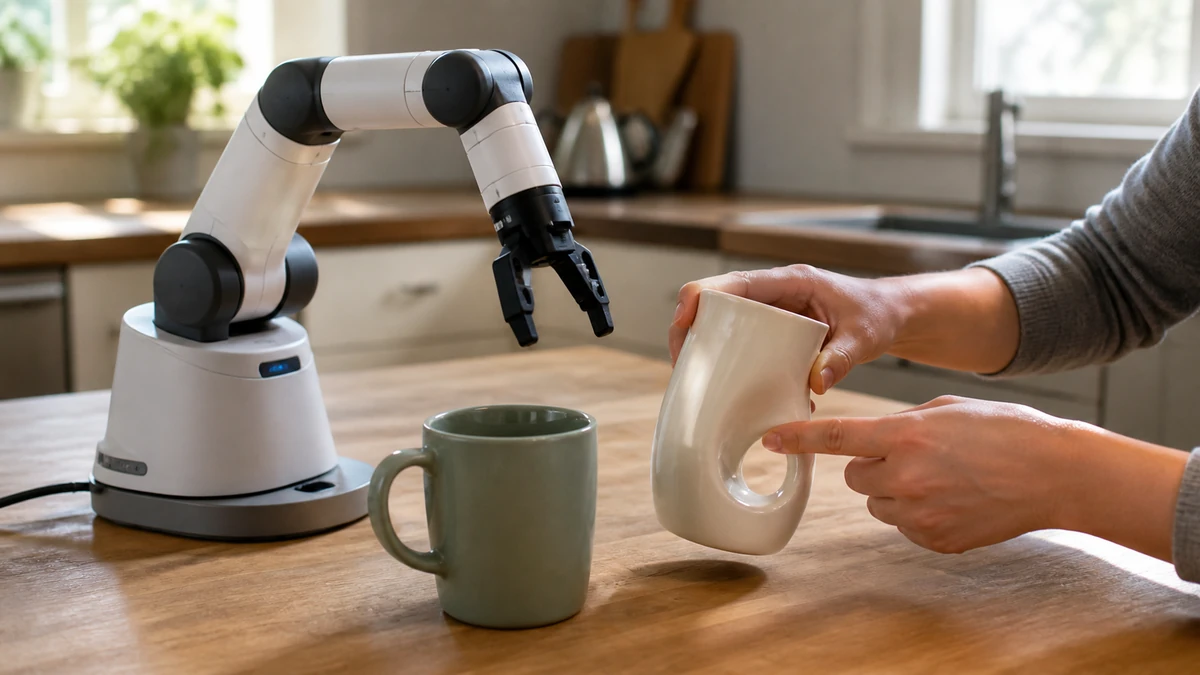
스마트 홈의 미래 시대에 가사 작업을 간소화하기 위해 로봇을 구입하는 것은 드문 일이 아닐 것입니다. 그러나 이러한 자동화된 도우미들이 간단한 작업을 수행하지 못할 때는 좌절감이 들 수 있습니다. MIT의 전기 공학 및 컴퓨터 과학 부서의 학자인 Andi Peng와 그녀의 팀은 로봇의 학습 곡선을 개선하는 길을 만들고 있습니다.
Peng과 여러 분야의 연구자들로 구성된 팀은 인간-로봇 상호작용 프레임워크를 개발했습니다. 이 시스템의 핵심은 로봇이 작업을 성공적으로 수행하기 위해 필요한 변경 사항을 강조하는 반사실적 설명을 생성하는 것입니다.
예를 들어, 로봇이 특이하게 페인트된 머그를 인식하지 못할 때, 시스템은 로봇이 성공할 수 있는 대체 상황을 제공합니다. 예를 들어, 머그가 더 일반적인 색상이었다면 로봇이 성공할 수 있었을 것입니다. 이러한 반사실적 설명과 인간의 피드백은 로봇의 미세 조정을 위한 새로운 데이터를 생성하는 과정을 간소화합니다.
Peng은 “미세 조정은 이미 하나의 작업에 숙련된 기존 기계 학습 모델을 최적화하여 두 번째, 유사한 작업을 수행할 수 있도록 하는 과정입니다.”
효율성과 성능의 도약
시험이 진행될 때, 시스템은 인상적인 결과를 보여주었습니다. 이 방법으로 훈련된 로봇은 빠른 학습 능력을 보여주었으며, 인간 교사로부터의 시간 투자를 줄였습니다. 이 혁신적인 프레임워크가 대규모로 성공적으로 구현된다면, 로봇은 새로운 환경에 빠르게 적응할 수 있을 것입니다. 이는 사용자가 고급 기술 지식을 갖추지 않아도 로봇을 사용할 수 있도록 해줄 것입니다. 이 기술은 노인이나 장애인에게 효율적으로 도움을 줄 수 있는 다목적 로봇의 가능성을 여는 열쇠가 될 수 있습니다.
Peng은 “최종 목표는 로봇이 인간과 같은 추상적인 수준에서 학습하고 기능하도록 하는 것입니다.”
로봇 훈련의 혁신
로봇 학습의 주요 장애물은 ‘분포 변화’입니다. 이는 로봇이 훈련 기간 동안 노출되지 않은 객체나 공간을 만났을 때 발생하는 상황을 설명하는 용어입니다. 연구자들은 이 문제를 해결하기 위해 ‘모방 학습’이라는 방법을 구현했습니다. 그러나 이는 제한이 있었습니다.
Peng은 “로봇이 어떤 머그든 집게 하려면 머그 3만 개로 시범을 보여야 한다고 상상해 보세요. 저는 그 대신 머그 하나로 시범을 보이고 로봇이 어떤 색상의 머그든 집을 수 있다는 사실을 이해하도록 가르치고 싶습니다”라고 말합니다.
이에 대한 대응으로, 팀의 시스템은 작업에 필수적인 객체의 속성(예: 머그의 모양)을 식별하고, 필수적인 속성이 아닌 속성(예: 머그의 색상)을 식별합니다. 이 정보를 사용하여, 시스템은 합성 데이터를 생성하여 “비 필수” 시각적 요소를 변경하여 로봇의 학습 과정을 최적화합니다.
인간의 추론과 로봇의 논리 연결
이 프레임워크의 효과를 측정하기 위해, 연구자들은 인간 사용자를 대상으로 테스트를 수행했습니다. 연구자들은 참가자들에게 시스템의 반사실적 설명이 로봇의 작업 수행을 더 잘 이해하는 데 도움이 되었는지 물었습니다.
Peng은 “인간은 이러한 반사실적 추론에 본래 능숙하다는 사실을 확인했습니다. 바로 이 반사실적 요소 덕분에 인간의 추론을 로봇의 논리로 자연스럽게 옮길 수 있습니다”라고 말합니다.
여러 시뮬레이션에서 이 접근법을 사용한 로봇은 일관되게 더 빨리 학습하고 다른 기법보다 우수한 성능을 보였으며 사용자에게 요구하는 시범 횟수도 더 적었습니다.
앞으로, 팀은 실제 로봇에서 이 프레임워크를 구현하고, 생성적 기계 학습 모델을 통해 데이터 생성 시간을 단축하는 데 집중할 계획입니다. 이 혁신적인 접근법은 로봇 학습 궤적을 변혁할 수 있는 잠재력을 가지고 있으며, 로봇이 우리의 일상 생활에서 조화롭게 공존할 수 있는 미래를 열어줄 것입니다.



