
로보틱스 및 피지컬 AI
유연한 로봇 암을 위한 증강현실 고글

 Unite.AI를 Google의 선호 소스에 추가
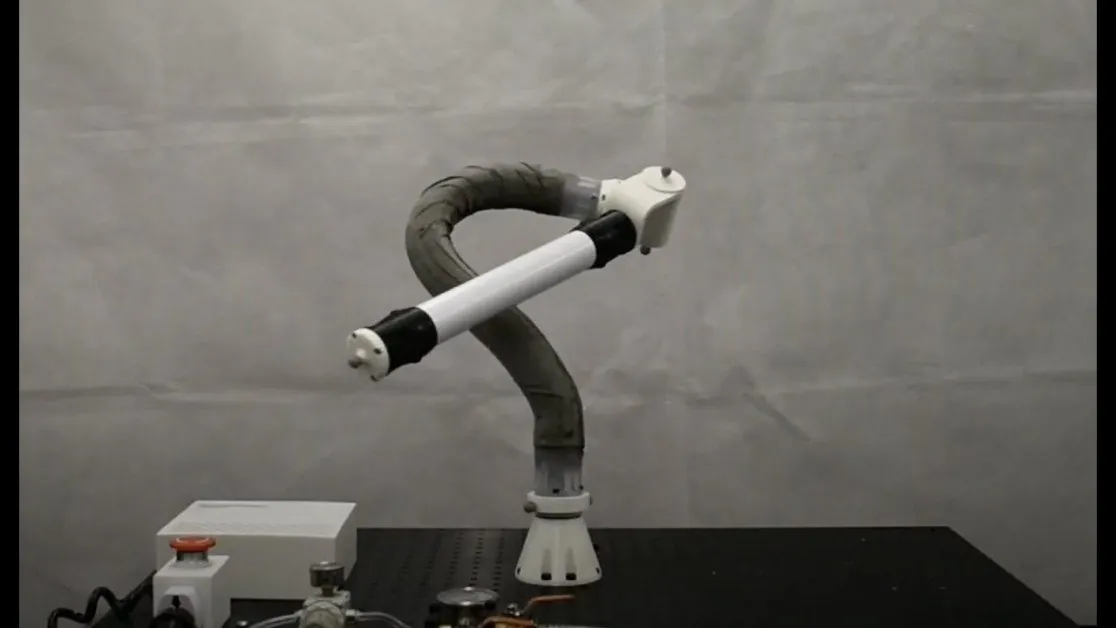
임페리얼 칼리지 런던의 연구자들은 증강현실(AR) 고글을 사용하여 유연한 로봇 암을 제어할 수 있는 시스템을 개발했습니다. 이 로봇 암은 매우 유연하여 다양한 방향으로 구부릴 수 있으며 우주선 유지 보수, 제조, 부상 재활 등 다양한 분야에서 사용될 수 있습니다.
사람들은 로봇의 암을 수동으로 구부려서 각 작업에 맞는 모양으로 만들 수 있습니다. 이것은 로봇 내부에 있는 마일라 시트의 층으로 가능합니다. 각 마일라 시트는 서로 위에 겹쳐지며 고정할 수 있습니다. 그러나 일부 사용자는 가이드 없이 로봇을 구부리는 데 어려움을 겪습니다.
증강현실 기술 적용
이러한 문제를 해결하기 위해 임페리얼의 REDS(로봇 조작: 엔지니어링, 디자인, 과학) 랩의 연구자들은 사용자가 로봇을 구성하기 위해 AR에 의존할 수 있는 시스템을 설계했습니다. 혼합 현실 스마트 글래스와 모션 트래킹 카메라를 사용하여 사용자는 실제 환경에 겹쳐진 템플릿과 디자인을 볼 수 있습니다. 로봇 암은 템플릿에 맞게 조정할 수 있습니다. 더 쉽게 만들기 위해 템플릿은 성공적인 구성이 완료되면 녹색으로 변합니다. 로봇은 고정됩니다.
임페리얼의 다이슨 학교의 디자인 엔지니어링 교수인 니콜라스 로하스 박사는 이 연구의 선임 저자입니다.연구 논문.
“로봇을 조정하는 데 주요 문제 중 하나는 새로운 위치의 정확성입니다. 우리는 새로운 위치가 템플릿과 일치하는지 확인하는 데훌륭하지 않습니다. 이것이 우리가 AR를 도입한 이유입니다,” 로하스 박사는 말했습니다.
“우리는 AR이 우리의 유연한 로봇과 함께 작업을 단순화할 수 있음을 보여주었습니다. 이 접근 방식은 사용자에게 쉽게 만들 수 있는 로봇 위치의 범위를 제공하여 모든 종류의 응용 프로그램에 대한 기술 전문 지식이 필요하지 않습니다.”
시스템 테스트 및 적용
이 시스템은 로봇 조작에 경험이 없는 20-26세의 5명의 남성에게 테스트되었습니다. 그러나 발행된 논문에 따르면, 그들은 새로운 시스템으로 로봇을 성공적으로 조정할 수 있었습니다.
이 시스템에는 제조, 차량 유지 보수 등 다양한 응용 프로그램이 있습니다. 로봇 암의 경량화는 우주선 유지 보수에 특히 적합하며, 그 부드러움은 부상 재활에 사용될 수 있습니다.
알렉스 란네와 앵거스 클라크는 공동으로 이 연구의 첫 번째 저자입니다.
“여러 가지 측면에서 볼 때, 이는 분리된, 더 유연한 제3의 팔로 볼 수 있습니다. 이는 추가적인 팔이 유용할 수 있는 많은 상황에서 도움이 될 수 있으며 작업량을 분산시킬 수 있습니다,” 두 사람은 말했습니다.
연구자들은 로봇과 그들의 AR을 개선하는 데 계속해서 노력할 것입니다. 또한 그들은 로봇의 정확성을 높이기 위해 터치와 오디오 요소를 도입하려고 합니다. 또 다른 주요 목표는 로봇을 강화하는 것입니다. 로봇은 고정될 때 더 유연해집니다. 이러한 특성은 정밀성과 정확성 모두에 영향을 미칠 수 있습니다.


