Model dan platform AI
Gemini Robotics: AI Reasoning Bertemu Dunia Fisik

 Tambahkan Unite.AI ke sumber pilihan Anda di Google
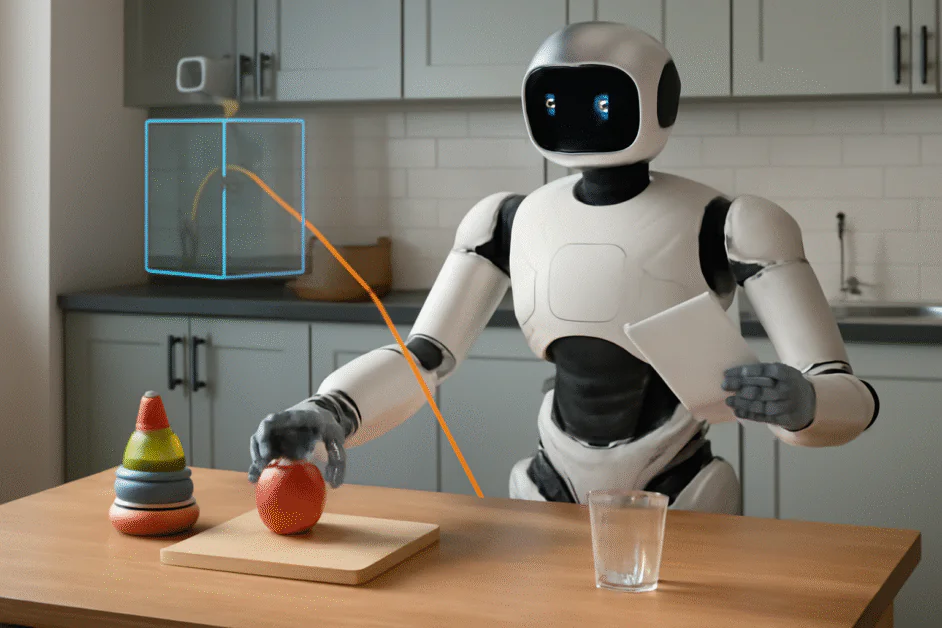
Dalam beberapa tahun terakhir, kecerdasan buatan (AI) telah berkembang secara signifikan di berbagai bidang, seperti pemrosesan bahasa alami (NLP) dan penglihatan komputer. Namun, salah satu tantangan besar bagi AI telah menjadi integrasinya ke dalam dunia fisik. Sementara AI telah berhasil dalam penalaran dan memecahkan masalah kompleks, prestasi ini sebagian besar terbatas pada lingkungan digital. Untuk memungkinkan AI melakukan tugas fisik melalui robotika, AI harus memiliki pemahaman yang mendalam tentang penalaran spasial, manipulasi objek, dan pengambilan keputusan. Untuk mengatasi tantangan ini, Google (GOOGL ) telah memperkenalkan Gemini Robotics, sebuah suite model yang dikembangkan khusus untuk robotika dan embodied AI. Dibangun pada Gemini 2.0, model AI ini menggabungkan penalaran AI canggih dengan dunia fisik untuk memungkinkan robot melakukan berbagai tugas kompleks.
Mengenal Gemini Robotics
Gemini Robotics adalah sepasang model AI yang dibangun pada fondasi Gemini 2.0, sebuah Vision-Language Model (VLM) canggih yang dapat memproses teks, gambar, audio, dan video. Gemini Robotics pada dasarnya adalah ekstensi VLM ke Vision-Language-Action (VLA) model, yang memungkinkan model Gemini tidak hanya memahami dan menafsirkan input visual dan memproses instruksi bahasa alami, tetapi juga melakukan aksi fisik di dunia nyata. Kombinasi ini sangat penting untuk robotika, memungkinkan mesin tidak hanya “melihat” lingkungannya, tetapi juga memahaminya dalam konteks bahasa manusia, dan melakukan tugas kompleks di dunia nyata, dari manipulasi objek sederhana hingga aktivitas yang lebih kompleks.
Salah satu kekuatan utama Gemini Robotics adalah kemampuannya menggeneralisasi beragam tugas tanpa pelatihan ulang yang luas. Model ini dapat mengikuti instruksi dengan kosakata terbuka, menyesuaikan diri terhadap perubahan lingkungan, dan menangani tugas tak terduga yang tidak ada dalam data pelatihan awal. Kemampuan tersebut penting bagi robot yang harus bekerja di lingkungan dinamis seperti rumah atau fasilitas industri.
Penalaran yang Terwujud
Tantangan signifikan dalam robotika selalu menjadi kesenjangan antara penalaran digital dan interaksi fisik. Sementara manusia dapat dengan mudah memahami hubungan spasial yang kompleks dan berinteraksi dengan lingkungannya, robot telah bergelut untuk mengulangi kemampuan ini. Sebagai contoh, robot terbatas dalam memahami dinamika spasial, beradaptasi dengan situasi baru, dan menangani interaksi dunia nyata yang tidak terduga. Untuk mengatasi tantangan ini, Gemini Robotics mengintegrasikan “penalaran yang terwujud,” sebuah proses yang memungkinkan sistem memahami dan berinteraksi dengan dunia fisik dengan cara yang mirip dengan cara manusia.
Berbeda dari penalaran dalam lingkungan digital, penalaran yang terwujud mencakup beberapa komponen penting:
- Deteksi dan manipulasi objek: Gemini Robotics dapat menemukan dan mengenali objek yang belum pernah dilihat, memperkirakan titik genggam, menentukan keadaan objek, lalu melakukan tindakan seperti membuka laci, menuang cairan, atau melipat kertas.
- Prediksi lintasan dan genggaman: Model dapat memperkirakan jalur gerak yang efisien dan memilih titik terbaik untuk memegang objek, kemampuan penting untuk pekerjaan berpresisi tinggi.
- Pemahaman 3D: Robot dapat memahami ruang tiga dimensi untuk melipat pakaian, merakit benda, mencocokkan tampilan dari beberapa sudut, dan memperkirakan kotak pembatas 3D agar objek dapat ditangani secara akurat.
Ketangkasan dan Adaptasi: Kunci untuk Tugas Dunia Nyata
Sementara deteksi objek dan pemahaman sangat penting, tantangan sebenarnya dari robotika terletak pada melakukan tugas yang memerlukan ketangkasan yang tinggi. Apakah itu melipat origami atau bermain kartu, tugas yang memerlukan presisi tinggi dan koordinasi biasanya di luar kemampuan sistem AI kebanyakan. Namun, Gemini Robotics dirancang khusus untuk unggul dalam tugas tersebut.
- Keterampilan motorik halus: Kemampuan melipat pakaian, menumpuk objek, atau bermain gim menunjukkan ketangkasan tingkat lanjut. Dengan penyetelan tambahan, model dapat mengoordinasikan banyak derajat kebebasan, termasuk memakai dua lengan untuk manipulasi kompleks.
- Pembelajaran beberapa contoh: Model dapat mempelajari tugas baru dari demonstrasi yang sangat sedikit. Dengan sekitar 100 demonstrasi, ia dapat menguasai tugas yang biasanya memerlukan data pelatihan jauh lebih besar.
- Beradaptasi dengan tubuh robot baru: Model dapat mengendalikan konfigurasi yang berbeda, dari robot dua lengan sampai humanoid dengan lebih banyak sendi, sehingga dapat digunakan pada berbagai perangkat keras.
Kontrol Nol-Gunting dan Adaptasi Cepat
Salah satu fitur unggulan Gemini Robotics adalah kemampuan mengontrol robot dalam mode nol-gunting atau sedikit-gunting. Kontrol nol-gunting merujuk pada kemampuan melakukan tugas tanpa memerlukan pelatihan khusus untuk setiap tugas individu, sedangkan pembelajaran sedikit-gunting melibatkan pembelajaran dari contoh kecil.
- Kontrol zero-shot melalui pembuatan kode: Gemini Robotics dapat menghasilkan kode pengendali meskipun tindakan khusus belum pernah dilihat. Dari deskripsi tugas tingkat tinggi, model menggunakan penalarannya tentang dinamika fisik dan lingkungan untuk membuat kode yang diperlukan.
- Pembelajaran few-shot: Bila tugas memerlukan ketangkasan lebih kompleks, model belajar dari demonstrasi lalu segera menerapkan pengetahuan tersebut. Adaptasi cepat ini penting di lingkungan yang terus berubah atau sulit diprediksi.
Implikasi Masa Depan
Gemini Robotics merupakan kemajuan penting bagi robotika umum. Dengan menggabungkan kemampuan penalaran AI dengan ketangkasan dan adaptabilitas robot, ini membawa kita lebih dekat ke tujuan menciptakan robot yang dapat dengan mudah diintegrasikan ke dalam kehidupan sehari-hari dan melakukan berbagai tugas yang memerlukan interaksi manusia.
Potensi penerapannya sangat luas. Di lingkungan industri, Gemini Robotics dapat menangani perakitan kompleks, inspeksi, dan pemeliharaan. Di rumah, robot dapat membantu pekerjaan rumah tangga, perawatan, dan hiburan pribadi. Ketika model-model ini berkembang, robot berpeluang menjadi teknologi yang lebih umum dan membuka kemungkinan baru di banyak sektor.
Intinya
Gemini Robotics adalah suite model yang dibangun pada Gemini 2.0, dirancang untuk memungkinkan robot melakukan penalaran yang terwujud. Model ini dapat membantu insinyur dan pengembang menciptakan robot AI yang dapat memahami dan berinteraksi dengan dunia fisik dengan cara yang mirip dengan manusia. Dengan kemampuan melakukan tugas kompleks dengan presisi tinggi dan fleksibilitas, Gemini Robotics mengintegrasikan fitur seperti penalaran yang terwujud, kontrol nol-gunting, dan pembelajaran sedikit-gunting. Kemampuan ini memungkinkan robot beradaptasi dengan lingkungannya tanpa memerlukan pelatihan ulang yang luas. Gemini Robotics memiliki potensi untuk mengubah industri, dari manufaktur hingga asisten rumah, membuat robot lebih mampu dan aman dalam aplikasi dunia nyata. Ketika model ini terus berkembang, mereka memiliki potensi untuk mendefinisikan kembali masa depan robotika.