
रोबोटिक्स और भौतिक एआई
मुड़ी हुई पट्टी के आकार वाले रोबोट मानव या सॉफ्टवेयर के बिना जटिल भूलभुलैया से गुजरते हैं

 Unite.AI को Google पर अपने पसंदीदा स्रोतों में जोड़ें
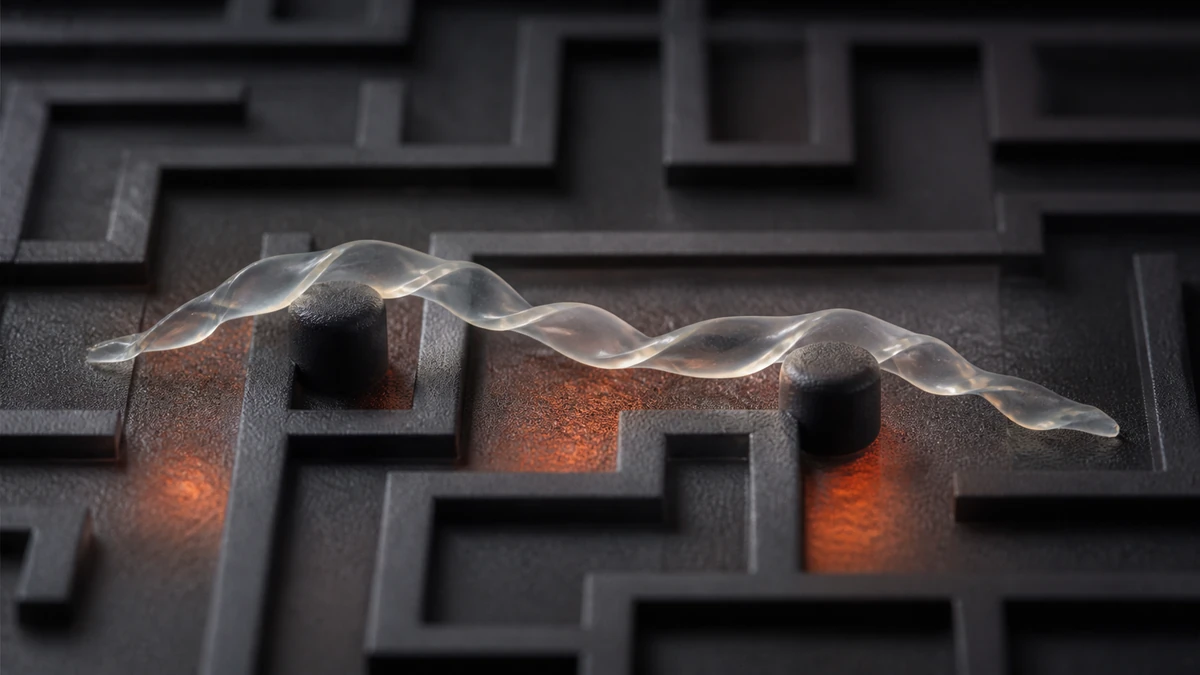
उत्तरी कैरोलिना स्टेट यूनिवर्सिटी और पेन्सिलवेनिया यूनिवर्सिटी के शोधकर्ताओं की एक टीम ने नरम रोबोट विकसित किए हैं जो मानव हस्तक्षेप या कंप्यूटर सॉफ्टवेयर के बिना जटिल वातावरण में नेविगेट कर सकते हैं।
शोध पत्र का शीर्षक “ट्विस्टिंग फॉर सॉफ्ट इंटेलिजेंट ऑटोनोमस रोबोट इन अनस्ट्रक्चर्ड एनवायरनमेंट” है, जो नेशनल एकेडमी ऑफ साइंसेज की कार्यवाही में प्रकाशित हुआ था।
भौतिक बुद्धिमत्ता का प्रदर्शन
जी यिन शोध पत्र के संवाददाता लेखक हैं और एनसी स्टेट में यांत्रिक तथा एयरोस्पेस इंजीनियरिंग के एसोसिएट प्रोफेसर हैं।
“इन नरम रोबोट्स में ‘भौतिक बुद्धिमत्ता’ की एक अवधारणा का प्रदर्शन किया जाता है, जिसका अर्थ है कि संरचनात्मक डिज़ाइन और स्मार्ट सामग्री ही नरम रोबोट को विभिन्न स्थितियों में नेविगेट करने की अनुमति देती है, न कि गणनात्मक बुद्धिमत्ता,” यिन कहते हैं।
नरम रोबोट तरल-क्रिस्टल इलास्टोमर से बनी मुड़ी हुई पट्टी के आकार में बनाए गए थे। जब रिबन को कम से कम 55 डिग्री सेल्सियस तापमान वाली सतह पर रखा जाता है, तो सतह को छूने वाला रिबन का हिस्सा सिकुड़ जाता है। उसी समय, हवा में उजागर रिबन का हिस्सा वही रहता है। इसके परिणामस्वरूप एक रोलिंग गति होती है, और जैसे ही सतह गर्म होती जाती है, रोबोट उतनी ही तेजी से लुढ़कता है।
“यह पहले चिकने पक्षों वाली छड़ों के साथ किया गया था, लेकिन उस आकार में एक कमी है – जब यह किसी वस्तु से टकराता है, तो यह सिर्फ एक स्थान पर घूमता है,” यिन कहते हैं। “हमने जो नरम रोबोट बनाया है वह एक ट्विस्टेड रिबन आकार में है और यह बिना किसी मानव या कंप्यूटर हस्तक्षेप के बाधाओं को पार करने में सक्षम है।”
सॉफ्टवेयर के बिना नेविगेशन प्राप्त करना
रोबोट ऐसा दो तरीकों से करता है। जब पट्टी का एक सिरा किसी वस्तु से टकराता है, तो वह बाधा के चारों ओर जाने के लिए थोड़ा घूमता है। जब रोबोट का मध्य भाग किसी वस्तु से टकराता है, तो वह अचानक आकार बदलकर उछलता है। इसमें संचित विकृति ऊर्जा तेजी से मुक्त होती है, जिससे पट्टी थोड़ा उछलती है और जमीन पर उतरने से पहले अपनी दिशा बदलती है। बाधा को पार करने के लिए सही दिशा मिलने से पहले पट्टी एक से अधिक बार इस तरह उछल सकती है।
“इस अर्थ में, यह उन रोबोट वैक्यूम क्लीनर्स की तरह है जो लोग अपने घरों में उपयोग करते हैं,” यिन कहते हैं। “लेकिन नरम रोबोट जिसे हमने बनाया है वह अपने आसपास के वातावरण से ऊर्जा प्राप्त करता है और किसी भी कंप्यूटर प्रोग्रामिंग के बिना काम करता है।”
याओ ज़हाओ शोध पत्र के प्रथम लेखक हैं और एनसी स्टेट में एक पोस्टडॉक्टरल शोधकर्ता हैं।
“दो क्रियाएं, घूमना और स्नैप करना, जो रोबोट को बाधाओं को पार करने देती हैं, उनकी तीव्रता संपर्क के स्थान के अनुसार क्रमशः बदलती है,” झाओ कहते हैं। “सबसे शक्तिशाली स्नैप तब होता है जब कोई वस्तु रिबन के केंद्र को छूती है। लेकिन रिबन अभी भी स्नैप करेगा अगर कोई वस्तु रिबन को केंद्र से दूर छूती है, यह बस कम शक्तिशाली है। और जितना आप केंद्र से दूर होते हैं, स्नैप उतना ही कम प्रमुख है, जब तक कि आप रिबन की लंबाई के अंतिम पांचवें हिस्से तक नहीं पहुंच जाते, जो कि बिल्कुल भी स्नैप नहीं करता है।”
शोधकर्ताओं की टीम ने कई प्रयोग किए जिसमें दिखाया गया कि रिबन जैसे रोबोट विभिन्न प्रकार के भूलभुलैया जैसे वातावरण में नेविगेट कर सकते हैं। उन्होंने यह भी प्रदर्शित किया कि नरम रोबोट रेगिस्तानी वातावरण में प्रभावी ढंग से काम करेंगे क्योंकि वे ढीली रेत की ढलानों पर चढ़ और उतर सकते हैं।
“यह दिलचस्प है और देखने में मजेदार है, लेकिन सबसे महत्वपूर्ण बात यह है कि यह हमें यह जानने में मदद करता है कि हम नरम रोबोट को कैसे डिज़ाइन कर सकते हैं जो प्राकृतिक वातावरण से गर्मी की ऊर्जा का संचय कर सकते हैं और जटिल, असंरचित परिवेश जैसे सड़कों और कठोर रेगिस्तानों में स्वतंत्र रूप से नेविगेट कर सकते हैं,” यिन कहते हैं।
शोध पत्र के सह-लेखकों में एनसी स्टेट के पीएचडी छात्र यिंडिंग ची, याओये होंग और यानबिन ली शामिल हैं; साथ ही शू यांग, जो पेन्सिलवेनिया विश्वविद्यालय में सामग्री विज्ञान और इंजीनियरिंग के जोसेफ बोर्डोगना प्रोफेसर हैं।



