
रोबोटिक्स और भौतिक एआई
सॉफ्टवेयर मॉडल “ट्रांसपोर्ट” रोबोट्स को अधिक बुद्धिमान बनाता है

 Unite.AI को Google पर अपने पसंदीदा स्रोतों में जोड़ें
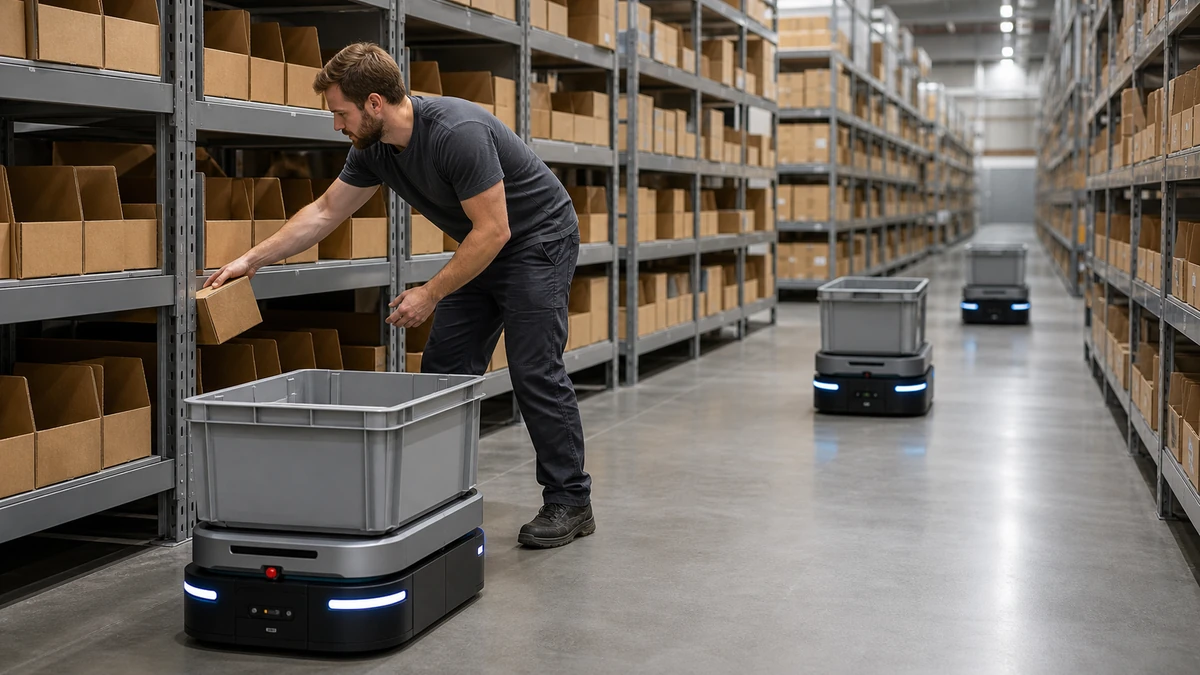
मानव और रोबोट की टीमें अधिक सामान्य होंगी जो उद्योगों में सहयोग करेंगी। उदाहरण के लिए, मानव और स्वचालित श्रमिक ऑनलाइन ऑर्डर को संसाधित करने के लिए एक गोदाम में बुद्धिमानी से चलते हुए, शिपिंग के लिए आइटम चुनने के लिए एक साथ काम कर सकते हैं।
मिसौरी विश्वविद्यालय के शोधकर्ता इस वास्तविकता को और करीब लाने के लिए एक सॉफ्टवेयर मॉडल विकसित कर रहे हैं जो “परिवहन” रोबोटों को अधिक बुद्धिमान बनाने के लिए डिज़ाइन किया गया है।
शोध का शीर्षक “सहयोगी ऑर्डर पिकिंग के साथ कई पिकर और रोबोट: ऑर्डर बैचिंग, सीक्वेंसिंग और पिकर-रोबोट रूटिंग के लिए एक एकीकृत दृष्टिकोण” इंटरनेशनल जर्नल ऑफ प्रोडक्शन इकोनॉमिक्स में प्रकाशित किया गया था।
मानव और रोबोट के बीच सहयोग को अनुकूलित करना
शरण श्रीनिवास औद्योगिक और विनिर्माण प्रणाली इंजीनियरिंग विभाग और विपणन विभाग में संयुक्त नियुक्ति के साथ एक सहायक प्रोफेसर हैं।
“रोबोटिक प्रौद्योगिकी पहले से ही मौजूद है,” श्रीनिवास ने कहा। “हमारा लक्ष्य इस प्रौद्योगिकी का सबसे अच्छा उपयोग करने के लिए कुशल योजना बनाना है। ऐसा करने के लिए, हम प्रश्न पूछ रहे हैं जैसे ‘दिए गए आइटम को चुनने के लिए, मानव पिकर और रोबोट के लिए मार्ग योजना को कैसे अनुकूलित किया जाए?’ या ‘एक दिए गए दौरे में एक रोबोट को कितने आइटम चुनने चाहिए?’ या ‘एक दिए गए रोबोट दौरे के लिए आइटम को किस क्रम में एकत्र किया जाना चाहिए?’ इसी तरह, हमारे पास मानव श्रमिक के लिए एक समान सेट प्रश्न हैं। सबसे चुनौतीपूर्ण हिस्सा मानव पिकर और रोबोट के बीच सहयोग योजना को अनुकूलित करना है।”
इस प्रक्रिया में मानव प्रयास और श्रम लागत का अधिकांश हिस्सा ऑनलाइन ऑर्डर को पूरा करने से आता है। रोबोटिक कंपनियां सहयोगी रोबोट विकसित करके इस प्रक्रिया को अनुकूलित करने का प्रयास कर रही हैं, जिन्हें अक्सर कोबोट या स्वायत्त मोबाइल रोबोट (एएमआर) कहा जाता है। ये बॉट विभिन्न वातावरण जैसे गोदाम या वितरण केंद्र में काम कर सकते हैं, और वे आमतौर पर नेविगेशन में मदद करने वाले सेंसर और कैमरों से लैस होते हैं। यह नया मॉडल ग्राहक ऑर्डर को तेजी से पूरा करने के लिए सहयोगी ऑर्डर पिकिंग से संबंधित महत्वपूर्ण निर्णयों या प्रश्नों को अनुकूलित करके परिणाम देगा।
“रोबोट बुद्धिमान है, इसलिए यदि यह एक विशिष्ट स्थान पर जाने के लिए निर्देशित किया जाता है, तो यह गोदाम को नेविगेट कर सकता है और रास्ते में किसी भी श्रमिक या अन्य बाधाओं से टकराने से बचा सकता है,” श्रीनिवास ने कहा।
मानव श्रमिकों का प्रतिस्थापन नहीं
श्रीनिवास डेटा विश्लेषण और ऑपरेशनल रिसर्च में माहिर हैं। प्रोफेसर के अनुसार, एएमआर मानव श्रमिकों को प्रतिस्थापित करने के लिए डिज़ाइन नहीं किए गए हैं। इसके बजाय, वे ऑर्डर पूर्ति प्रक्रिया की दक्षता बढ़ाने के लिए सहयोगी रूप से काम करेंगे। उदाहरण के लिए, बॉट मानव श्रमिक की तुलना में ऑर्डर को तेजी से पूरा कर सकते हैं। 同 समय, मानव श्रमिकों को अभी भी अलमारियों से आइटम चुनने और उन्हें रोबोट पर रखने की आवश्यकता होगी, जो तब गोदाम के अंदर एक निर्दिष्ट ड्रॉप-ऑफ बिंदु पर उन्हें परिवहन करेगा।
“एक कमजोरी यह है कि इन रोबोटों में अच्छी पकड़ क्षमता नहीं है,” श्रीनिवास ने कहा। “लेकिन मानव अच्छे हैं आइटम को पकड़ने में, इसलिए हम दोनों संसाधनों – मानव श्रमिकों और सहयोगी रोबोटों की ताकत का लाभ उठाने का प्रयास कर रहे हैं। इसलिए, जो होता है वह यह है कि मानव श्रमिक गोदाम में विभिन्न बिंदुओं पर होते हैं, और इसके बजाय एक श्रमिक पूरे गलियारे से गुजरता है कई आइटम चुनने के लिए, रोबोट मानव श्रमिक के पास आता है, और मानव श्रमिक आइटम लेता है और इसे रोबोट पर रखता है। इसलिए, मानव श्रमिक को बड़े भारी आइटमों को गोदाम में ले जाने के लिए खुद को तनाव देने की आवश्यकता नहीं होगी।”
श्रीनिवास यह भी कहते हैं कि सॉफ्टवेयर का एक भविष्य का अनुप्रयोग तीन से पांच साल के भीतर ग्रॉसरी स्टोर जैसे अन्य स्थानों में लागू किया जा सकता है। रोबोट सार्वजनिक के बीच में रहते हुए ऑर्डर भर सकते हैं।


