
रोबोटिक्स और भौतिक एआई
पानी के नीचे अन्वेषण में क्रांति: ब्राउन विश्वविद्यालय का प्लियोबोट महासागर के रहस्य उजागर करता है

 Unite.AI को Google पर अपने पसंदीदा स्रोतों में जोड़ें
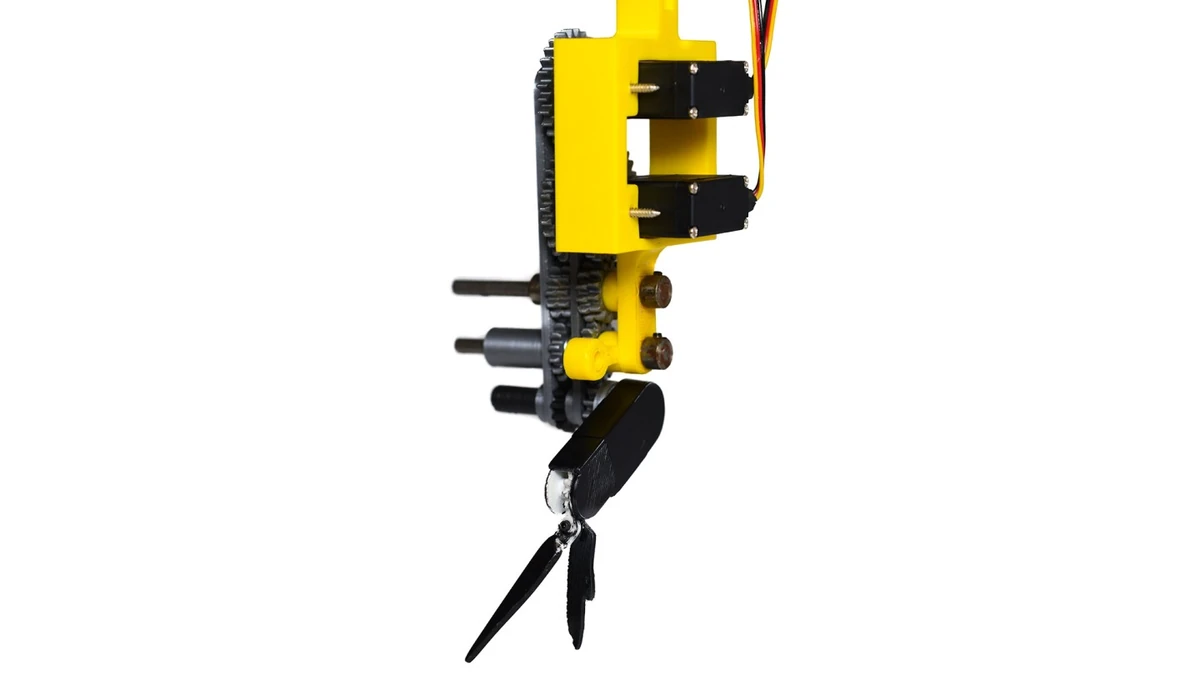
एक जटिल नेटवर्क की कल्पना करें जिसमें इंटरकनेक्टेड, स्व-निर्देशित रोबोट हैं। वे एक साथ काम करते हैं, एक जटिल जलीय बैले की तरह, महासागर की गहराई में नेविगेट करते हुए, विस्तृत वैज्ञानिक सर्वेक्षण और उच्च जोखिम वाले खोज और बचाव मिशन करते हैं। यह भविष्य का यह दृश्य वास्तविकता के करीब आ रहा है, ब्राउन विश्वविद्यालय के शोधकर्ताओं के लिए धन्यवाद, जो एक नए प्रकार के पानी के नीचे दिशा-संचालन करने वाले रोबोट के विकास में अग्रणी हैं। ऐसे रोबोटिक प्लेटफ़ॉर्म में से एक, जिसे प्लियोबोट कहा जाता है, उनके हालिया प्रकाशित अध्ययन में स्टार है Scientific Reports में।
क्रिल, वे छोटे क्रस्टेसियन जो समुद्री पारिस्थितिकी तंत्र के एक महत्वपूर्ण हिस्से के रूप में कार्य करते हैं, असाधारण तैराक हैं जो मैन्यूवरेबिलिटी, त्वरण और मोड़ में असाधारण क्षमता रखते हैं। उनकी उल्लेखनीय एथलेटिक क्षमताओं ने ब्राउन विश्वविद्यालय के शोधकर्ताओं को प्लियोबोट विकसित करने के लिए प्रेरित किया है – तीन जोड़युक्त खंडों से बना एक रोबोटिक प्लेटफ़ॉर्म, जो क्रिल की विशिष्ट मेटाक्रोनल तैराकी शैली की नकल करता है।
“प्लियोबोट हमें असाधारण रिज़ॉल्यूशन और नियंत्रण प्रदान करता है ताकि हम क्रिल जैसी तैराकी के सभी पहलुओं की जांच कर सकें जो इसे पानी के नीचे मैन्यूवर करने में मदद करते हैं,” सारा ओलिवेरा सांतोस, ब्राउन के इंजीनियरिंग स्कूल में एक पीएचडी उम्मीदवार और अध्ययन की प्रमुख लेखिका कहती हैं।
शोध टीम प्लियोबोट का उपयोग क्रिल जैसी तैराकी को समझने और 100 मिलियन वर्षों के विकास की क्षमता को लाभ उठाने के लिए एक व्यापक उपकरण के रूप में करना चाहती है ताकि महासागर नेविगेशन के लिए बेहतर रोबोट बनाए जा सकें।
प्लियोबोट की यांत्रिकी: क्रिल की अद्भुत तैराकी की नकल
प्लियोबोट परियोजना ब्राउन विश्वविद्यालय और मेक्सिको के Universidad Nacional Autónoma के बीच एक अंतरराष्ट्रीय सहयोग है। वे मिलकर क्रिल की तैराकी की गुत्थी को सुलझाने की कोशिश कर रहे हैं – जिन्हें मेटाक्रोनल तैराक कहा जाता है – जो जटिल समुद्री वातावरण में नेविगेट करते हैं और प्रतिदिन दो बार 1,000 मीटर से अधिक का विशाल ऊर्ध्वाधर प्रवास करते हैं – तीन एम्पायर स्टेट इमारतों को एक के ऊपर एक रखने के बराबर।
“हमारे पास तैराकी के लिए उपयोग किए जाने वाले तंत्रों की झलकियां हैं, लेकिन हमारे पास व्यापक डेटा नहीं है,” निल्स टैक, ब्राउन विश्वविद्यालय में विल्हेमस लैब में एक पोस्टडॉक्टरल एसोसिएट कहते हैं।
टीम ने प्लियोबोट को बनाया और प्रोग्राम किया है ताकि यह क्रिल के पैरों की गति की नकल कर सके और अपेंडेज के आकार को बदल सके, जिससे फ्लूइड-स्ट्रक्चर इंटरैक्शन को समझने में एक नया और अधिक गहरा दृष्टिकोण मिले।
पानी के नीचे चलने वाले स्वायत्त वाहनों का भविष्य
शोधकर्ताओं के अनुसार, मेटाक्रोनल तैराकी तकनीक क्रिल को असाधारण रूप से मैन्यूवर करने में मदद करती है, जो एक लहर जैसी गति में अपने तैराकी पैरों को तैनात करती है। यह विशेषता ऐसी है जिसे वे भविष्य में तैनात करने योग्य स्वार्म प्रणालियों में शामिल करने में विश्वास करते हैं। मोनिका मार्टिनेज विल्हेमस, ब्राउन विश्वविद्यालय में इंजीनियरिंग की सहायक प्रोफेसर, कहती हैं, “अपेंडेज स्तर पर फ्लूइड-स्ट्रक्चर इंटरैक्शन को समझने से हम भविष्य के डिज़ाइनों के बारे में सूचित निर्णय ले सकते हैं।”
भविष्य के ये रोबोटिक झुंड महासागरों को मैप कर सकते हैं, व्यापक खोज और पुनर्प्राप्ति मिशन में भाग ले सकते हैं, या यहां तक कि हमारे सौर मंडल के चंद्रमाओं जैसे यूरोपा के महासागरों का अन्वेषण कर सकते हैं। विल्हेमस कहती हैं, “क्रिल समूह एक प्राकृतिक स्वार्म का एक उत्कृष्ट उदाहरण है … यह अध्ययन हमारे दीर्घकालिक अनुसंधान लक्ष्य की शुरुआत है – पानी के नीचे काम करने वाले स्वायत्त संवेदन वाहनों की अगली पीढ़ी विकसित करना।”
प्लियोबोट के डिज़ाइन का महत्व
प्लियोबोट का निर्माण द्रव यांत्रिकी, जीवविज्ञान और मेकाट्रोनिक्स में विशेषज्ञता वाली एक बहु-विषयक टीम द्वारा किया जाता है। इसके घटक मुख्य रूप से 3D प्रिंटेबल भागों से बने होते हैं, और डिज़ाइन ओपन-सोर्स है। शोधकर्ताओं ने क्रिल के दो शाखाओं वाले पंखों की खुलने और बंद होने की गति को दोहराया है, जो ऐसे प्लेटफ़ॉर्म के लिए पहला माना जाता है। मॉडल क्रिल के आकार से दस गुना बड़ा है, जो आमतौर पर एक पेपरक्लिप के आकार का होता है, जिससे अधिक सटीक अवलोकन और विश्लेषण संभव हो जाता है।
“प्रकाशित अध्ययन में, हम क्रिल की तैराकी के अनेक अज्ञात तंत्रों में से एक का उत्तर देते हैं: वे आगे तैरते समय डूबने से बचने के लिए उत्थापन बल कैसे पैदा करते हैं,” ओलिवेरा सांतोस कहती हैं। “हम इस तंत्र का पता लगाने में सक्षम थे क्योंकि हमने रोबोट का उपयोग किया,” यूनक्सिंग सु कहते हैं, विल्हेमस लैब में एक पोस्टडॉक्टरल एसोसिएट। उन्होंने पाया कि तैराकी पैरों के पीछे एक कम दबाव क्षेत्र पावर स्ट्रोक के दौरान लिफ्ट बल में वृद्धि में योगदान देता है, जो क्रिल की कुशल तैराकी को समझने और दोहराने के लिए एक महत्वपूर्ण खोज है।
ब्राउन विश्वविद्यालय की टीम का प्लियोबोट के साथ क्रांतिकारी काम पानी के नीचे काम करने वाले स्वायत्त संवेदन वाहनों की अगली पीढ़ी विकसित करने की खोज में एक महत्वपूर्ण छलांग है। संभावनाएं उन महासागरों के बराबर लगती हैं जिन्हें इन रोबोटों का उद्देश्य अन्वेषण करना है।



