
एआई मॉडल और प्लेटफ़ॉर्म
नए 3D लिडार सिस्टम के लिए वस्तु ट्रैकिंग और दूरी मापन में सुधार

 Unite.AI को Google पर अपने पसंदीदा स्रोतों में जोड़ें
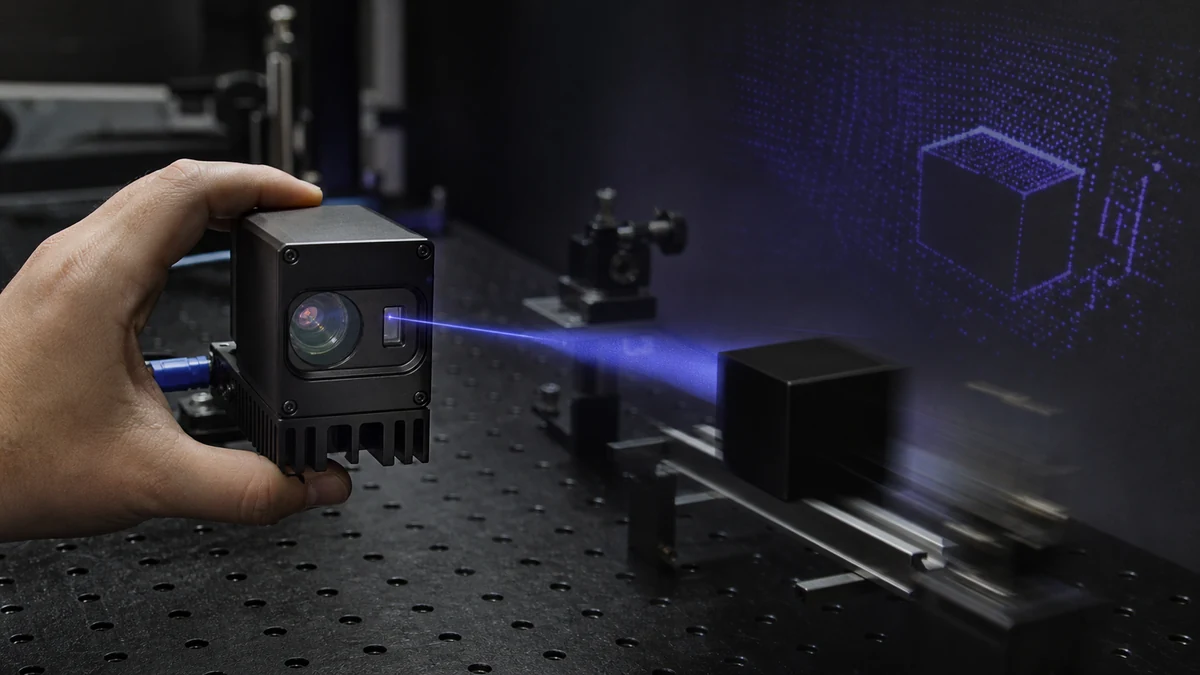
जापान के क्योटो विश्वविद्यालय के सुसुमु नोडा के नेतृत्व में शोधकर्ताओं ने अपने नए गैर-यांत्रिक 3D लिडार सिस्टम पर एक अध्ययन प्रकाशित किया है। यह सिस्टम हाथ के पिछले हिस्से में फिट हो सकता है और खराब प्रतिबिंबित वस्तुओं की दूरी को माप सकता है और स्वचालित रूप से उनकी गति को ट्रैक कर सकता है।
इस शोध को ऑप्टिका में प्रकाशित किया गया था।
स्कैनिंग और फ्लैश प्रकाश व्यवस्था को मिलाना
नोडा के अनुसार, “हमारे लिडार सिस्टम के साथ, रोबोट और वाहन गतिशील वातावरण में सुरक्षित रूप से नेविगेट कर सकेंगे और खराब प्रतिबिंबित वस्तुओं जैसे काले धातु की कारों को खोए बिना उन्हें ट्रैक कर सकेंगे।” उन्होंने कहा कि इस प्रौद्योगिकी को कारों में शामिल करने से स्वायत्त ड्राइविंग सुरक्षित हो जाएगी।
यह नया सिस्टम एक अद्वितीय प्रकाश स्रोत द्वारा संभव है, जिसे दोहरी संशोधित फोटोनिक-क्रिस्टल लेजर (डीएम-पीसीएसईएल) कहा जाता है। डीएम-पीसीएसईएल में गैर-यांत्रिक, इलेक्ट्रॉनिक रूप से नियंत्रित बीम स्कैनिंग और फ्लैश प्रकाश व्यवस्था शामिल है, जो फ्लैश लिडार में उपयोग की जाती है, एक ही फ्लैश प्रकाश के साथ पूरी 3D छवि प्राप्त करने के लिए। यह प्रकाश स्रोत चिप-आधारित है और अंततः एक ऑन-चिप सभी-सॉलिड-स्टेट 3D लिडार सिस्टम के विकास को सक्षम कर सकता है।
लिडार सिस्टम वस्तुओं को लेजर बीम से रोशन करके और वस्तुओं की दूरी को मापने के लिए बीम के प्रकाश के समय को मापकर उन्हें मैप करते हैं। अधिकांश मौजूदा और विकासाधीन लिडार सिस्टम चलती भागों पर निर्भर करते हैं, जो उन्हें बड़े, महंगे और अविश्वसनीय बनाते हैं। फ्लैश लिडार सिस्टम, दूसरी ओर, एक ही व्यापक और विस्तृत प्रकाश बीम का उपयोग करके एक ही समय में सभी दृश्य वस्तुओं को रोशन और मूल्यांकन करते हैं। हालांकि, फ्लैश लिडार सिस्टम खराब प्रतिबिंबित वस्तुओं की दूरी को माप नहीं सकते हैं और आमतौर पर बाहरी लेंस और ऑप्टिकल तत्वों की आवश्यकता के कारण बड़े होते हैं जो फ्लैश बीम बनाने के लिए आवश्यक होते हैं।
नया प्रकाश स्रोत विकसित करना
इन सीमाओं को पार करने के लिए, शोधकर्ताओं ने डीएम-पीसीएसईएल प्रकाश स्रोत विकसित किया, जिसमें फ्लैश प्रकाश व्यवस्था और बीम स्कैनिंग दोनों क्षमताएं हैं। शोधकर्ताओं ने इस प्रकाश स्रोत को एक 3D लिडार सिस्टम में एकीकृत किया, जिससे व्यापक फ्लैश प्रकाश व्यवस्था के साथ कई वस्तुओं को एक ही समय में मापा जा सकता है और खराब प्रतिबिंबित वस्तुओं को अधिक केंद्रित प्रकाश बीम के साथ चुनिंदा रूप से रोशन किया जा सकता है। उन्होंने एक टीओएफ कैमरा भी स्थापित किया और खराब प्रतिबिंबित वस्तुओं की गति को बीम स्कैनिंग प्रकाश व्यवस्था का उपयोग करके स्वचालित रूप से ट्रैक करने के लिए सॉफ्टवेयर विकसित किया।
“हमारे डीएम-पीसीएसईएल-आधारित 3D लिडार सिस्टम हमें उच्च प्रतिबिंबित और खराब प्रतिबिंबित वस्तुओं को एक ही समय में मापने देता है,” नोडा ने कहा। “लेजर, टीओएफ कैमरा और सिस्टम को संचालित करने के लिए आवश्यक सभी घटकों को कompact तरीके से इकट्ठा किया गया, जिससे कुल सिस्टम फुटप्रिंट एक व्यवसाय कार्ड से भी छोटा हो गया।”
शोधकर्ताओं ने प्रयोगशाला में एक टेबल पर रखी खराब प्रतिबिंबित वस्तुओं की दूरी को मापने के लिए सिस्टम का प्रदर्शन किया। उन्होंने यह भी दिखाया कि सिस्टम इन वस्तुओं की गति को पहचान और ट्रैक कर सकता है। शोधकर्ता अब व्यावहारिक अनुप्रयोगों में सिस्टम की संभावना का अन्वेषण कर रहे हैं, जैसे कि रोबोट और वाहनों की स्वायत्त गति, और टीओएफ कैमरे को अधिक ऑप्टिकल रूप से संवेदनशील एकल-फोटॉन एवलांच फोटोडायोड सरणी से बदलने की संभावना की जांच कर रहे हैं ताकि लंबी दूरी के माप किए जा सकें।


