रोबोटिक्स और भौतिक एआई
रोबोटिक्स में एक नया युग: टच-आधारित वस्तु घूर्णन

 Unite.AI को Google पर अपने पसंदीदा स्रोतों में जोड़ें
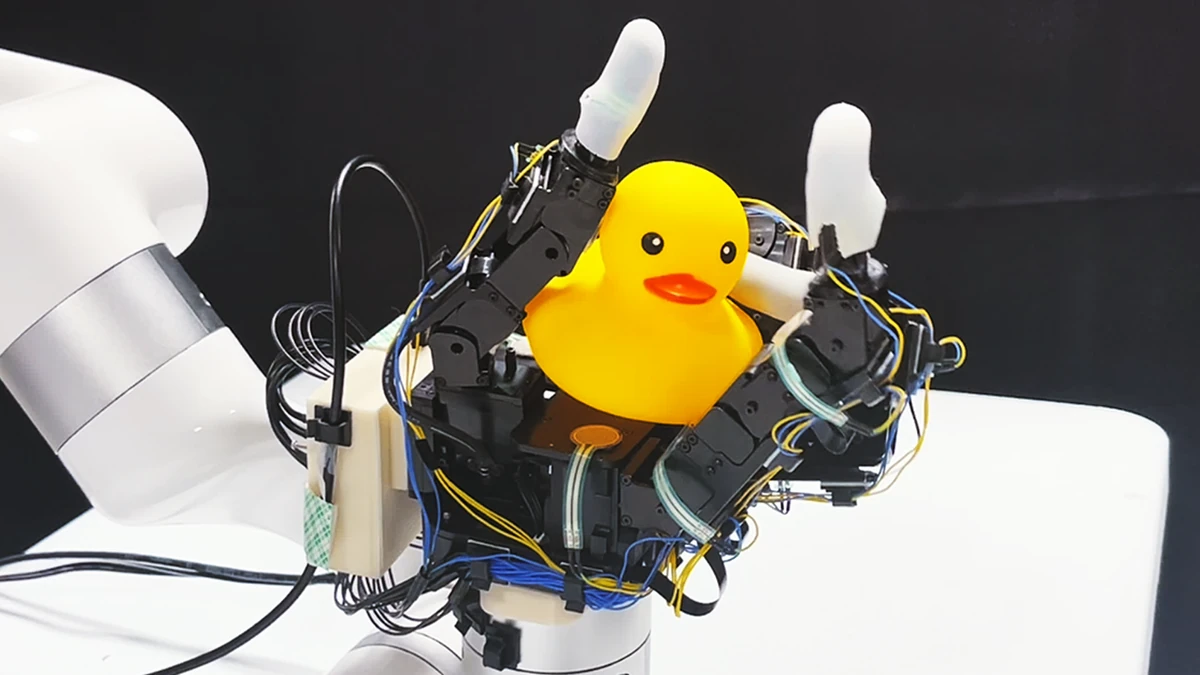
कैलिफोर्निया सैन डिएगो विश्वविद्यालय (यूसीएसडी) में इंजीनियरों की एक टीम ने एक ग्राउंडब्रेकिंग विकास में एक रोबोटिक हाथ डिज़ाइन किया है जो स्पर्श का उपयोग करके वस्तुओं को घुमा सकता है, दृश्य इनपुट की आवश्यकता के बिना। यह नई दिशा मानवों द्वारा वस्तुओं को देखने की आवश्यकता के बिना उन्हें संभालने के तरीके से प्रेरित है।
स्पर्श-संवेदनशील वस्तु हेरफेर के लिए एक दृष्टिकोण
टीम ने एक चार-उंगली वाले रोबोटिक हाथ में 16 टच सेंसर लगाए, जो इसके हथेली और उंगलियों पर फैले हुए हैं। प्रत्येक सेंसर, जिसकी कीमत लगभग $12 है, एक सरल कार्य करता है: यह पता लगाता है कि क्या एक वस्तु इसे छू रही है या नहीं। यह दृष्टिकोण अद्वितीय है क्योंकि यह कई कम-लागत, कम-रिज़ॉल्यूशन टच सेंसर पर निर्भर करता है जो साधारण बाइनरी सिग्नल – स्पर्श या नहीं – का उपयोग करके हाथ में पकड़ी वस्तु को घुमाते हैं।
इसके विपरीत, अन्य विधियां एक छोटे से क्षेत्र में उच्च-लागत, उच्च-रिज़ॉल्यूशन टच सेंसर पर निर्भर करती हैं, मुख्य रूप से उंगलियों के शीर्ष पर। यूसीएसडी में इलेक्ट्रिकल और कंप्यूटर इंजीनियरिंग के प्रोफेसर शियोलोंग वांग, जिन्होंने अध्ययन का नेतृत्व किया, ने समझाया कि इन दृष्टिकोणों में कई सीमाएं हैं। वे सेंसर के वस्तु के साथ संपर्क में आने की संभावना को कम करते हैं, जिससे प्रणाली की संवेदन क्षमता सीमित हो जाती है। बनावट की जानकारी देने वाले उच्च-रिज़ॉल्यूशन स्पर्श सेंसर का सिमुलेशन बेहद कठिन है और उनकी लागत बहुत अधिक है, जिससे वास्तविक प्रयोगों में उनका उपयोग चुनौतीपूर्ण हो जाता है।
बाइनरी सिग्नल की शक्ति
“हम दिखाते हैं कि हमें वस्तु की बनावट के बारे में विवरण की आवश्यकता नहीं है। हमें केवल साधारण बाइनरी सिग्नल की आवश्यकता है कि क्या सेंसर वस्तु को छू रहे हैं या नहीं, इनका सिमुलेशन करना और इन्हें वास्तविक दुनिया में लागू करना कहीं आसान है,” वांग ने कहा।
टीम ने अपनी प्रणाली को एक आभासी रोबोटिक हाथ के सिमुलेशन का उपयोग करके प्रशिक्षित किया जो विभिन्न वस्तुओं को घुमाता है, जिनमें अनियमित आकार की वस्तुएं भी शामिल हैं। प्रणाली मूल्यांकन करती है कि हाथ के कौन से सेंसर किसी दिए गए समय बिंदु पर वस्तु द्वारा छुए जा रहे हैं। यह हाथ के जोड़ों की वर्तमान स्थिति का भी मूल्यांकन करता है, साथ ही उनकी पिछली क्रियाओं का भी। इस जानकारी का उपयोग करके, प्रणाली रोबोटिक हाथ को निर्देश देती है कि अगले समय बिंदु में कौन सा जोड़ कहां जाना चाहिए।
रोबोटिक हेरफेर का भविष्य
शोधकर्ताओं ने वास्तविक रोबोटिक हाथ पर ऐसी वस्तुओं के साथ प्रणाली का परीक्षण किया जिन्हें उसने पहले नहीं देखा था। रोबोटिक हाथ विभिन्न वस्तुओं को घुमा सका, बिना रुके या अपनी पकड़ खोए। वस्तुओं में एक टमाटर, एक मिर्च, एक मूंगफली का मक्खन का डिब्बा और एक खिलौना रबड़ डक शामिल था, जो अपने आकार के कारण सबसे चुनौतीपूर्ण वस्तु थी। जटिल आकार की वस्तुओं को घुमाने में अधिक समय लगा। रोबोटिक हाथ विभिन्न अक्षों के चारों ओर वस्तुओं को घुमा सकता था।
टीम अब अपने दृष्टिकोण को अधिक जटिल हेरफेर कार्यों तक बढ़ाने पर काम कर रही है। वे वर्तमान में रोबोटिक हाथों को पकड़ने, फेंकने और जगलिंग करने में सक्षम बनाने के लिए तकनीकों का विकास कर रहे हैं। “हाथ में पकड़ी वस्तु को संचालित करना एक बहुत सामान्य कौशल है जो हम मनुष्यों में है, लेकिन यह रोबोटों के लिए बहुत जटिल है,” वांग ने कहा। “यदि हम रोबोटों को यह कौशल दे सकते हैं, तो यह उनके द्वारा किए जा सकने वाले कार्यों के नए रास्ते खोलेगा।”
यह विकास रोबोटिक्स के क्षेत्र में एक महत्वपूर्ण कदम है, जो संभावित रूप से उन रोबोटों के लिए मार्ग प्रशस्त कर सकता है जो अंधेरे या दृश्य रूप से चुनौतीपूर्ण वातावरण में वस्तुओं को संचालित कर सकते हैं।