
Robotiikka ja fyysinen AI
Kierretyt robotit navigoivat monimutkaisissa labyrinteissä ilman ihmisten tai ohjelmistojen apua

 Lisää Unite.AI suosikkilähteisiisi Google-palvelussa
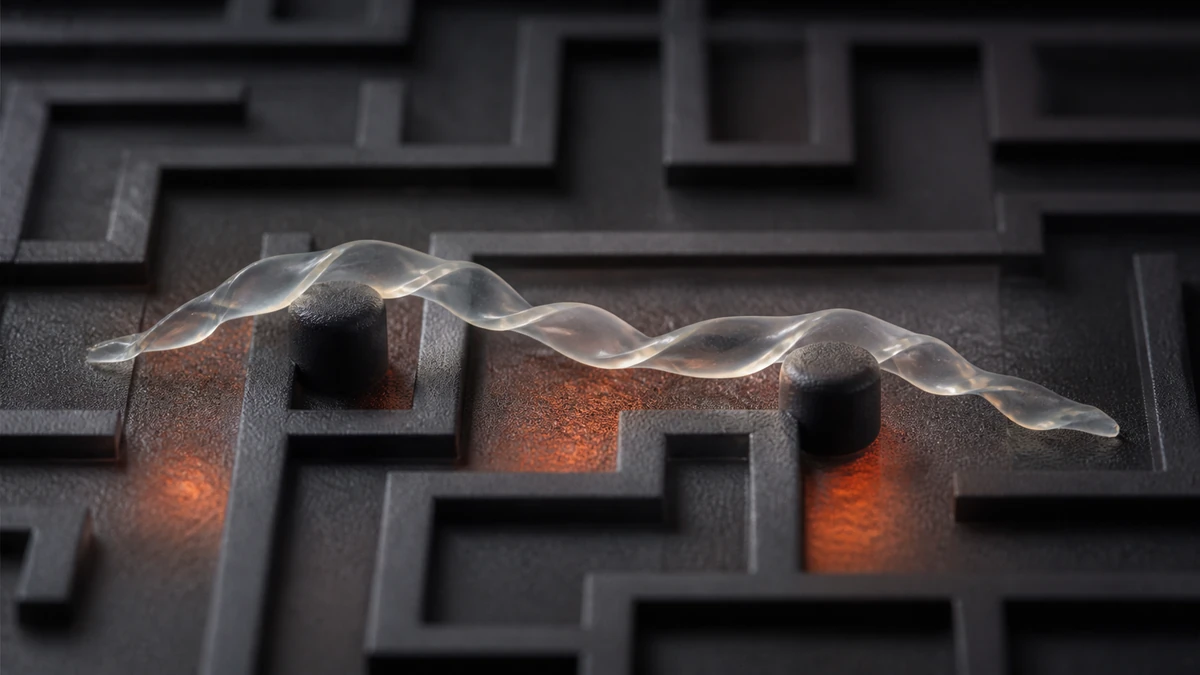
Pohjois-Carolinan osavaltion yliopiston ja Pennsylvanian yliopiston tutkijaryhmä on kehittänyt pehmeitä roboteja, jotka voivat navigoida monimutkaisissa ympäristöissä ilman ihmisten tai tietokoneohjelmien apua.
Tutkimusartikkeli, joka on otsikoitu ”Twisting for Soft Intelligent Autonomous Robot in Unstructured Environments,” on julkaistu Proceedings of the National Academy of Sciences -julkaisussa.
Fyysisen älykkyyden osoittaminen
Jie Yin on tutkimusartikkelin vastaava tekijä ja apulaisprofessori mekaniikan ja ilmailutekniikan laitoksella NC Statessa.
“Nämä pehmeät robotit osoittavat käsitteen, jota kutsutaan ‘fyysiseksi älykkyydeksi’, mikä tarkoittaa, että rakenteellinen suunnittelu ja älykkäät materiaalit mahdollistavat pehmeän robotin navigoinnin erilaisissa tilanteissa, ei niinkään laskennallinen älykkyys,” Yin sanoo.
Pehmeät robotit valmistettiin nestekide-elastomeereista, jotka muotoiltiin kierteiseen nauhan muotoon. Kun nauha asetetaan pinnalle, joka on vähintään 55 celsiusasteen lämpötilassa, nauhan osa, joka koskettaa pintaa, supistuu. Samalla nauhan osa, joka on kosketuksissa ilman kanssa, säilyy entisellään. Tämä johtaa rullausliikkeeseen, ja mitä lämpimämpi pinta on, sitä nopeammin robotti rullaa.
“Tämä on tehty aiemmin sileäpuoleisilla tankoilla, mutta niiden muodossa on haitta – kun se kohtaa esteen, se vain pyörii paikallaan,” Yin sanoo. “Pehmeä robotti, jonka olemme valmistaneet kierteiseen nauhan muotoon, pystyy selviytymään näistä esteistä ilman ihmisten tai tietokoneiden apua.”
Navigointi ilman ohjelmistoa
Robotti pystyy suorittamaan tämän kahdella tavalla. Kun nauhan yksi pää osuu esteeseen, se kääntyy hieman esteen ympäri. Kun robotin keskiosa osuu esteeseen, se napsahtaa nopeasti uuteen muotoon ja vapauttaa varastoitunutta muodonmuutosenergiaa, joka aiheuttaa nauhan ponnahdusliikkeen ja uudelleen suuntautumisen ennen laskeutumista. Nauha pystyy napsahtamaan useita kertoja ennen kuin se löytää oikean suunnan, joka mahdollistaa esteestä selviytymisen.
“Tässä mielessä se on paljon kuin ne robotti-imurit, joita monet ihmiset käyttävät koteissaan,” Yin sanoo. “Paitsi että pehmeä robotti, jonka olemme luoneet, hakee energiansa ympäristöstään ja toimii ilman mitään tietokoneohjelmointia.”
Yao Zhao on artikkelin ensisijainen tekijä ja post doc -tutkija NC Statessa.
“Kaksi toimintaa, kiertyminen ja napsahdus, jotka mahdollistavat robotin selviytymisen esteistä, vaihtelevat asteittain kosketuskohdan mukaan,” Zhao sanoo. “Voimakkain napsahdus tapahtuu, kun esine koskettaa nauhan keskiosaa. Mutta nauha napsahtaa myös, kun esine koskettaa nauhaa sen keskiosan ulkopuolella, vaikka se on vähemmän voimakas. Ja mitä kauempana keskiosasta olet, sitä heikompi napsahdus on, kunnes saavutat nauhan pituuden viimeisen viidenneksen, joka ei aiheuta napsahdusta lainkaan.”
Tutkijaryhmä suoritti useita kokeita, joissa nauhamainen robotti pystyi navigoimaan monenlaisissa labyrinttimaisissa ympäristöissä. He osoittivat myös, että pehmeät robotit toimisivat tehokkaasti aavikko-olosuhteissa, koska ne pystyvät nousemaan ja laskeutumaan irtohiekasta koostuvia rinteitä.
“Tämä on mielenkiintoista, ja hauskaa katsella, mutta ennen kaikkea se tarjoaa uusia oivalluksia siitä, miten voimme suunnitella pehmiä roboteja, jotka pystyvät keräämään lämpöenergiaa luonnonympäristöstä ja selviytymään itsenäisesti monimutkaisissa, rakenteettomissa ympäristöissä, kuten teillä ja karuissa aavikoissa,” Yin sanoo.
Artikkeli on myös kirjoitettu yhdessä NC Staten tohtorikoulutettavien Yinding Chin, Yaoye Hongin ja Yanbin Lin kanssa, sekä Shu Yangin, joka on Joseph Bordogna -professori materiaalitieteiden ja tekniikan laitoksella Pennsylvanian yliopistossa.



