
Robotiikka ja fyysinen AI
Vallankumouksellinen vedenalainen tutkimus: Brownin yliopiston Pleobot avaa valtameren salaisuudet

 Lisää Unite.AI suosikkilähteisiisi Google-palvelussa
Kuvittele toisiinsa yhdistettyjen, itseohjautuvien robottien kehittynyt verkosto. Ne toimivat yhdessä kuin monimutkainen vesibaletti, suunnistavat valtameren pilkkopimeissä syvyyksissä ja suorittavat tarkkoja tieteellisiä tutkimuksia sekä vaativia etsintä- ja pelastustehtäviä. Tämä tulevaisuudennäkymä lähestyy todellisuutta Brownin yliopiston tutkijoiden kehittäessä uudenlaisia vedenalaisia navigointirobotteja. Pleobot-robottialusta on heidän tuoreen Scientific Reports -julkaisussa ilmestyneen tutkimuksensa keskiössä.
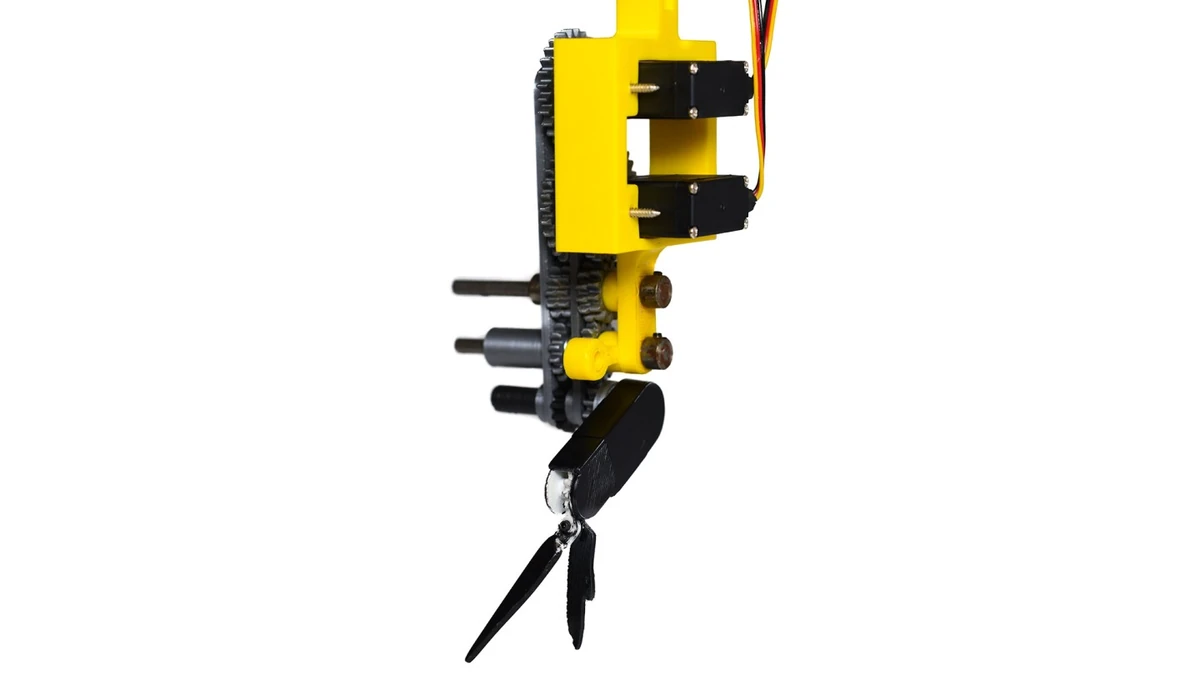
Krillit, ne pienet äyriäiset, jotka ovat olennainen osa meriekosysteemejä, ovat erinomaisia uimareita, joilla on poikkeukselliset kyvyt manööveroitavuudessa, kiihtyvyydessä ja kääntymisessä. Heidän huippu-urheilukykynsä ovat innoittaneet Brownin yliopiston tutkijoita kehittämään Pleobotia – robottialustaa, joka koostuu kolmesta nivelletystä osasta, jotka jäljittelevät krillien metakronaalista uimistyyliä.
“Pleobot antaa meille poikkeuksellisen resoluution ja hallinnan tutkia kaikkia krillimäistä uimista, joka auttaa sitä menestymään vedenalaisessa manööveroitavuudessa”, sanoo Sara Oliveira Santos, joka on tohtorikoulutettava Brownin insinööritieteellisessä tiedekunnassa ja tutkimuksen ensisijainen tekijä.
Tutkimusryhmän tavoitteena on käyttää Pleobotia kattavana työkaluna ymmärtää krillimäistä uimista ja hyödyntää 100 miljoonan vuoden evoluution potentiaalia kehittääkseen parempia robotteja valtameren navigointiin.
Pleobotin mekaniikka: jäljittelemällä krillien uimisen ihmeitä
Pleobot-projekti on kansainvälinen yhteistyö Brownin yliopiston ja Universidad Nacional Autónoma de Méxicon välillä. Tutkijat selvittävät yhdessä, miten metakronaalisesta uinnistaan tunnetut krillit suunnistavat monimutkaisissa meriympäristöissä ja tekevät suuria pystysuoria vaelluksia yli 1 000 metriä kahdesti päivässä – mikä vastaa kolmea päällekkäin asetettua Empire State Buildingia.
“Meillä on valokuvia mekanismeista, joita he käyttävät uimisen tehokkuuden saavuttamiseksi, mutta meillä ei ole kattavaa tietoa”, selittää Nils Tack, joka on postdoc-tutkija Wilhelmusin laboratoriossa Brownin yliopistossa.
Tutkimusryhmä on rakentanut ja ohjelmoinut Pleobotin tarkkaan jäljittelemään krillien jalkaliikkeitä ja muuttamaan raajojen muotoa, tarjoten uuden, syvemmän ymmärryksen nesteen ja rakenteen vuorovaikutuksesta raajojen tasolla.
Uudenlainen tulevaisuus autonomisille vedenalaisille ajoneuvoille
Tutkijoiden mukaan metakronaalinen uimistekniikka mahdollistaa krillien erinomaisen manööveroitavuuden, jossa he käyttävät jalkojaan aaltoilevassa liikkeessä. Tämä ominaisuus on jotain, mitä he uskovat voivansa sisällyttää tuleviin käyttöön otettaviin robottiparviin. Monica Martinez Wilhelmus, apulaisprofessori insinööritieteellisessä tiedekunnassa Brownin yliopistossa, toteaa: “Ymmärtäessämme nesteen ja rakenteen vuorovaikutusta raajojen tasolla, voimme tehdä perusteltuja päätöksiä tulevista suunnitelmista.”
Nämä tulevaisuuden robottiparvet voivat kartoittaa maapallon valtameriä, osallistua laajoihin etsintä- ja pelastusoperaatioihin tai jopa tutkia valtameriä kuilla, kuten Europa. Wilhelmus lisää: “Krillien ryhmät ovat erinomainen esimerkki luonnon parvista… Tämä tutkimus on aloituspisteemme pitkäaikaisessa tavoitteessamme kehittää seuraavan sukupolven autonomisia vedenalaisia aistimisajoneuvoja.”
Pleobotin suunnittelun merkitys
Pleobotin rakentamisessa on mukana monitieteellinen tiimi, joka on erikoistunut fluidimekaniikkaan, biologiaan ja mekatroniikkaan. Sen komponentit koostuvat pääasiassa 3D-tulostettavista osista, ja suunnitelma on avoimen lähdekoodin. Tutkijat ovat jäljitelleet krillien kaksihaaraisten evien avaamis- ja sulkemisliikkeen, mikä on uskottavasti ensimmäinen kerta tällaiselle alustalle. Malli on rakennettu kymmenen kertaa krillien koossa, jotka ovat yleensä noin paperiliittimen kokoisia, mikä mahdollistaa tarkemman havainnoinnin ja analyysin.
“Julkaisemassamme tutkimuksessa paljastamme yhden krillien uimisen tuntemattomista mekanismeista: miten he tuottavat nostovoimaa, jotta eivät vajoa uidaessaan eteenpäin”, sanoo Oliveira Santos. “Pystyimme paljastamaan tämän mekanismin käyttämällä robottia”, lisää Yunxing Su, joka on postdoc-tutkija laboratoriossa. He löysivät, että matalapainealue takana uimajalkoja edistää nostovoiman kasvua liikkuvaan jalkaan liittyvän voimansiirron aikana, mikä on ratkaiseva havainto krillien tehokkaan uinnin ymmärtämiseksi ja jäljittelemiseksi.
Brownin yliopiston tutkimusryhmän uranuurtava työ Pleobotin kanssa merkitsee merkittävää loikkaa eteenpäin seuraavan sukupolven autonomisten vedenalaisien aistimisajoneuvojen kehittämisessä. Mahdollisuudet näyttävät yhtä laajoilta kuin valtameret, joita nämä robotit on tarkoitettu tutkimaan.



