
Robotiikka ja fyysinen AI
Tutkijat kehittivät pehmeän robottihyönteisen, jossa on keinotekoiset lihakset

 Lisää Unite.AI suosikkilähteisiisi Google-palvelussa
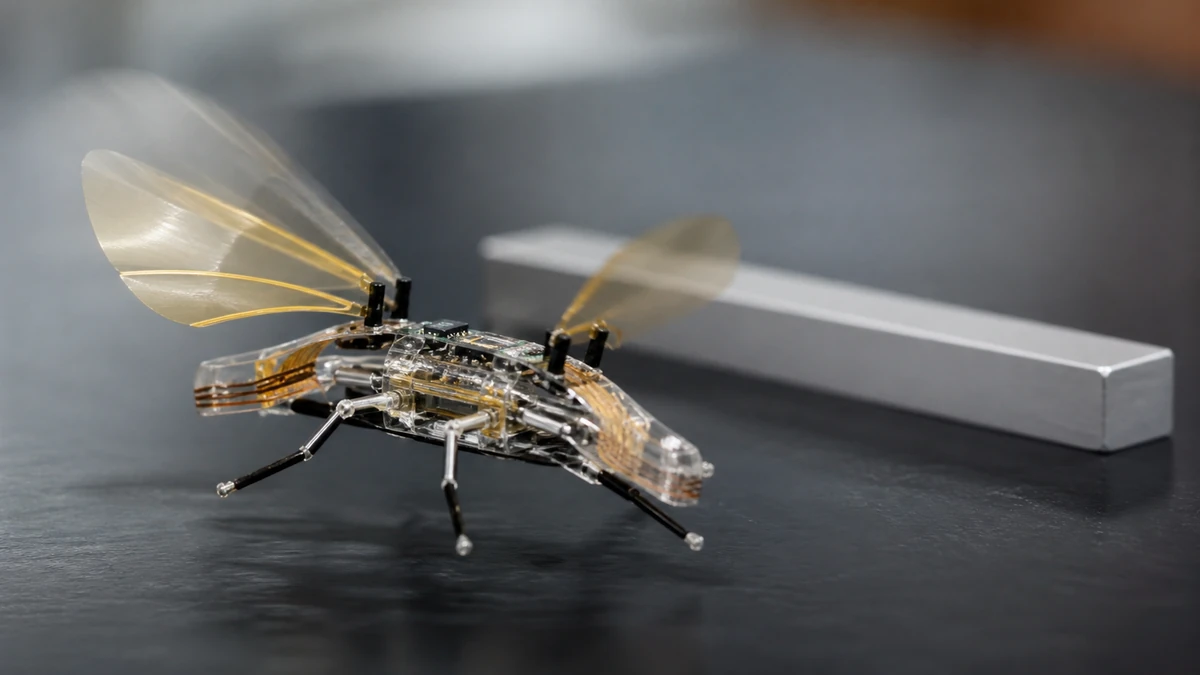
EPFL:n insinöörikoulun tutkijat ovat kehittäneet pehmeän robottihyönteisen, jossa on keinotekoiset lihakset, ja se voi liikkua 3 senttimetrin sekuntivauhtia.
Tekoälyn ja robotiikan viimeaikaiset edistysaskeleet ovat tuoneet meidät lähemmäs maailmaa, jota ei olisi voinut ennustaa. Se on maailma, jossa on esimerkiksi parvia robottihyönteisiä.
Tutkijaryhmä kehitti kaksi eri versiota pehmeästä robottihyönteisestä, jota kutsutaan DEAnsectiksi. Ensimmäinen versio oli kiinni ohuilla johtimilla, ja se on erittäin kestävä. Se voidaan taittaa, ja se voi jatkaa liikkumistaan, vaikka se osuisi kärpäsenpyydys tai kenkä.
Toinen tutkijoiden kehittämä malli on langaton ja täysin itsenäinen. Se painaa alle gramman, vaikka se kantaa paristoa ja kaikkia sähköisiä komponenttejaan selässään. Älykkään robottihyönteisen aivoissa on mikroohjain, ja silmät ovat valodiodeja. Tämä mahdollistaa mustien ja valkoisten kuvioiden tunnistamisen, ja DEAnsect voi seurata mitä tahansa viivaa, joka on piirretty maahan.
DEAnsect oli tulosta työstä, jota tehtiin EPFL:n Pehmeiden muuntimien laboratoriossa (LMTS). He työskentelivät Integroiden aktuaattorien laboratorion (LAI) ja Ranskan Cergy-Pontoisen yliopiston kollegoiden kanssa. Tutkimus julkaistiin hiljattain Science Robotics -julkaisussa.
DEAnsectissa on dielektrinen elastomeerinen aktuaattori, eli DEA. Se on keinotekoinen lihas, joka on yhtä ohut kuin ihmisen hiukset, ja se työntää hyönteistä eteenpäin värin avulla. DEA:t ovat se, mikä tekee pehmeästä robottihyönteisestä niin kevyen ja nopean. DEA:t auttavat myös pehmeää robottihyönteistä liikkumaan erilaisissa ympäristöissä, mukaan lukien aaltoilevissa pinnoissa.
Keinotekoiset lihakset sisältävät elastomeerisen kalvon, joka on asetettu kahteen pehmeään elektrodiin. Kun jännite kytketään päälle, elektrodit kiinnittyvät toisiinsa, ja kalvoa puristetaan. Kalvo palautuu alkuperäiseen muotoonsa, kun jännite kytketään pois.
Jokaisessa robottihyönteisen kolmesta jalasta on nämä lihakset kiinni. Liike syntyy kytkemällä jännite päälle ja pois, mutta se on tehtävä erittäin nopeasti. Todellinen taajuus on 400 kertaa sekunnissa, jotta pehmeä robottihyönteinen voi liikkua.
Tutkijaryhmä käytti nanorakenteiden valmistustekniikkaa keinotekoisten lihasten toiminnan mahdollistamiseksi alhaisemmillakin jännitteillä. Erityisesti he vähennettivät elastomeerisen kalvon paksuutta. He kehittivät myös pehmeät, erittäin johtavat elektrodit, jotka ovat vain muutamia molekyylejä paksut. Tämän suunnittelun ansiosta tutkijat pystyivät vähentämään voimanlähteen kokoa.
Herbert Shea on LMTS:n johtaja.
“DEAt toimivat yleensä useilla kilovolleilla, mikä vaatii suuren virtalähteen”, Shea selittää. “Meidän suunnittelumme mahdollisti robotin, joka painaa vain 0,2 grammaa, kantaa kaiken tarvittavan selässään. Tämä tekniikka avaa uusia mahdollisuuksia DEAn laajan käytön robottiikassa, esimerkiksi älykkäiden robottihyönteisten parvissa, tarkastuksissa tai etäkorjauksissa tai jopa syvemmän ymmärryksen saamiseksi hyönteisten yhdyskunnista lähettämällä robotin elämään niiden joukossa.”
“Meillä on parhaillaan työn alla langaton ja täysin pehmeä versio Stanfordin yliopiston kanssa”, Shea sanoo. “Pitkällä aikavälillä suunnittelemme asentavamme uusia antureita ja lähettimiä hyönteisiin, jotta ne voivat viestiä suoraan toistensa kanssa.”


